 Repository
 Open Source
champ · chvmp
ROS-basierte Software für Gang- und Fortbewegungsexperimente im Vierbeiner.
Simulation & Physik
Datensätze / Forschung
Entwicklung eines Roboterbeschreibungsmodells für den Unitree Go2-Roboter, konfiguriert mit dem Champ Legged Robots Research Repository
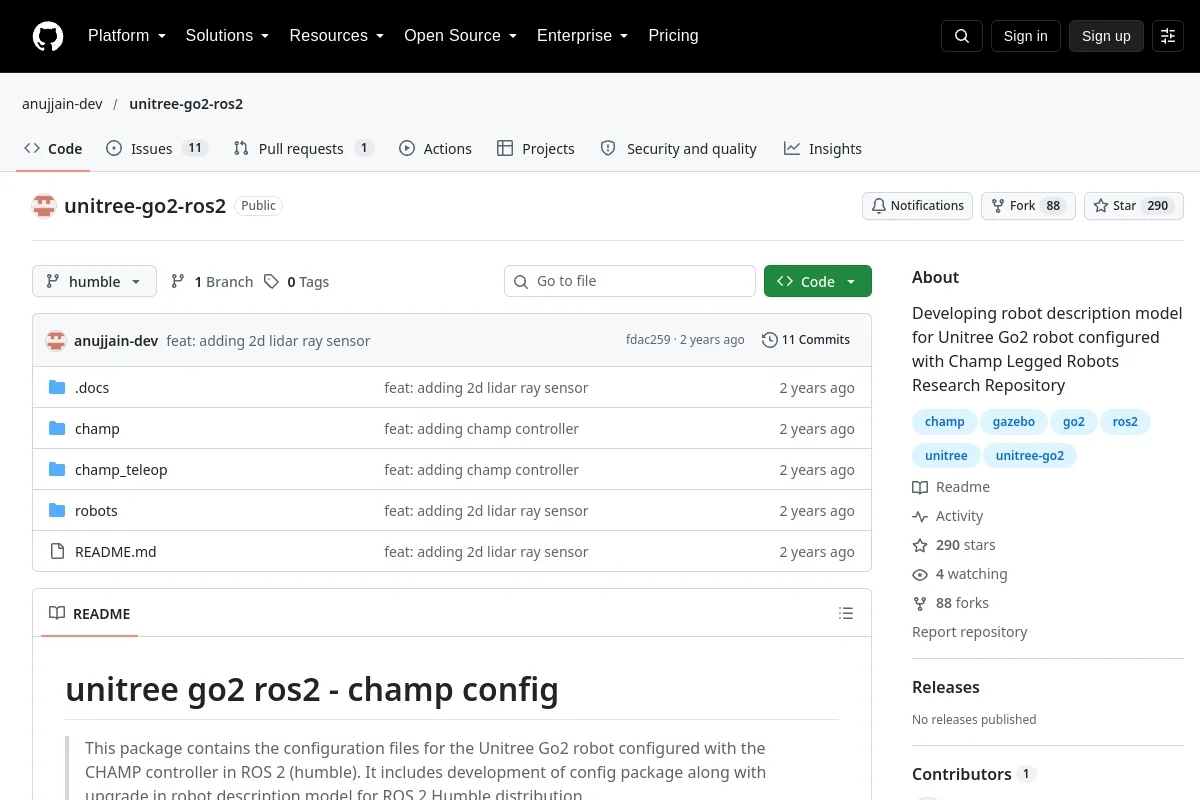
Entwicklung eines Roboterbeschreibungsmodells für den Unitree Go2-Roboter, konfiguriert mit dem Champ Legged Robots Research Repository
Überprüfen Sie vor der Verwendung die Datenkarte, die Ausführungsform, das Schema, die Erfassungsbedingungen und die datensatzspezifische Lizenz. Der Datenzugriff und die Eignung für einen bestimmten Trainingsaufbau erfordern eine gesonderte Bestätigung.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
ROS-basierte Software für Gang- und Fortbewegungsexperimente im Vierbeiner.
Simulation & Physik Repository
 Forschung
Sammlung vierbeiniger Roboter, die für die Arbeit im CHAMP-Entwicklungsframework konfiguriert sind
Szenen- und Objektressourcen