 Repository
 Open Source
eDO description · ianathompson
URDF-Beschreibungspaket für den eDO-Roboter.
Szenen- und ObjektressourcenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie 3D-Szenen und Objektressourcen für die Wahrnehmung und Simulation der Robotik.
Repository
Open Source
URDF-Beschreibungspaket für den eDO-Roboter.
Szenen- und Objektressourcen Repository
 Open Source
URDF-Roboterbeschreibungen für Flexiv-Roboter.
Szenen- und Objektressourcen Repository
 Open Source
Roboterbeschreibung und Simulationsmodellressourcen für LimX-Humanoide.
Szenen- und Objektressourcen Repository
 Open Source
Für mc_rtc angepasstes Pepper-Roboterbeschreibungspaket.
Szenen- und Objektressourcen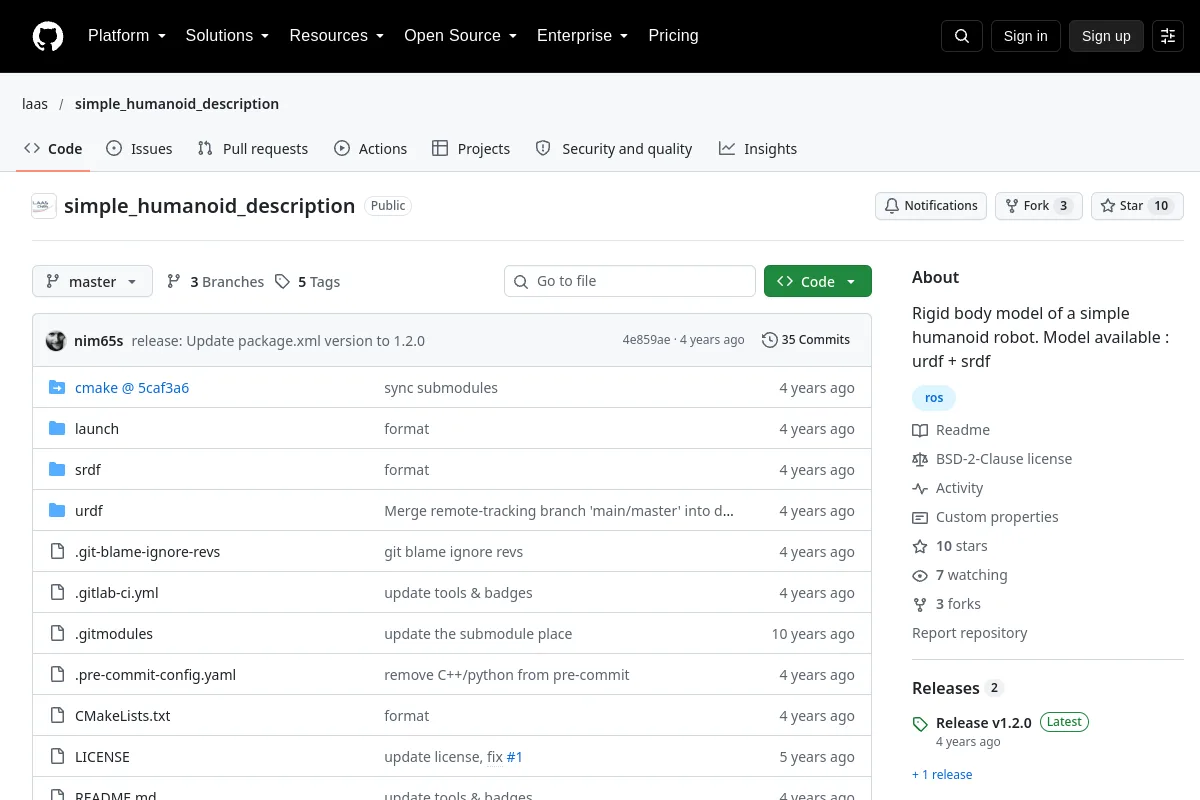 Repository
 Open Source
URDF- und SRDF-Starrkörpermodell eines einfachen humanoiden Roboters.
Szenen- und Objektressourcen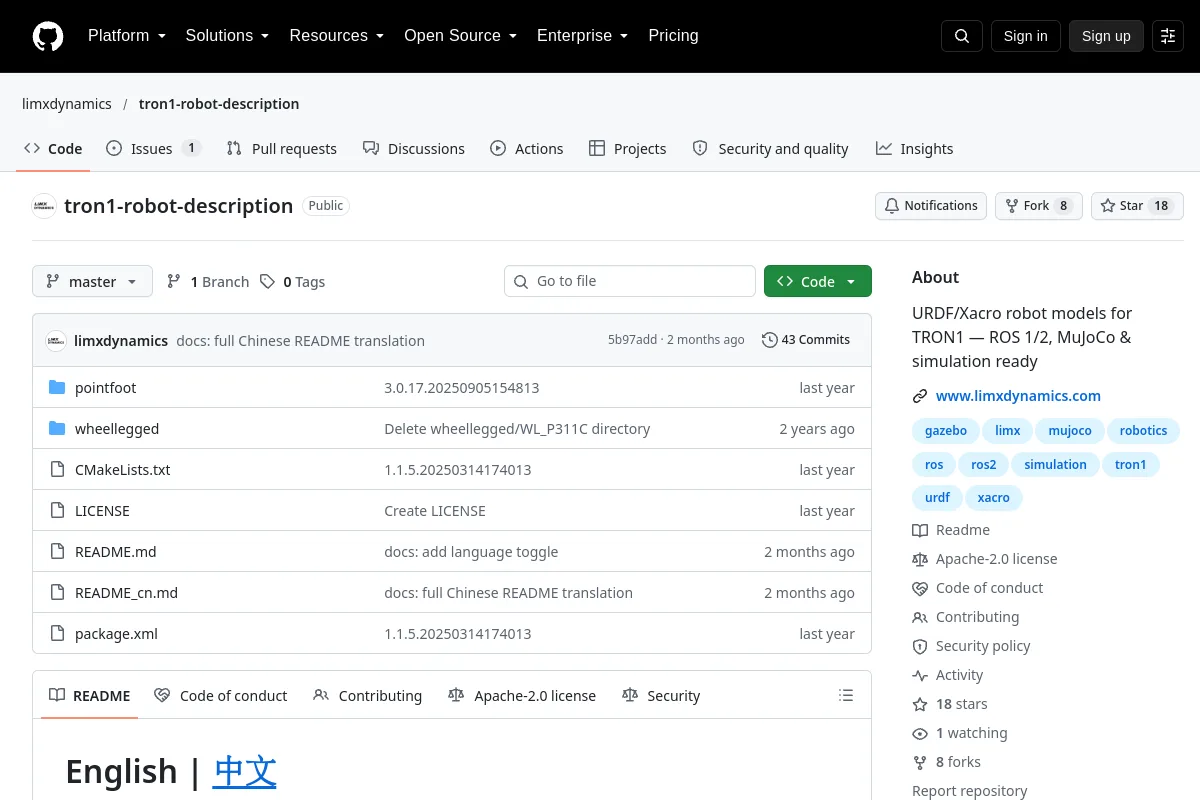 Repository
 Open Source
Roboterbeschreibungsmodelle für die LimX TRON1-Plattform.
Szenen- und Objektressourcen Repository
 Open Source
Roboterbeschreibung und Simulationsmodelle für LimX TRON2A-Varianten.
Szenen- und ObjektressourcenAUSWAHLHINWEISE
Überprüfen Sie Geometrie, Maßstab, physische Anmerkungen und Asset-Lizenzen. Ein visuelles Netz benötigt möglicherweise Kollisionsgeometrie- und Dynamikparameter, bevor es in der Simulation funktioniert.
Kennen Sie eine Ressource, die hierher gehört?