具身智能与机器人资源导航
查找用于机器人感知和模拟的3D场景和对象资源。
eDO机器人的URDF描述包。
Flexiv机器人的URDF机器人描述。
LimX人形机器人的机器人描述和仿真模型资产。
Pepper机器人为mc_rtc定制的描述包。
简单人形机器人的URDF和SRDF刚体模型。
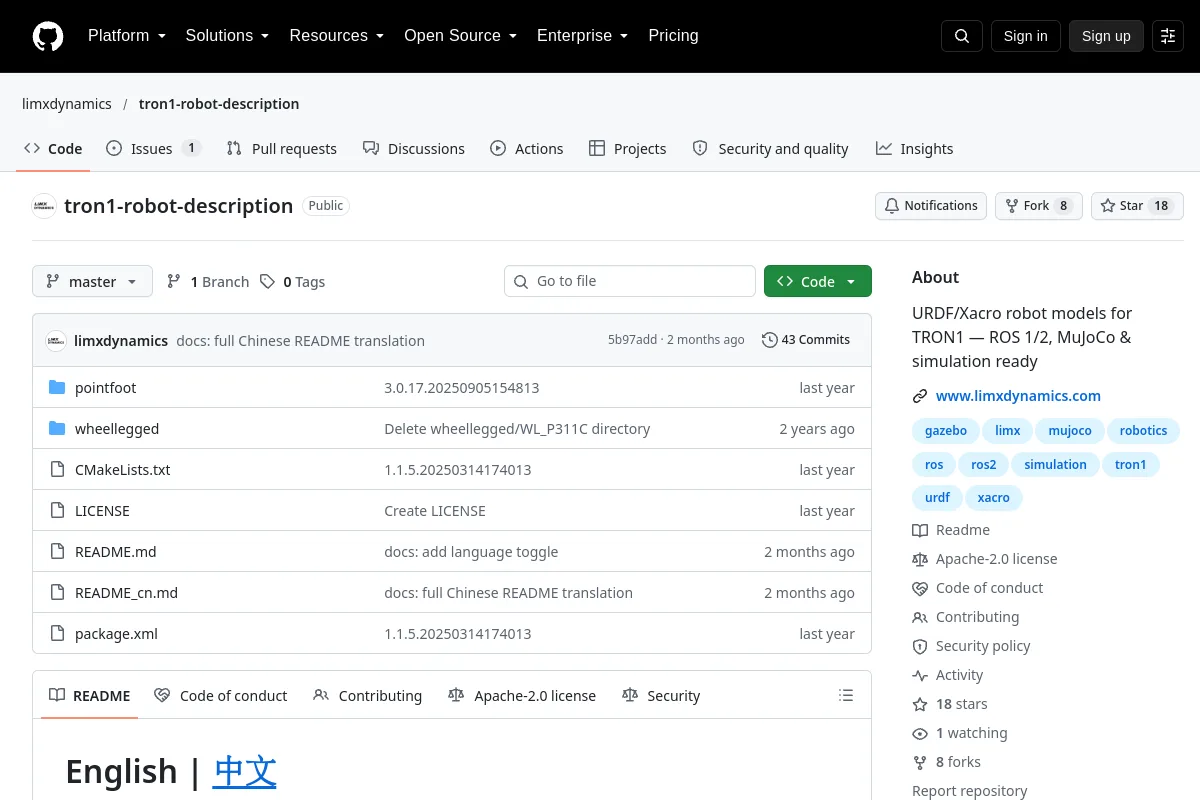
LimX TRON1平台的机器人描述模型。
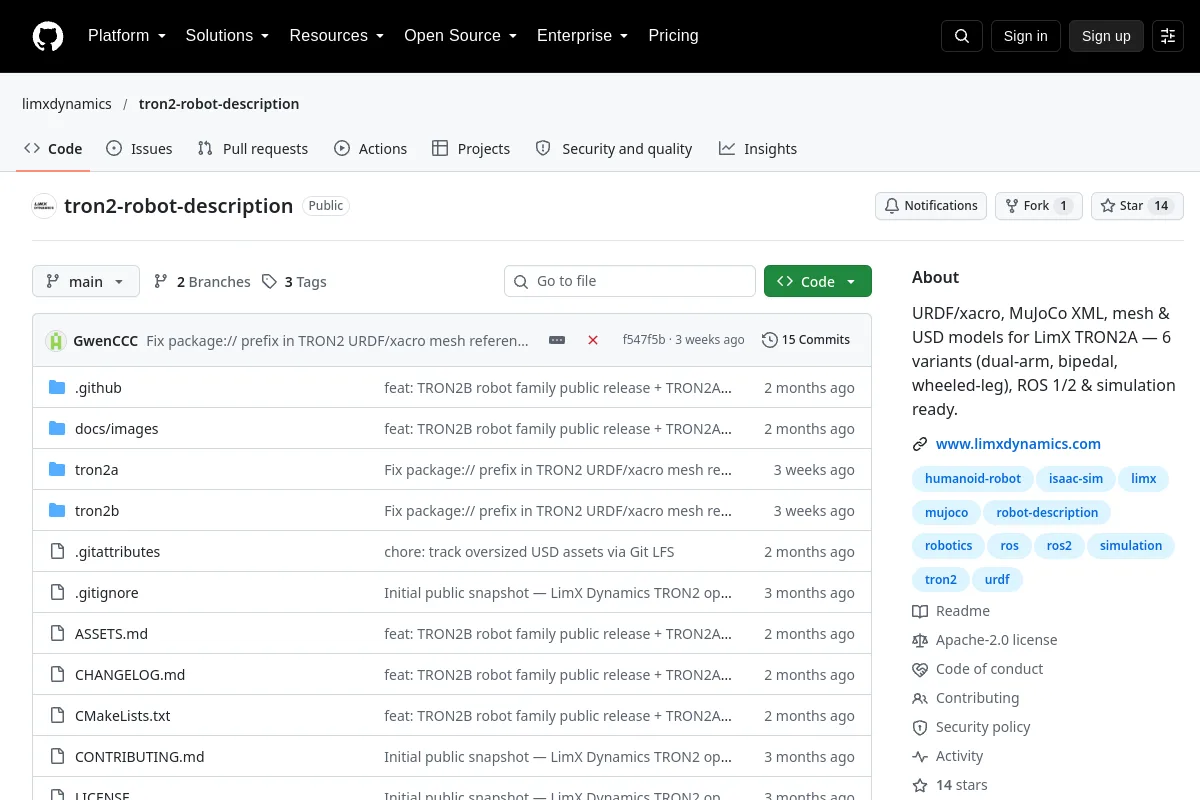
LimX TRON2A变体的机器人描述和仿真模型。
选型说明
检查几何形状、比例、物理注释和资产许可。视觉网格在进行模拟之前可能需要碰撞几何和动力学参数。
知道属于这里的资源吗?
 代码仓库