具身智能与机器人资源导航
探索用于移动机器人技术的轮式、腿式和漫游器开发平台。
用于开发项目的机械臂和移动平台硬件。
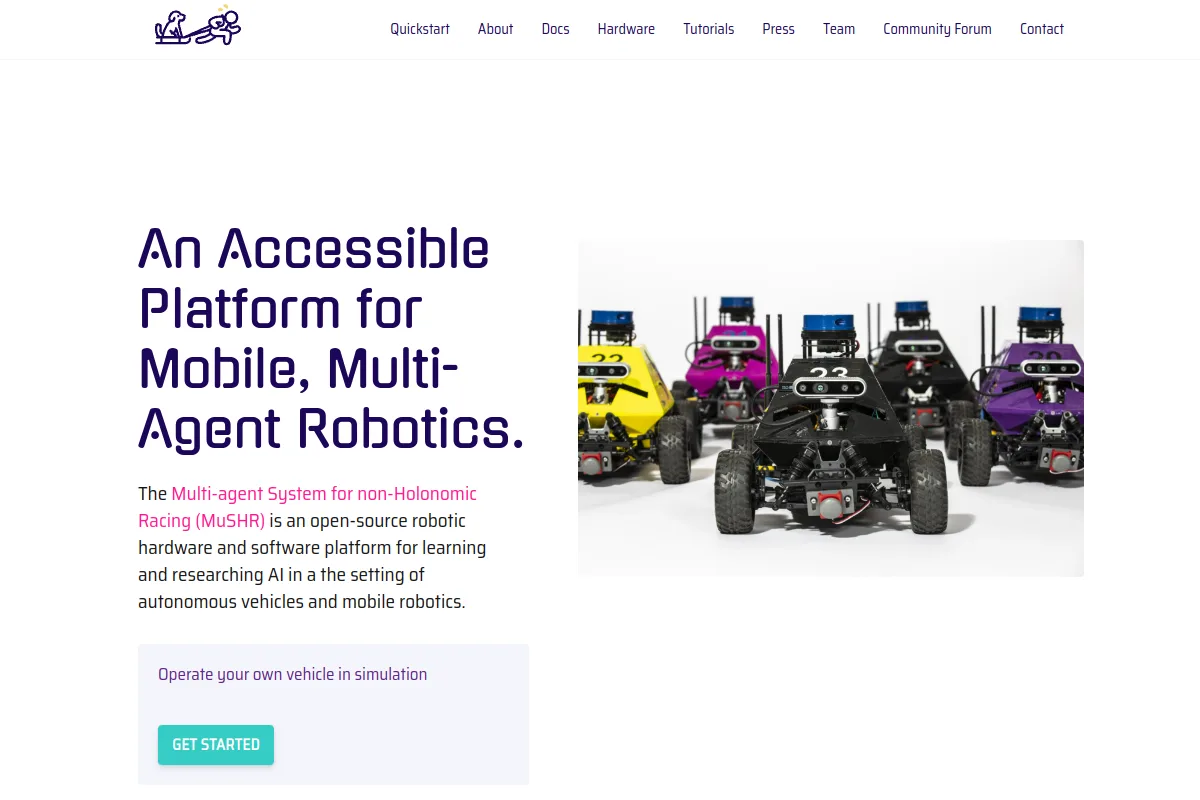
用于移动机器人研究的小型自主车辆平台。
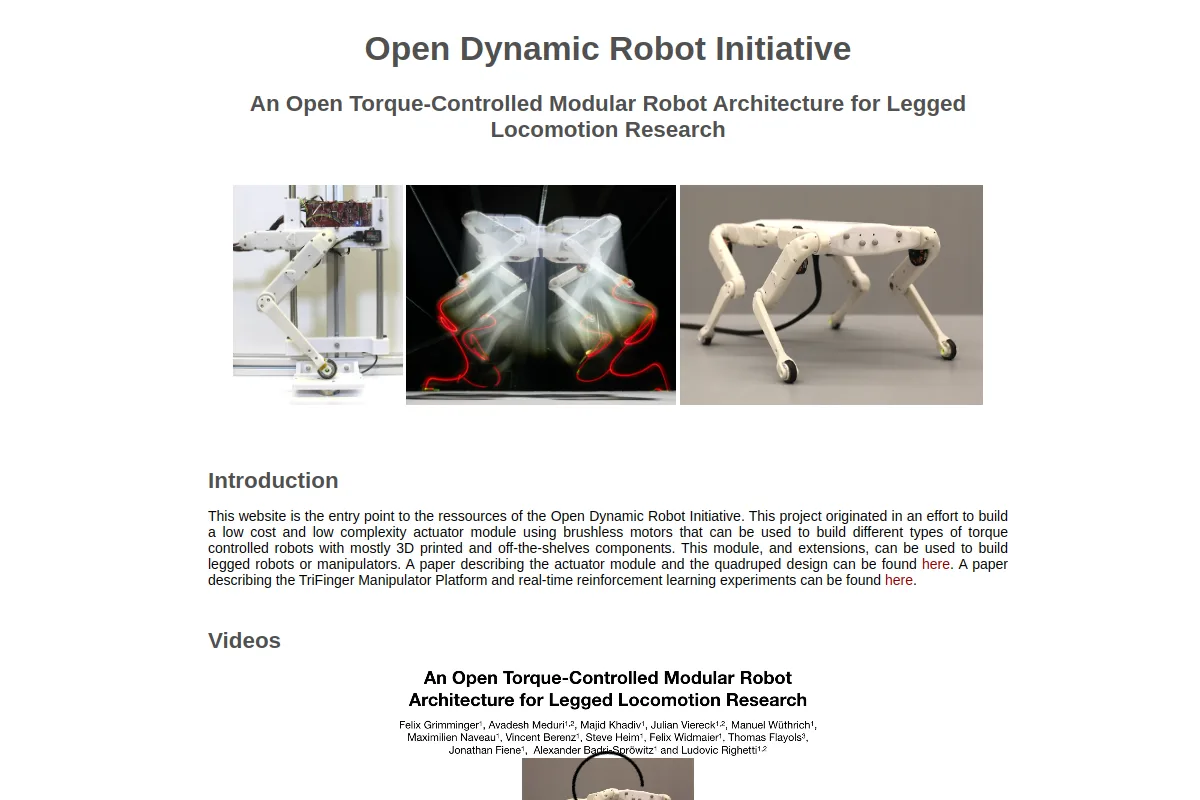
用于扭矩控制运动研究的模块化机器人硬件设计。
用于研究感测、规划和控制的自主赛车平台。
选型说明
比较地形、转弯几何形状、有效负载、功率和里程计接口。验证预期环境的制动、紧急停止行为和集成要求。
知道属于这里的资源吗?
 官方网站