 代码仓库
具身智能与机器人资源导航
运动规划和控制
查找运动学、动力学、轨迹生成和运动规划工具。
代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库
 代码仓库
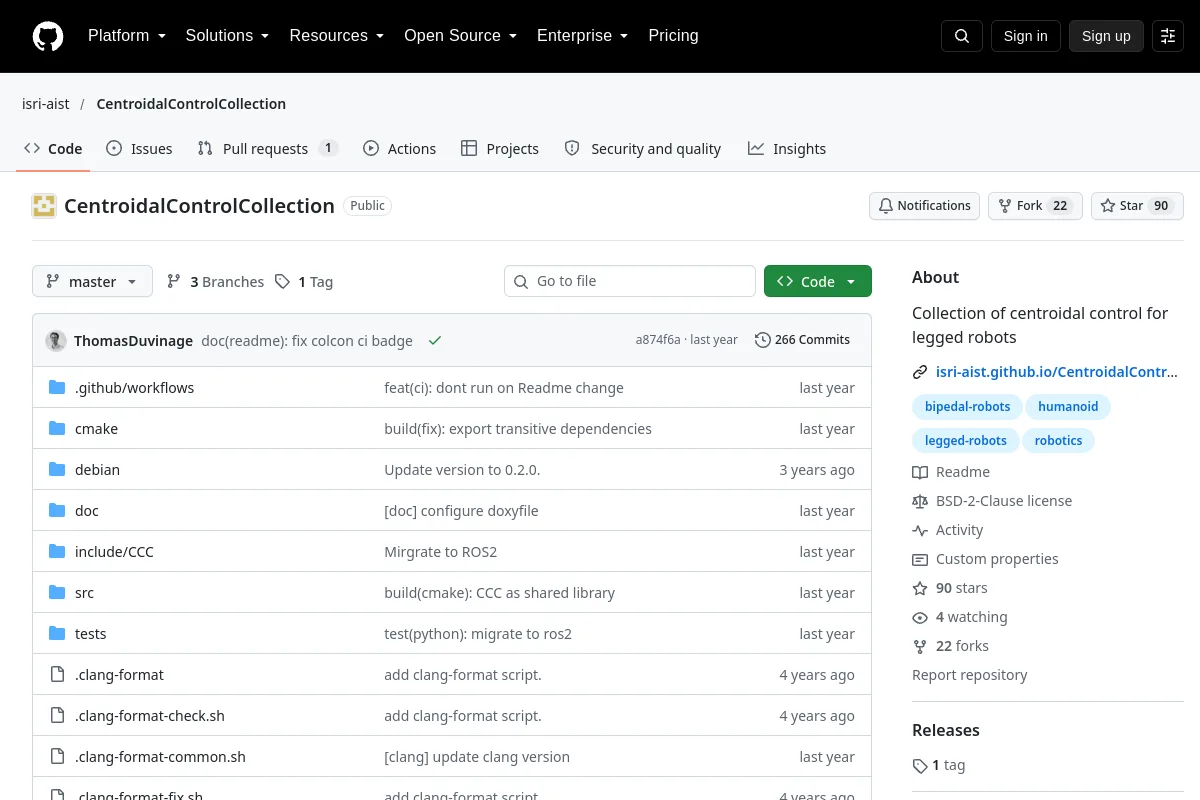 代码仓库
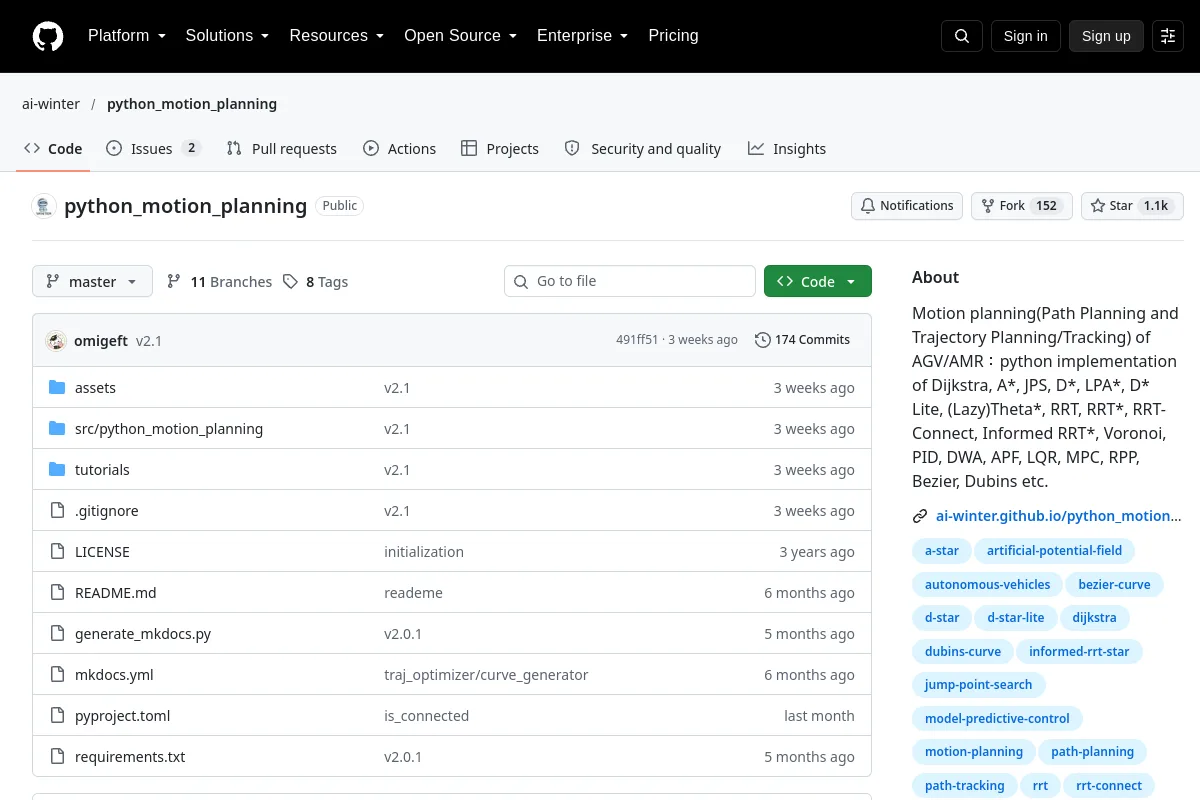 代码仓库
 代码仓库
 代码仓库

 代码仓库

 代码仓库
 代码仓库

 代码仓库

 代码仓库

 代码仓库
 科研
ihmc-open-robotics-software · ihmcrobotics
机器人软件具有腿式运动算法和基于动量的优化控制器核心。世界级机器人的支持软件,包括人形机器人、奔跑的小鸟……
运动规划和控制 代码仓库
 代码仓库

 代码仓库
 代码仓库

选型说明
选择 运动规划和控制
检查机器人模型、碰撞表示、定时和控制接口。可行的几何路径在执行之前仍然需要动态和硬件级验证。
您下一次发现的地方
建议资源 ↗生态系统不断发展。
知道属于这里的资源吗?