具身智能与机器人资源导航
探索与机器人技术相关的动作捕捉、以自我为中心的视频和人机交互数据集。
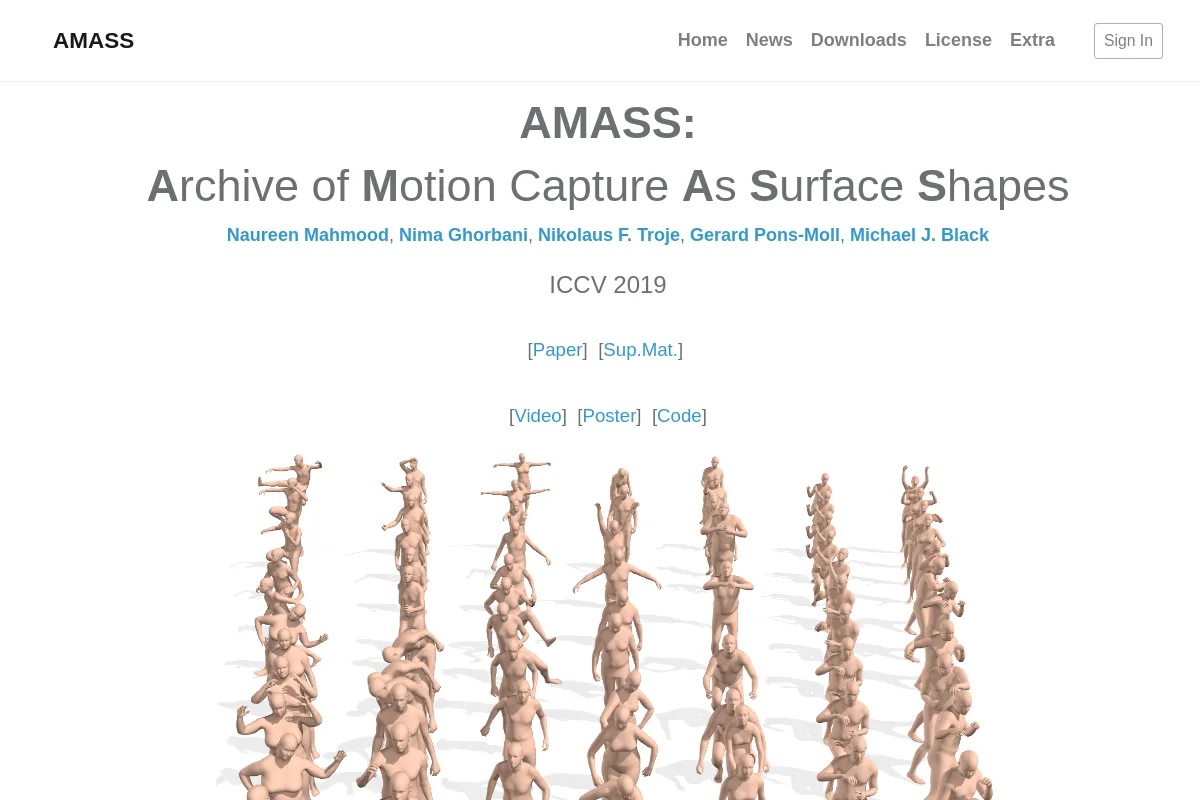
采用统一表示的人体动作捕捉数据的集合。
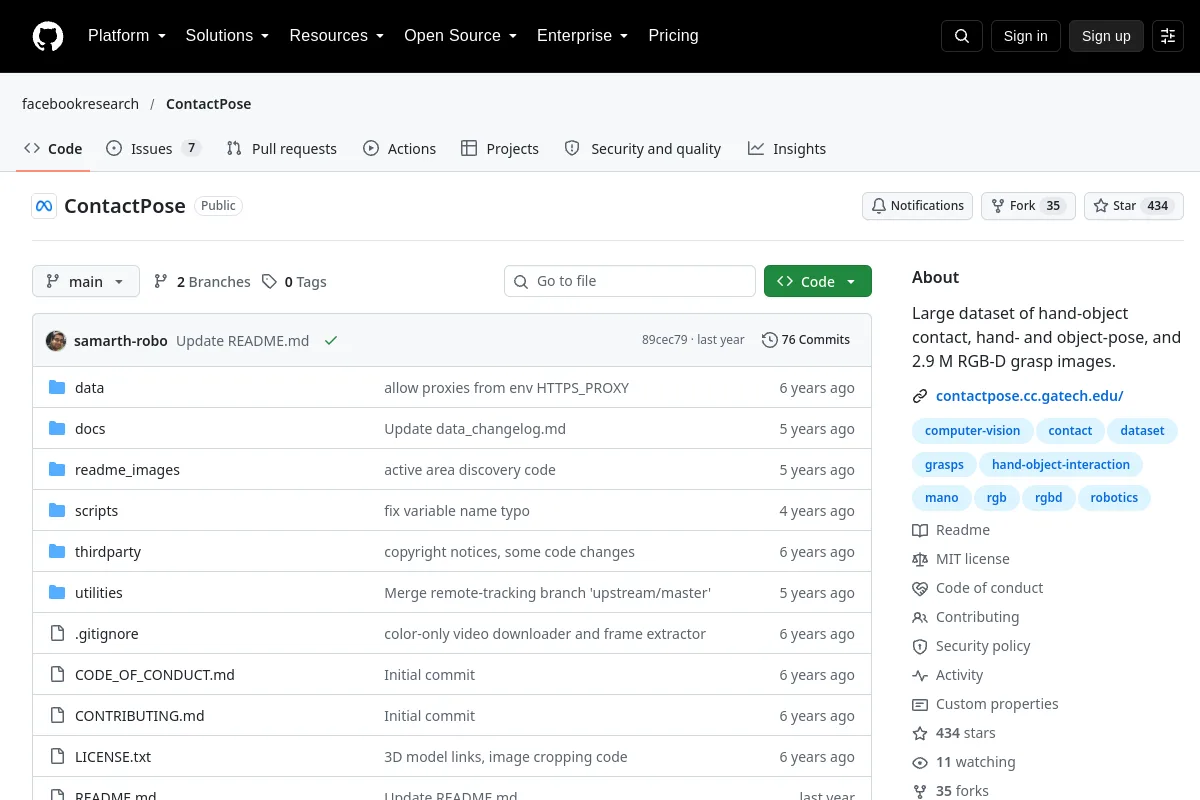
ContactPose提供手对象接触、姿势和RGB-D抓取图像数据。
用于理解人类活动和交互的以自我为中心的视频数据。
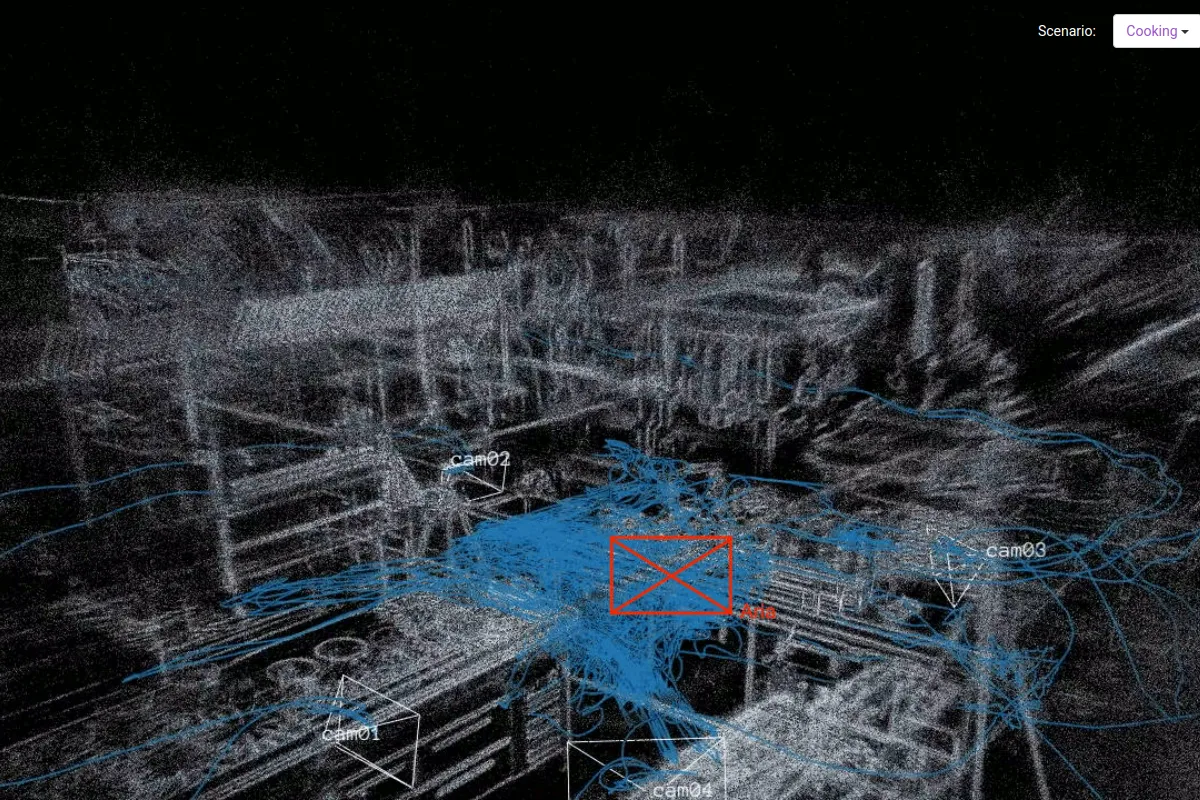
用于研究技能活动的自我中心和第三人称视频数据。
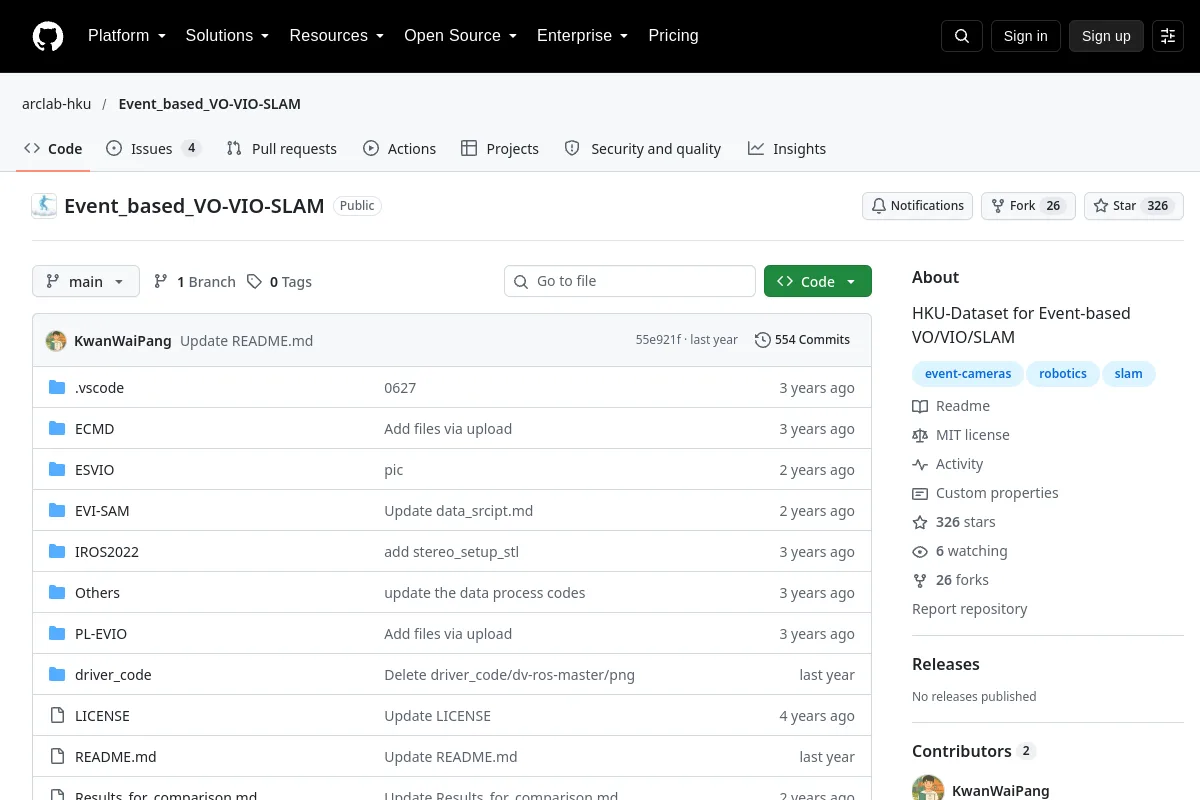
HKU基于事件的VO/VIO/SLAM提供事件相机数据集和机器人定位资源。
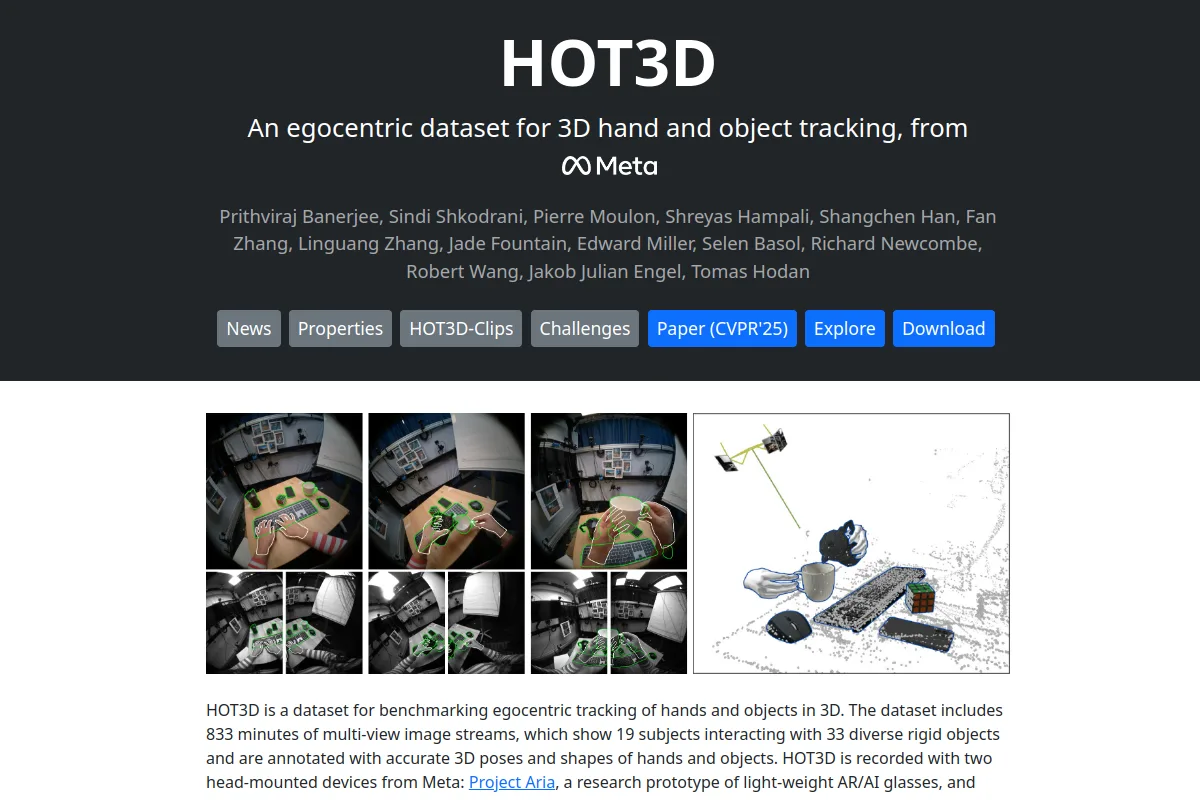
用于感知和操纵研究的手-物体交互数据。
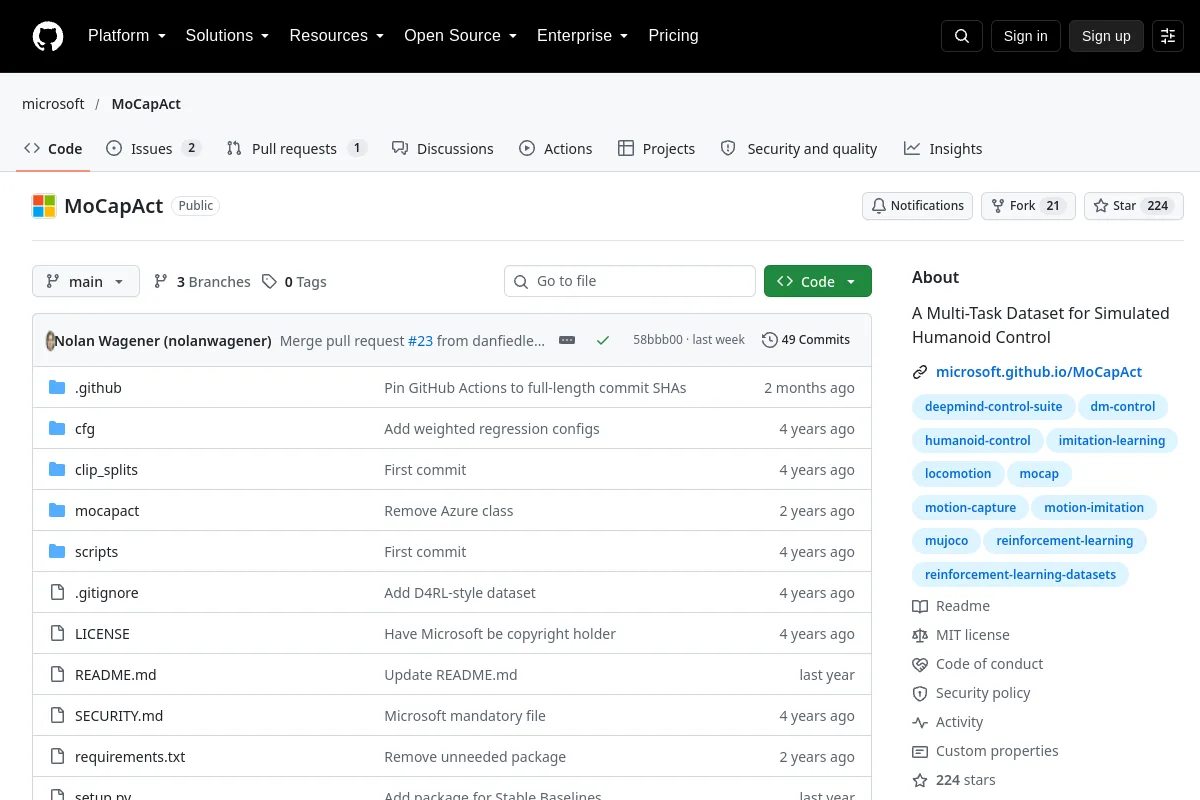
用于模拟人形控制的多任务数据集
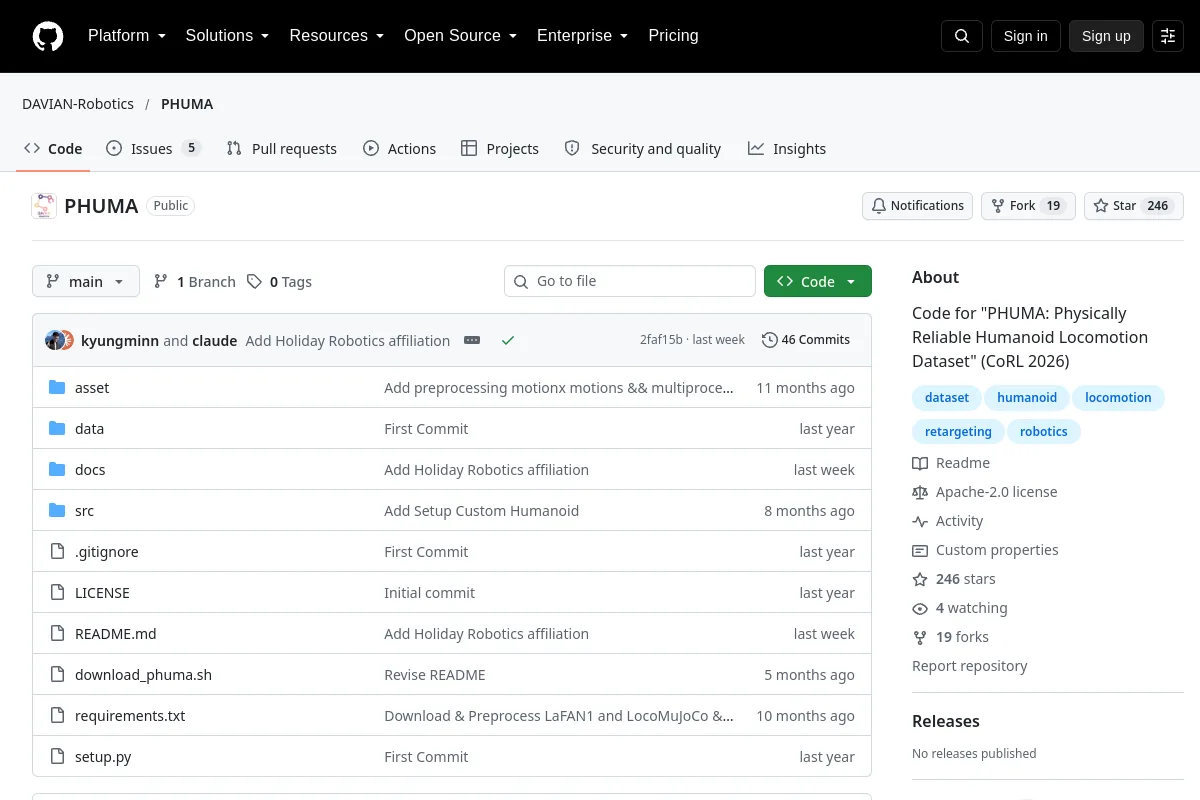
PHUMA提供用于人形运动的代码和数据生成资源。
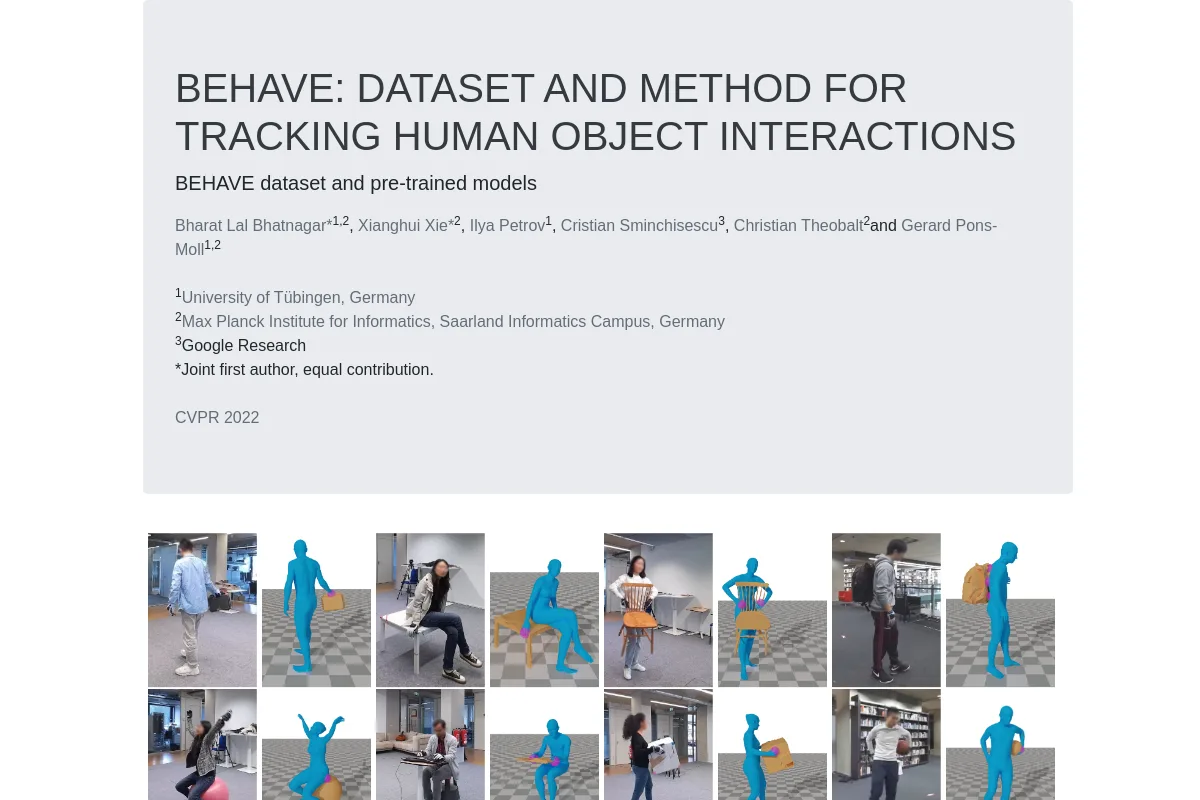
用于身体和物体重建研究的人-物体交互数据。
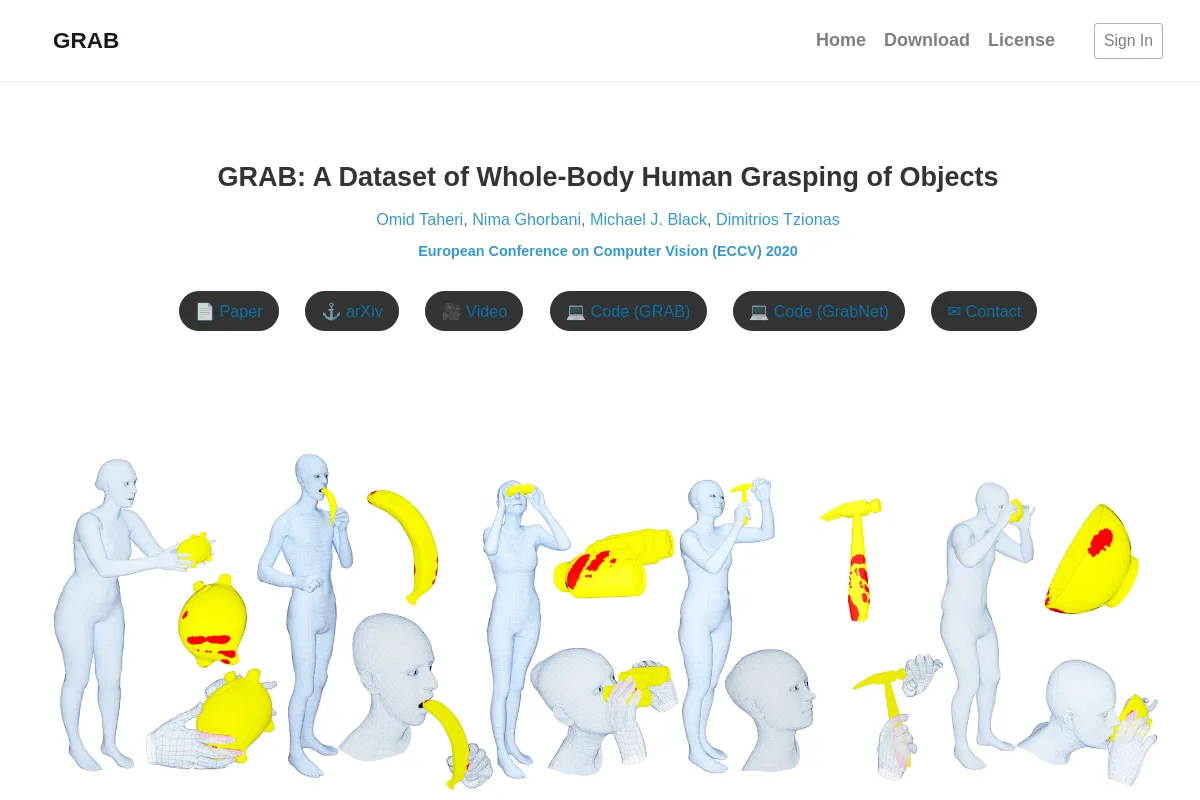
用于研究对象交互的全身人体抓取数据。
选型说明
评估模式、坐标系统、同意和许可。人体运动和视频可能需要重新定位或额外的监督才能训练机器人动作。
知道属于这里的资源吗?
 官方网站