 Repositório
 Pesquisa
example robot data · Gepetto
Exemplo Robot Data coleta modelos URDF de robôs para benchmarks e exemplos.
Ativos de cena e objetoO DIRETÓRIO DE IA INCORPORADO
Encontre cenas 3D e recursos de objetos para percepção e simulação robótica.
Repositório
Pesquisa
Exemplo Robot Data coleta modelos URDF de robôs para benchmarks e exemplos.
Ativos de cena e objeto Repositório
 Pesquisa
Ativos de modelo de robô para simulação e experimentos de controle MuJoCo.
Ativos de cena e objeto Repositório
 Pesquisa
Aspirador de código aberto, modelo One - pacote de descrição do robô ROS2
Ativos de cena e objeto Repositório
 Pesquisa
Descrição do robô ROS2 para Proscenic M6 Pro
Ativos de cena e objeto Repositório
 Pesquisa
Coleção de robôs quadrúpedes configurados para trabalhar no framework de desenvolvimento CHAMP
Ativos de cena e objeto Repositório
 Pesquisa
Descrição ROS2 URDF para Robôs Universais
Ativos de cena e objeto Repositório
 Pesquisa
Banco de dados Gazebo de modelos SDF. Este é um antecessor de https://app.gazebosim.org
Ativos de cena e objeto Repositório
 Pesquisa
Bubblify é uma ferramenta interativa para criar aproximações esféricas de geometrias de robôs diretamente a partir de especificações do Universal Robot Description Format (URDF). Ele fornece um 3D intuitivo…
Ativos de cena e objeto Repositório
 Pesquisa
Modelos de robôs URDF derivados dos projetos NASA Robonaut 2 e Valkyrie.
Ativos de cena e objeto Repositório
 Pesquisa
UrbanLoco: um conjunto completo de dados de sensores para mapeamento e localização em cenas urbanas
Ativos de cena e objeto Repositório
 Pesquisa
Um cenário de cozinha completo desenhado por Lightwheel para simulação e interação em Isaac Sim.
Ativos de cena e objeto Repositório
 Pesquisa
Ativos digitais 3D de código aberto para simulação e treinamento de robôs. Gratuito para uso não comercial.
Ativos de cena e objeto Repositório
 Pesquisa
ROS 2 Modelos URDF e visualização para DexHand V1.
Ativos de cena e objeto Repositório
 Pesquisa
Repositório de código para o artigo Habitat Synthetic Scenes Dataset (HSSD).
Ativos de cena e objeto Repositório
 Pesquisa
Repositório ROS para a descrição do robô e simulação do gazebo do robô de roda Nexus 4WD Mecanum
Ativos de cena e objeto Repositório
 Pesquisa
Um nó ROS que descreve um robô quadrúpede usando URDF
Ativos de cena e objeto Repositório
 Pesquisa
RealSee3D: um conjunto de dados RGB-D multivisualização que combina capturas do mundo real e cenas geradas processualmente, com anotações extensíveis para diversas pesquisas de visão 3D.
Ativos de cena e objeto Repositório
 Pesquisa
Pacotes de descrição ROS2 para Humanóide, Quadrúpede e Manipulador
Ativos de cena e objeto Repositório
 Pesquisa
Desenvolvimento de modelo de descrição de robô para robô Unitree Go2 configurado com Champ Legged Robots Research Repository
Ativos de cena e objeto Repositório
 Pesquisa
Modelos de sensores habilitados para ROS/ROS2 (ativos) no Unity
Ativos de cena e objeto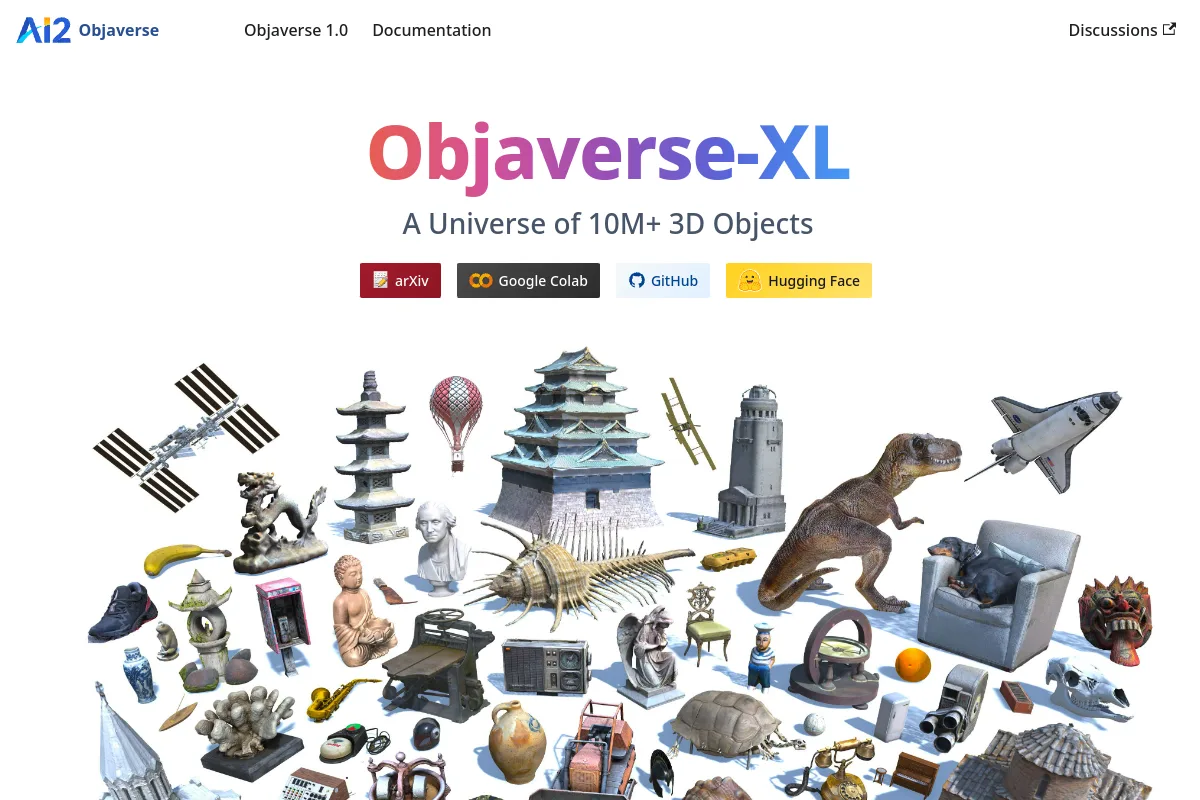 Site
 Pesquisa
Ativos de objetos 3D para aprendizagem visual e pesquisa de simulação.
Ativos de cena e objeto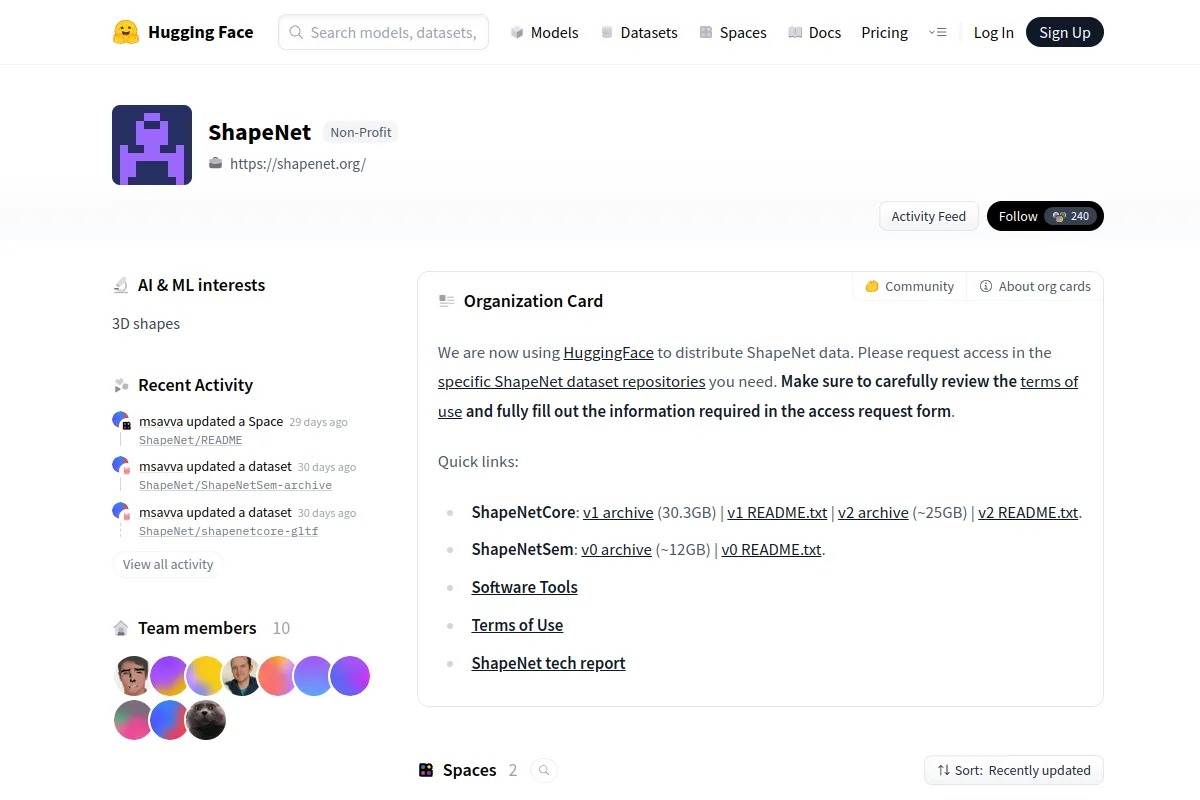 Site
 Pesquisa
Um repositório de formas 3D anotadas para percepção e pesquisa de cena.
Ativos de cena e objetoNOTAS DE SELEÇÃO
Verifique geometria, escala, anotações físicas e licenças de ativos. Uma malha visual pode precisar de geometria de colisão e parâmetros dinâmicos antes de funcionar na simulação.
Conhece um recurso que pertence aqui?