 Repositorio
 Investigación
UrbanLoco · weisongwen
UrbanLoco: un conjunto de datos completo de sensores para mapeo y localización en escenas urbanas
Activos de escenas y objetosEL DIRECTORIO DE IA INCORPORADO
Encuentre demostraciones de robótica, datos de movimiento y recursos de escenas para aprender.
Repositorio
Investigación
UrbanLoco: un conjunto de datos completo de sensores para mapeo y localización en escenas urbanas
Activos de escenas y objetos Repositorio
 Investigación
Una escena de cocina completa diseñada por Lightwheel para simulación e interacción en Isaac Sim.
Activos de escenas y objetos Repositorio
 Investigación
Activos digitales 3D de código abierto para simulación y entrenamiento de robots. Gratis para uso no comercial.
Activos de escenas y objetos Repositorio
 Investigación
Open-H-Embodiment es una iniciativa de conjunto de datos impulsada por la comunidad que construye la base abierta y compartida necesaria para entrenar y evaluar un modelo generalista de Visión-Languaje-Acción (VLA) para la robótica sanitaria.
Demostraciones de robots Repositorio
 Investigación
Técnicas de aprendizaje profundo para la segmentación de la piel en un nuevo conjunto de datos abdominales. Trabajo realizado como parte del proceso de desarrollo de un sistema de ultrasonido robótico autónomo.
Demostraciones de robots Sitio web
 Investigación
Datos de demostración de robots y herramientas para la investigación de manipulación corporal.
Demostraciones de robots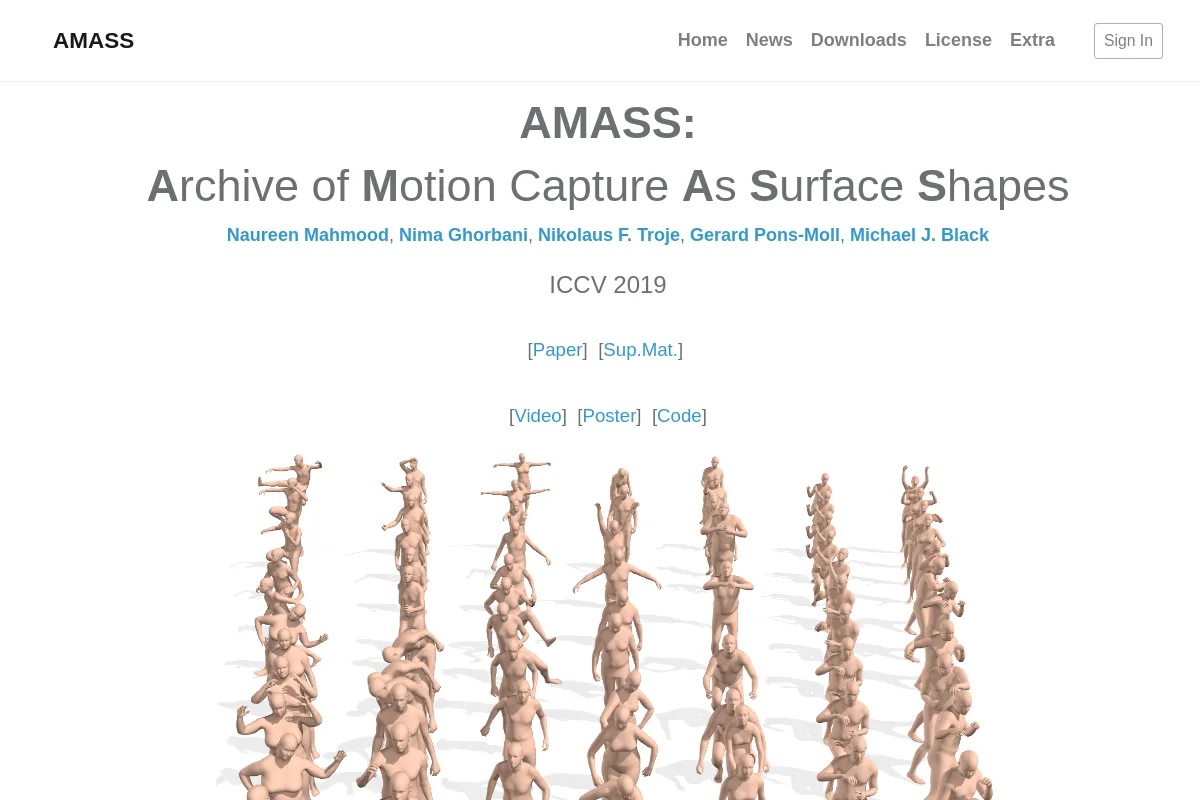 Sitio web
 Investigación
Una colección de datos de captura de movimiento humano en una representación unificada.
Datos de movimiento e interacción Sitio web
 Investigación
Datos de demostración de tareas múltiples para el aprendizaje de la manipulación de robots.
Demostraciones de robots Repositorio
 Investigación
Conjunto de datos de navegación y localización para vehículos autónomos y robots autónomos
Demostraciones de robots Repositorio
 Investigación
Un conjunto de datos impulsor para el desarrollo y validación de estimadores de pose fusionados y algoritmos de mapeo
Demostraciones de robots Repositorio
 Investigación
ContactPose proporciona datos de contacto mano-objeto, pose y captura de imágenes RGB-D.
Datos de movimiento e interacción Repositorio
 Investigación
Integración del aprendizaje y la planificación de tareas para robots con Keras, incluida la simulación, el robot real y la compatibilidad con múltiples conjuntos de datos.
Demostraciones de robots Repositorio
 Investigación
ROS 2 Modelos URDF y visualización para DexHand V1.
Activos de escenas y objetos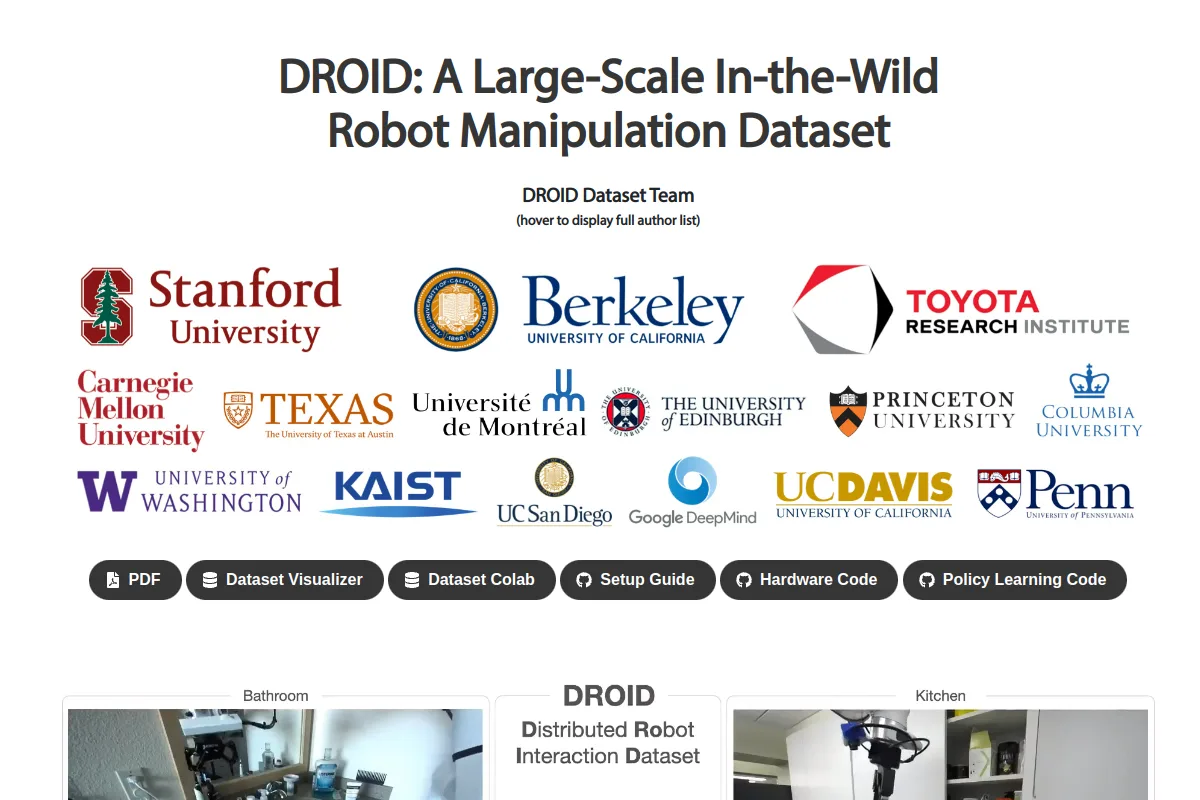 Sitio web
 Investigación
Un flujo de trabajo de recopilación y conjunto de datos para la manipulación de robots en entornos variados.
Demostraciones de robots Sitio web
 Investigación
Datos de vídeo egocéntricos para comprender las actividades e interacciones humanas.
Datos de movimiento e interacción Sitio web
 Investigación
Datos de vídeo egocéntricos y en tercera persona para el aprendizaje de actividades profesionales.
Datos de movimiento e interacción Repositorio
 Investigación
HKU VO/VIO/SLAM basado en eventos proporciona conjuntos de datos de cámaras de eventos y recursos de localización robótica.
Datos de movimiento e interacción Repositorio
 Investigación
FiftyOne ABC130k proporciona un subconjunto de datos MCAP de teleoperación de robots orientado al espectador.
Demostraciones de robots Repositorio
 Código abierto
Descripciones de robots URDF para robots Flexiv.
Activos de escenas y objetos Repositorio
 Investigación
Cornell capta el análisis y el proceso de conjuntos de datos.
Demostraciones de robots Sitio web
 Investigación
Datos de interacción mano-objeto para la investigación de percepción y manipulación.
Datos de movimiento e interacción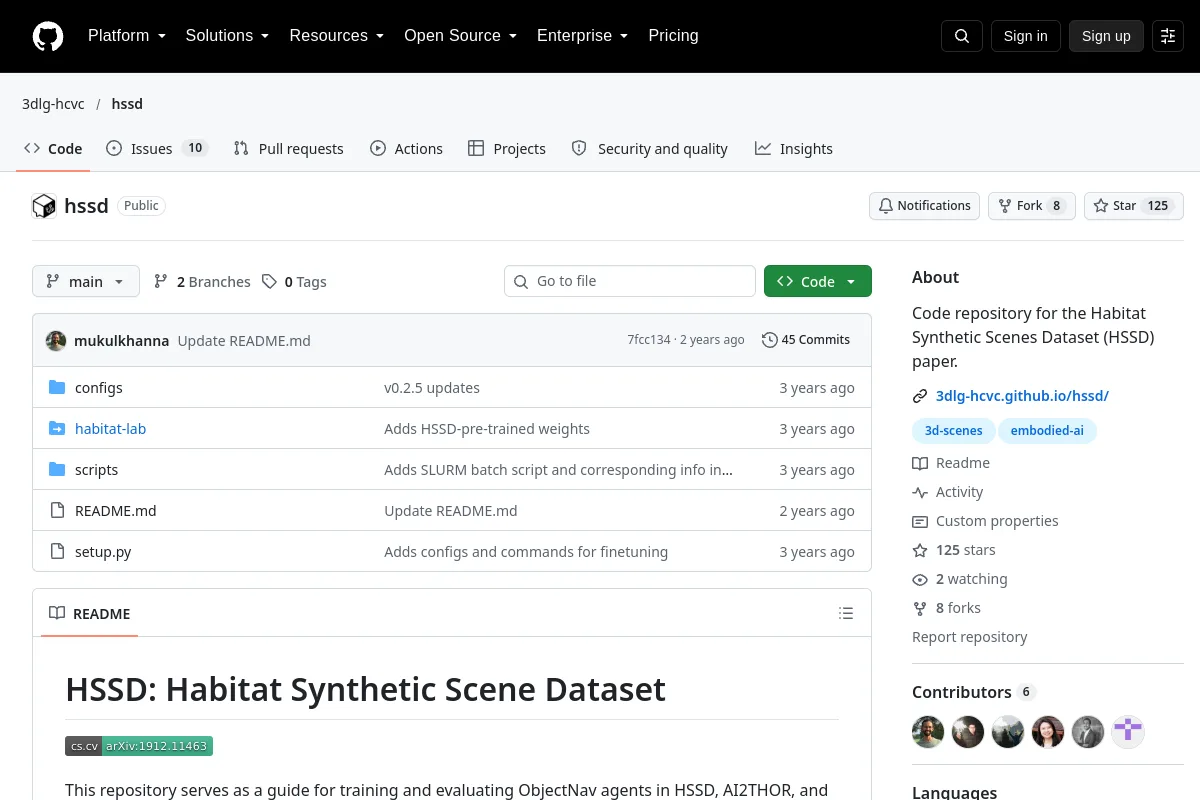 Repositorio
 Investigación
Repositorio de códigos para el documento Habitat Synthetic Scenes Dataset (HSSD).
Activos de escenas y objetos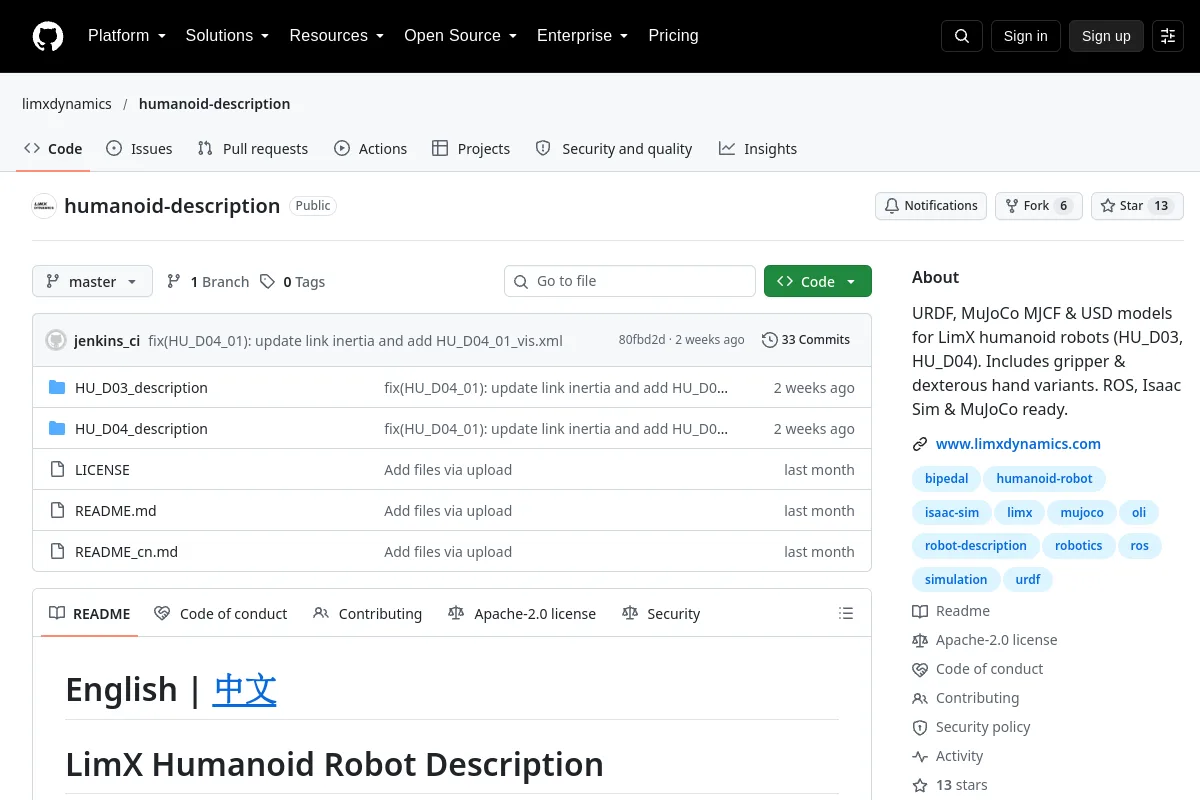 Repositorio
 Código abierto
Descripción del robot y activos del modelo de simulación para humanoides LimX.
Activos de escenas y objetos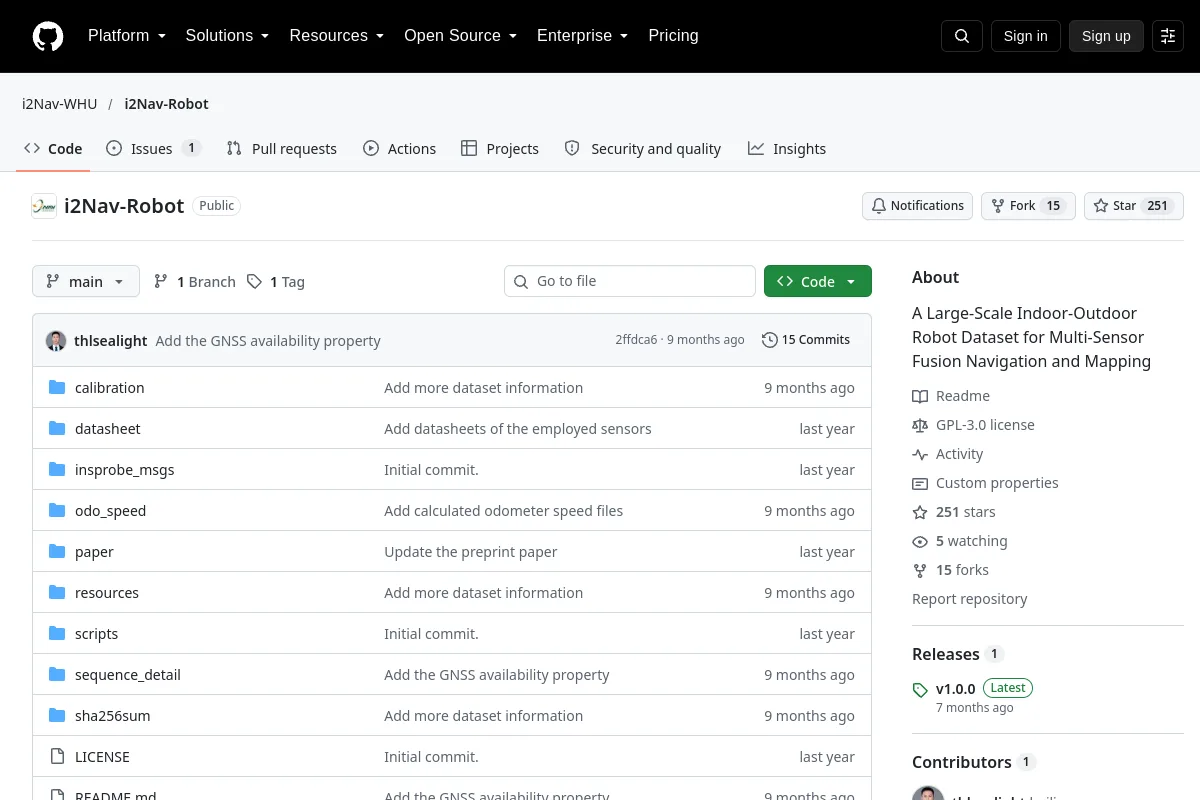 Repositorio
 Investigación
Un conjunto de datos de robots de interior y exterior a gran escala para navegación y mapeo de fusión multisensor
Demostraciones de robots¿Conoce algún recurso que pertenezca aquí?