 Repository
 Forschung
UrbanLoco · weisongwen
UrbanLoco: Ein vollständiger Sensor-Suite-Datensatz für die Kartierung und Lokalisierung in städtischen Szenen
Szenen- und ObjektressourcenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Roboterdemonstrationen, Bewegungsdaten und Szenenressourcen zum Lernen.
Repository
Forschung
UrbanLoco: Ein vollständiger Sensor-Suite-Datensatz für die Kartierung und Lokalisierung in städtischen Szenen
Szenen- und Objektressourcen Repository
 Forschung
Eine komplette Küchenszene, entworfen von Lightwheel zur Simulation und Interaktion in Isaac Sim.
Szenen- und Objektressourcen Repository
 Forschung
Open-Source-3D-Digitalressourcen für Simulation und Robotertraining. Kostenlos für nichtkommerzielle Nutzung.
Szenen- und Objektressourcen Repository
 Forschung
Open-H-Embodiment ist eine von der Community betriebene Datensatzinitiative, die die offene, gemeinsame Grundlage schafft, die zum Trainieren und Evaluieren eines generalistischen Vision-Language-Action-Modells (VLA) für die Gesundheitsrobotik erforderlich ist
Robotervorführungen Repository
 Forschung
Deep-Learning-Techniken zur Hautsegmentierung anhand eines neuartigen Abdomendatensatzes. Arbeiten im Rahmen des Entwicklungsprozesses eines autonomen Roboter-Ultraschallsystems.
Robotervorführungen Website
 Forschung
Roboterdemonstrationsdaten und Tools für die Forschung zur verkörperten Manipulation.
Robotervorführungen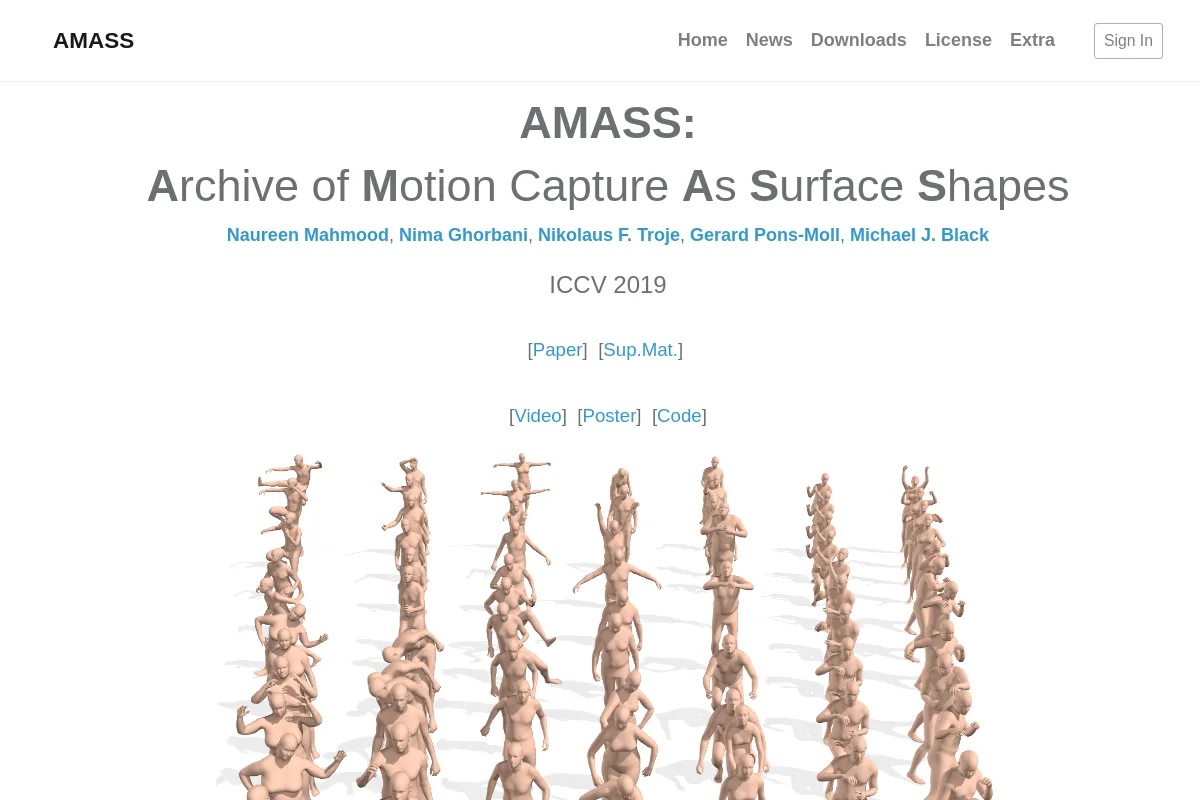 Website
 Forschung
Eine Sammlung menschlicher Bewegungserfassungsdaten in einer einheitlichen Darstellung.
Bewegungs- und Interaktionsdaten Website
 Forschung
Multitasking-Demonstrationsdaten für das Erlernen der Robotermanipulation.
Robotervorführungen Repository
 Forschung
Navigations- und Lokalisierungsdatensatz für selbstfahrende Autos und autonome Roboter
Robotervorführungen Repository
 Forschung
Ein treibender Datensatz für die Entwicklung und Validierung von Fusions-Posenschätzern und Kartierungsalgorithmen
Robotervorführungen Repository
 Forschung
ContactPose liefert Hand-Objekt-Kontakt-, Posen- und RGB-D-Erfassungsbilddaten.
Bewegungs- und Interaktionsdaten Repository
 Forschung
Integration von Lernen und Aufgabenplanung für Roboter mit Keras, einschließlich Simulation, realer Roboter und Unterstützung mehrerer Datensätze.
Robotervorführungen Repository
 Forschung
ROS 2 URDF-Modelle und Visualisierung für DexHand V1.
Szenen- und Objektressourcen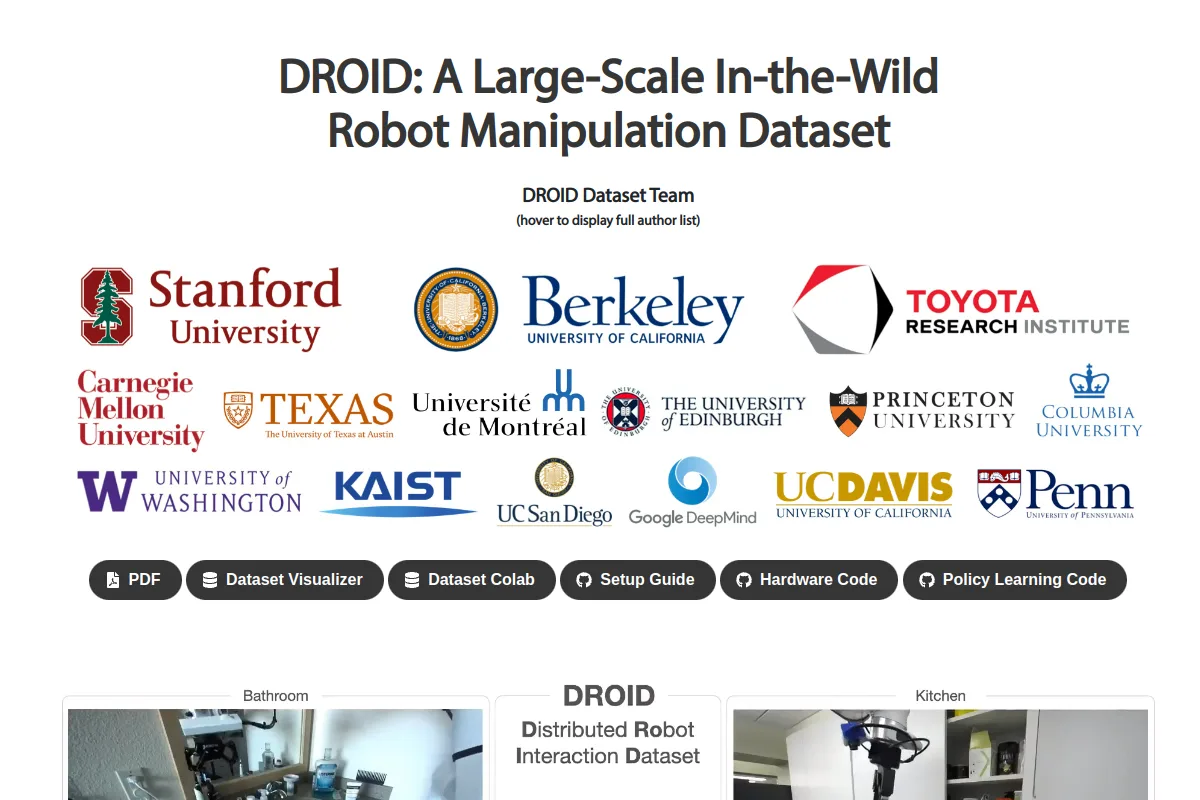 Website
 Forschung
Ein Datensatz- und Erfassungsworkflow für die Robotermanipulation in verschiedenen Umgebungen.
Robotervorführungen Website
 Forschung
Egozentrische Videodaten zum Verständnis menschlicher Aktivitäten und Interaktionen.
Bewegungs- und Interaktionsdaten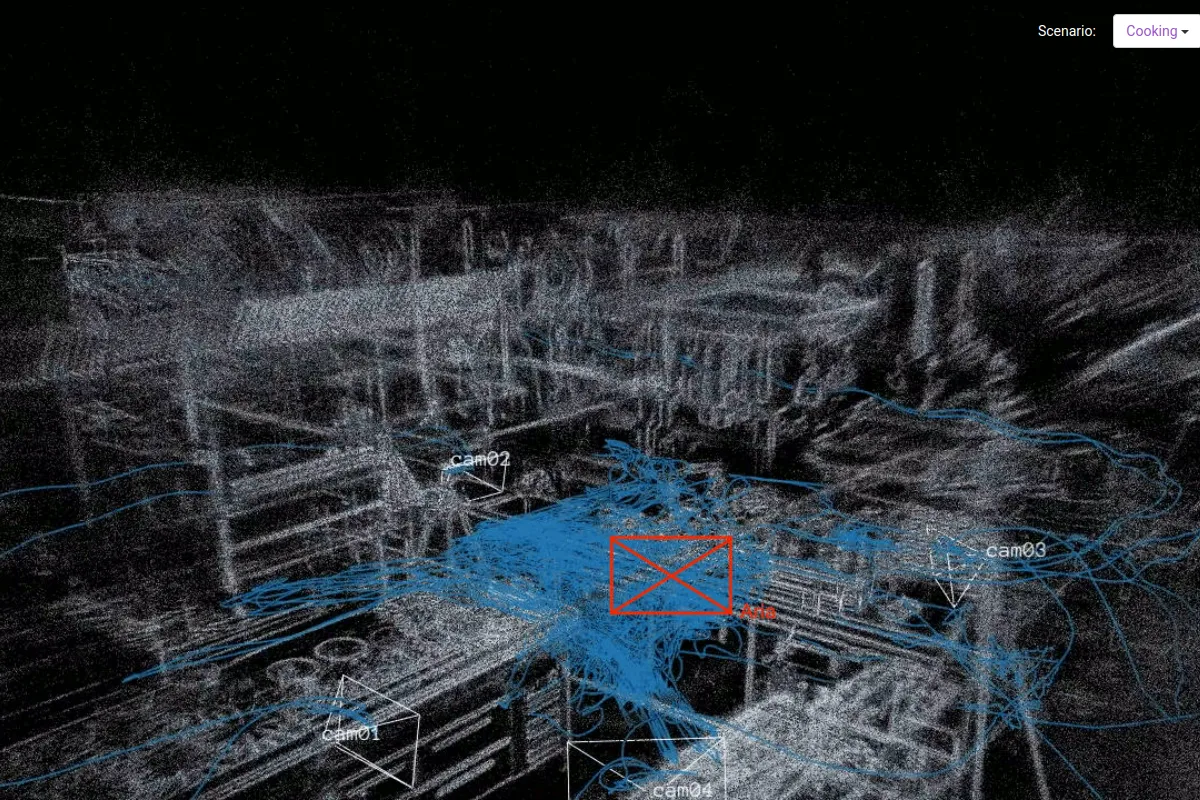 Website
 Forschung
Egozentrische und Third-Person-Videodaten zur Untersuchung qualifizierter Aktivitäten.
Bewegungs- und Interaktionsdaten Repository
 Forschung
HKU Event-based VO/VIO/SLAM bietet Ereigniskamera-Datensätze und Robotik-Lokalisierungsressourcen.
Bewegungs- und Interaktionsdaten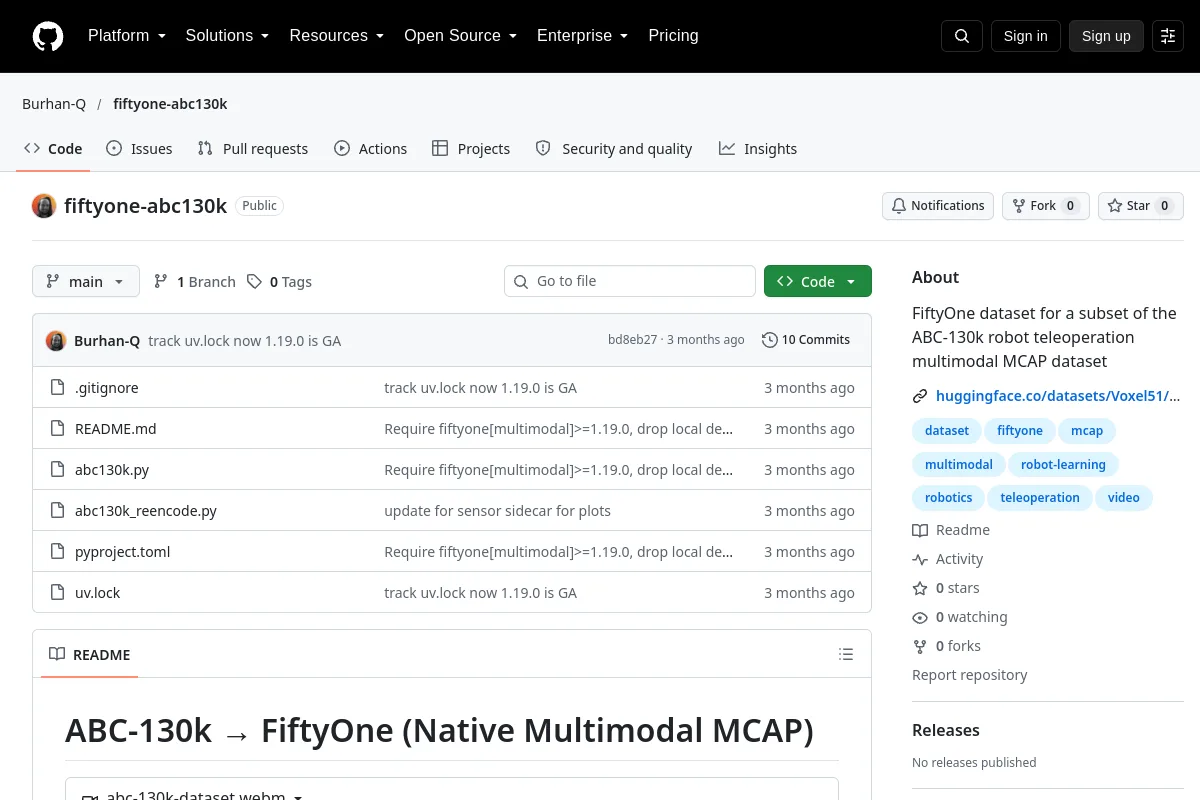 Repository
 Forschung
FiftyOne ABC130k bietet eine betrachterorientierte Teilmenge der MCAP-Daten zur Teleoperation von Robotern.
Robotervorführungen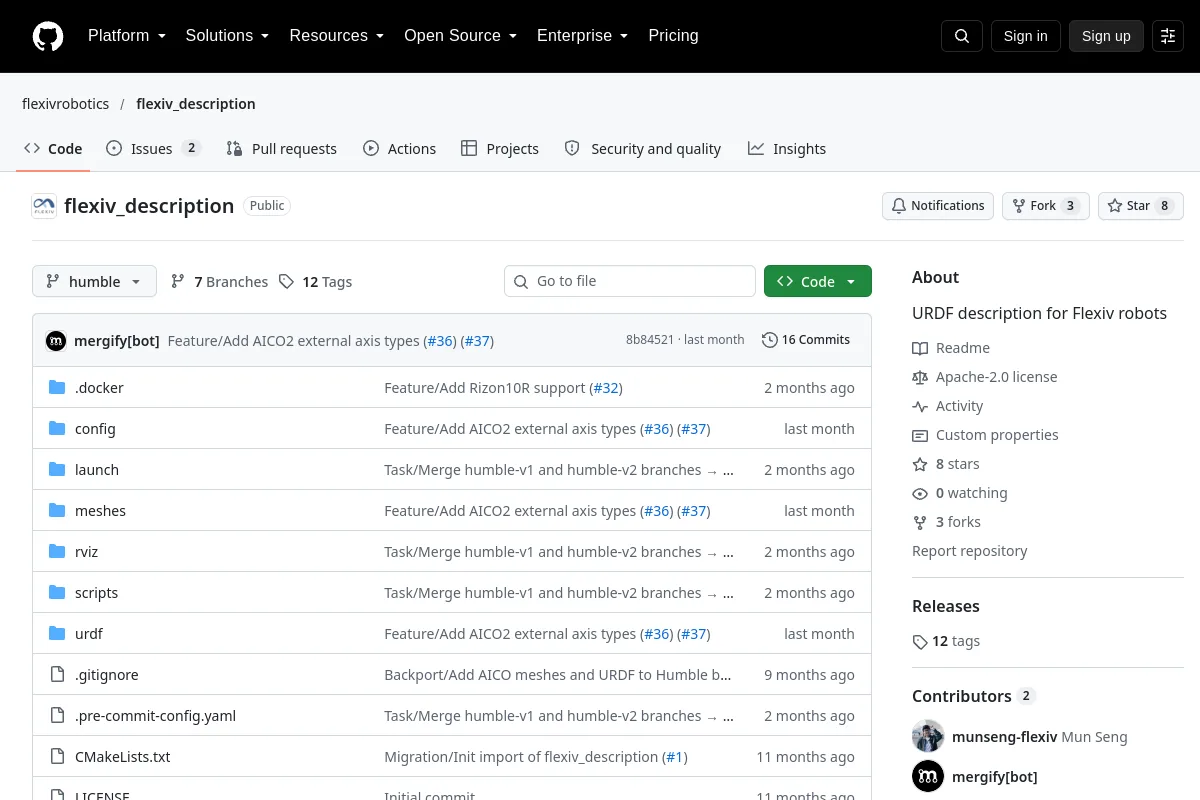 Repository
 Open Source
URDF-Roboterbeschreibungen für Flexiv-Roboter.
Szenen- und Objektressourcen Repository
 Forschung
Cornell versteht die Analyse und Verarbeitung von Datensätzen
Robotervorführungen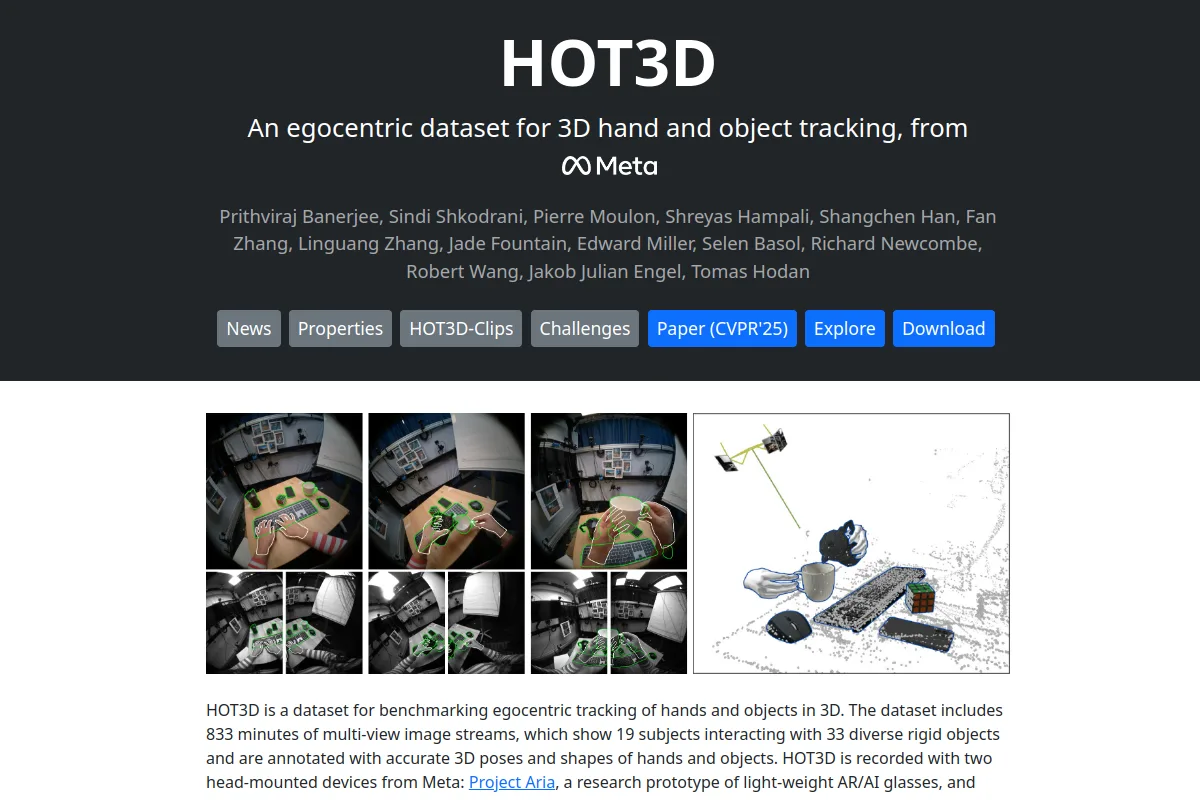 Website
 Forschung
Hand-Objekt-Interaktionsdaten für die Wahrnehmungs- und Manipulationsforschung.
Bewegungs- und Interaktionsdaten Repository
 Forschung
Code-Repository für das Habitat Synthetic Scenes Dataset (HSSD)-Papier.
Szenen- und Objektressourcen Repository
 Open Source
Roboterbeschreibung und Simulationsmodellressourcen für LimX-Humanoide.
Szenen- und Objektressourcen Repository
 Forschung
Ein groß angelegter Indoor-Outdoor-Roboterdatensatz für die Multisensor-Fusionsnavigation und -Kartierung
RobotervorführungenKennen Sie eine Ressource, die hierher gehört?