 Deposito
 Ricerca
UrbanLoco · weisongwen
UrbanLoco: un set di dati completo di suite di sensori per la mappatura e la localizzazione in scene urbane
Risorse di scene e oggettiLA DIRECTORY DELL'AI INCORPORATA
Trova dimostrazioni robotiche, dati di movimento e risorse di scena per l'apprendimento.
Deposito
Ricerca
UrbanLoco: un set di dati completo di suite di sensori per la mappatura e la localizzazione in scene urbane
Risorse di scene e oggetti Deposito
 Ricerca
Una scena di cucina completa progettata da Lightwheel per la simulazione e l'interazione in Isaac Sim.
Risorse di scene e oggetti Deposito
 Ricerca
Risorse digitali 3D open source per la simulazione e l'addestramento dei robot. Gratuito per uso non commerciale.
Risorse di scene e oggetti Deposito
 Ricerca
Open-H-Embodiment è un'iniziativa di set di dati guidata dalla comunità che crea le basi aperte e condivise necessarie per formare e valutare un modello generalista Vision-Language-Action (VLA) per la robotica sanitaria
Dimostrazioni di robot Deposito
 Ricerca
Tecniche di deep learning per la segmentazione della pelle su un nuovo set di dati addominali. Lavoro condotto come parte del processo di sviluppo di un sistema ecografico robotizzato autonomo.
Dimostrazioni di robot Sito web
 Ricerca
Dati dimostrativi sui robot e strumenti per la ricerca sulla manipolazione incorporata.
Dimostrazioni di robot Sito web
 Ricerca
Una raccolta di dati di acquisizione del movimento umano in una rappresentazione unificata.
Dati di movimento e interazione Sito web
 Ricerca
Dati dimostrativi multi-task per l'apprendimento della manipolazione dei robot.
Dimostrazioni di robot Deposito
 Ricerca
Set di dati di navigazione e localizzazione per auto a guida autonoma e robot autonomi
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati guida per lo sviluppo e la validazione di stimatori di posa fusa e algoritmi di mappatura
Dimostrazioni di robot Deposito
 Ricerca
ContactPose fornisce dati di contatto mano-oggetto, posa e immagine di presa RGB-D.
Dati di movimento e interazione Deposito
 Ricerca
Integrazione dell'apprendimento e della pianificazione delle attività per i robot con Keras, inclusa la simulazione, il robot reale e il supporto di più set di dati.
Dimostrazioni di robot Deposito
 Ricerca
ROS 2 Modelli URDF e visualizzazione per DexHand V1.
Risorse di scene e oggetti Sito web
 Ricerca
Un set di dati e un flusso di lavoro di raccolta per la manipolazione di robot in vari ambienti.
Dimostrazioni di robot Sito web
 Ricerca
Dati video egocentrici per comprendere le attività e le interazioni umane.
Dati di movimento e interazione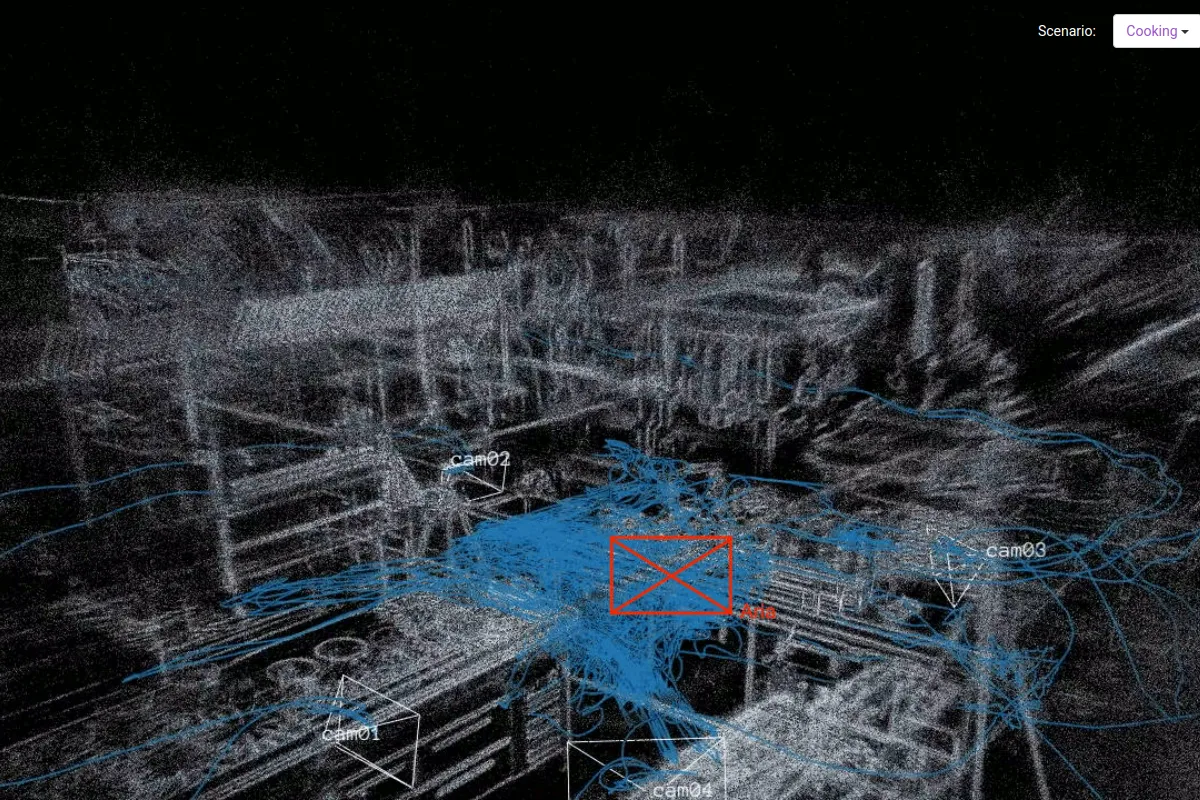 Sito web
 Ricerca
Dati video egocentrici e in terza persona per lo studio di attività qualificate.
Dati di movimento e interazione Deposito
 Ricerca
HKU VO/VIO/SLAM basato su eventi fornisce set di dati di telecamere per eventi e risorse di localizzazione della robotica.
Dati di movimento e interazione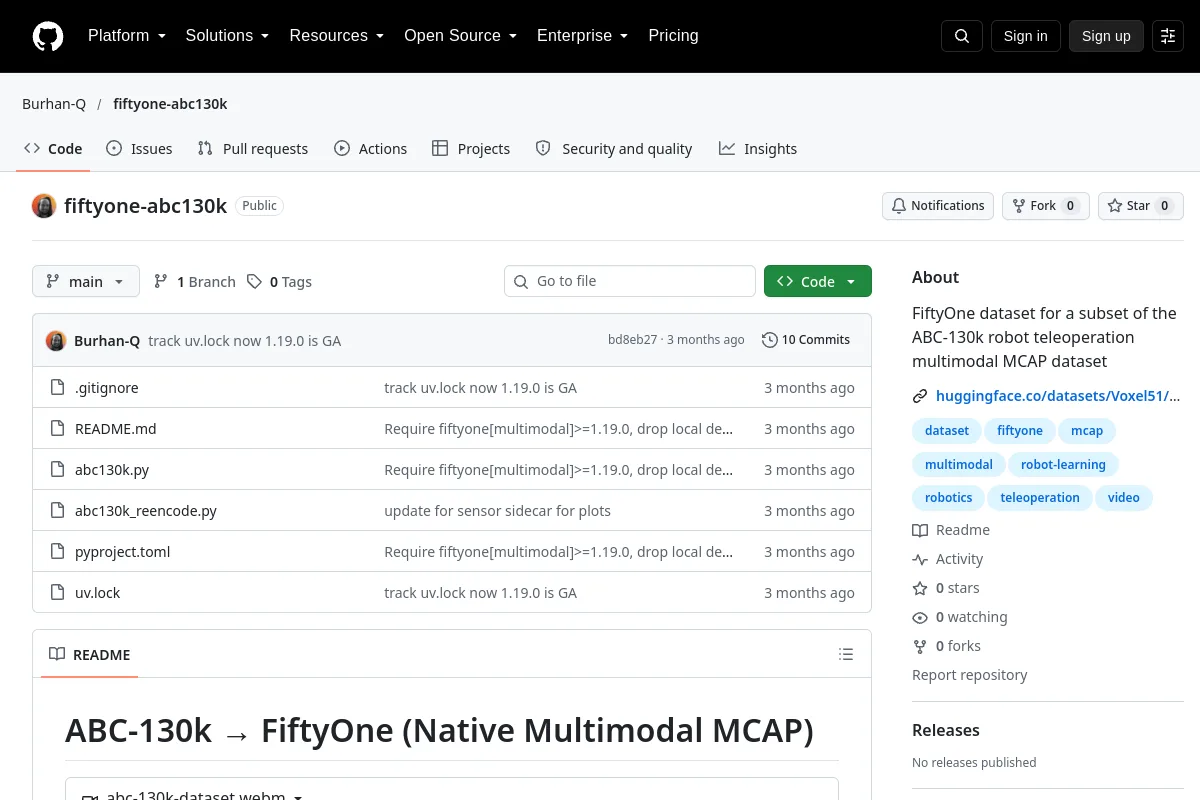 Deposito
 Ricerca
FiftyOne ABC130k fornisce un sottoinsieme orientato al visualizzatore di dati MCAP di teleoperazione robotica.
Dimostrazioni di robot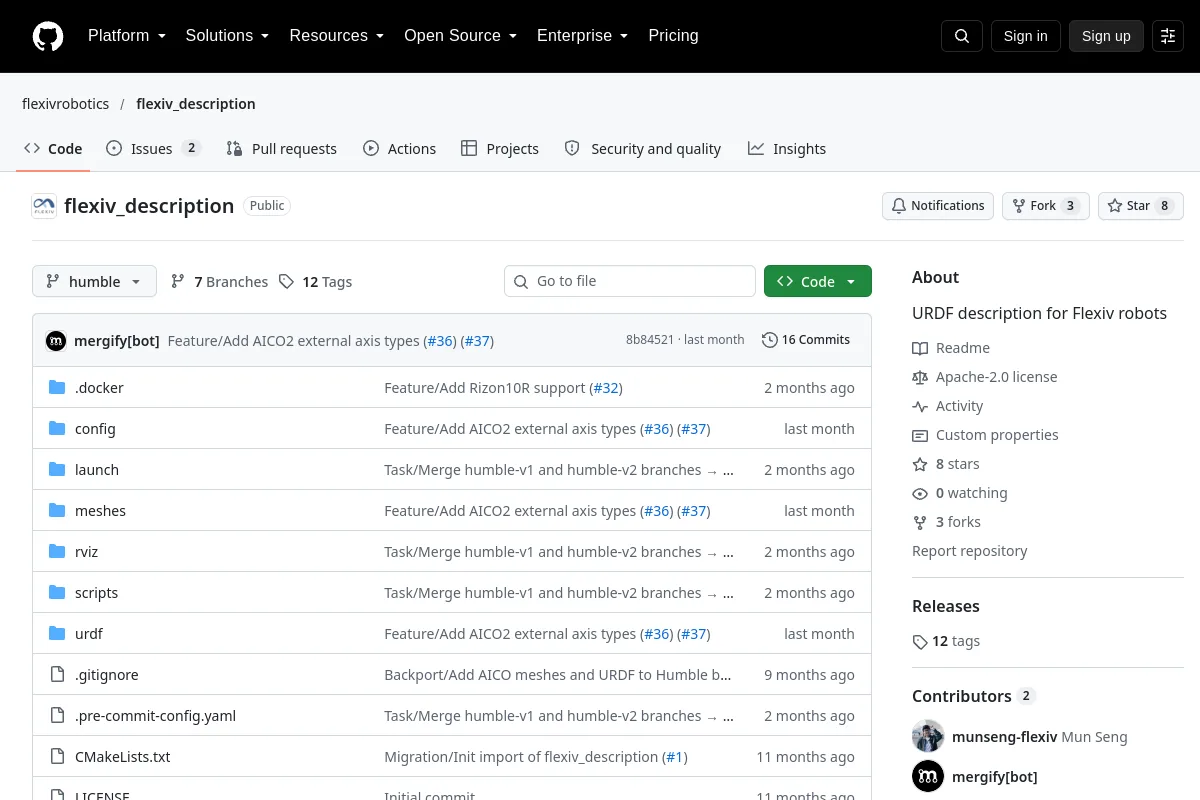 Deposito
 Fonte aperta
Descrizioni dei robot URDF per i robot Flexiv.
Risorse di scene e oggetti Deposito
 Ricerca
Cornell comprende l'analisi e l'elaborazione dei set di dati
Dimostrazioni di robot Sito web
 Ricerca
Dati di interazione mano-oggetto per la ricerca sulla percezione e la manipolazione.
Dati di movimento e interazione Deposito
 Ricerca
Repository di codice per il documento Habitat Synthetic Scenes Dataset (HSSD).
Risorse di scene e oggetti Deposito
 Fonte aperta
Descrizione del robot e risorse del modello di simulazione per umanoidi LimX.
Risorse di scene e oggetti Deposito
 Ricerca
Un set di dati su robot indoor-outdoor su larga scala per la navigazione e la mappatura tramite fusione multisensore
Dimostrazioni di robotConosci una risorsa che appartiene a questo posto?