 Bewaarplaats
 Onderzoek
UrbanLoco · weisongwen
UrbanLoco: een volledige sensorsuite-dataset voor kartering en lokalisatie in stedelijke scènes
Scène- en objectitemsDE BElichaamde AI-DIRECTORY
Vind robotdemonstraties, bewegingsgegevens en scènemateriaal om te leren.
Bewaarplaats
Onderzoek
UrbanLoco: een volledige sensorsuite-dataset voor kartering en lokalisatie in stedelijke scènes
Scène- en objectitems Bewaarplaats
 Onderzoek
Een complete keukenscène ontworpen door Lightwheel voor simulatie en interactie in Isaac Sim.
Scène- en objectitems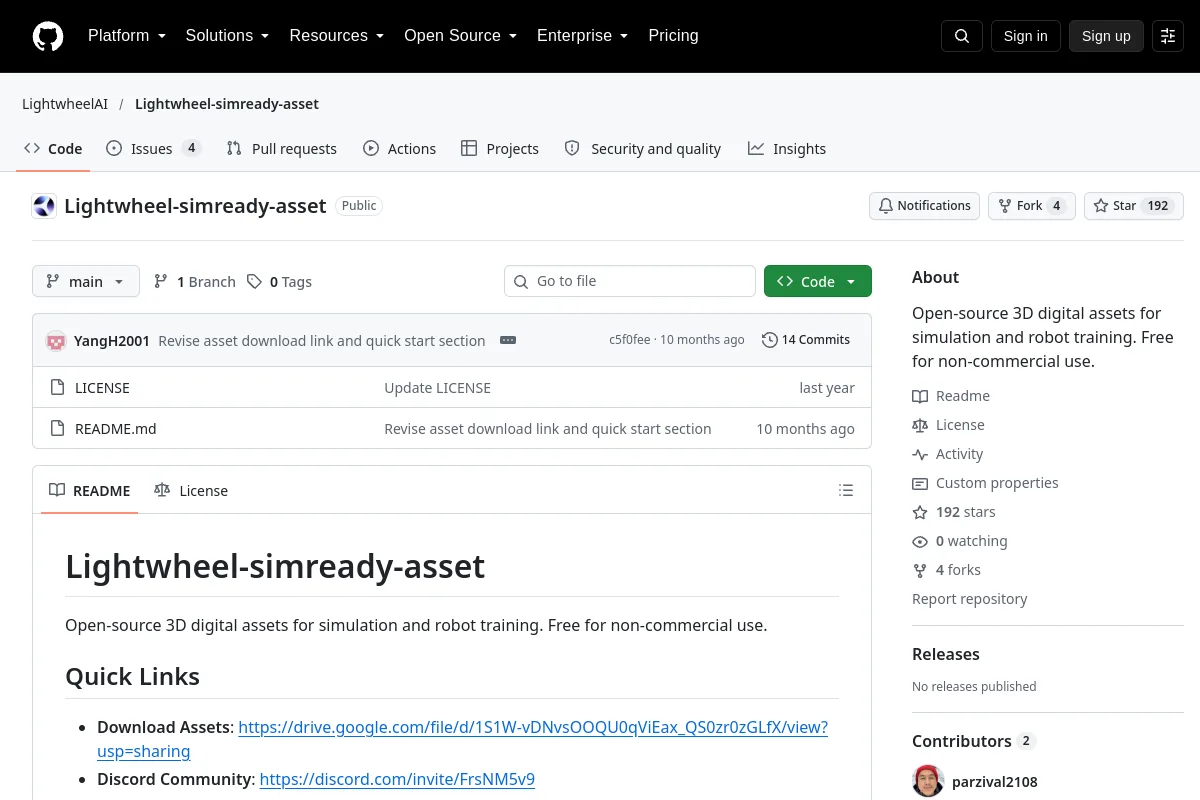 Bewaarplaats
 Onderzoek
Open-source digitale 3D-middelen voor simulatie en robottraining. Gratis voor niet-commercieel gebruik.
Scène- en objectitems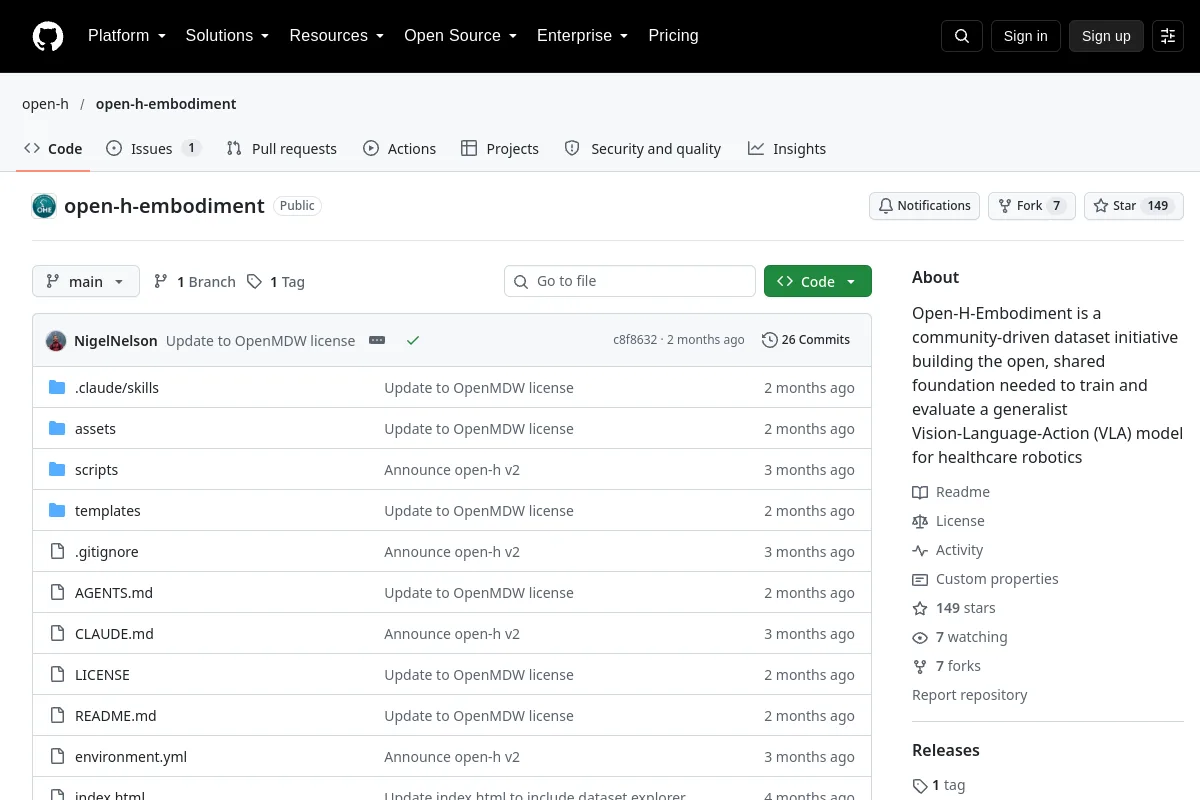 Bewaarplaats
 Onderzoek
Open-H-Embodiment is een door de gemeenschap aangestuurd datasetinitiatief dat de open, gedeelde basis bouwt die nodig is voor het trainen en evalueren van een generalistisch Vision-Language-Action (VLA)-model voor gezondheidszorgrobotica
Robotdemonstraties Bewaarplaats
 Onderzoek
Diepgaande leertechnieken voor huidsegmentatie op nieuwe abdominale dataset. Werk uitgevoerd als onderdeel van het ontwikkelingsproces van een autonoom robotisch echografiesysteem.
Robotdemonstraties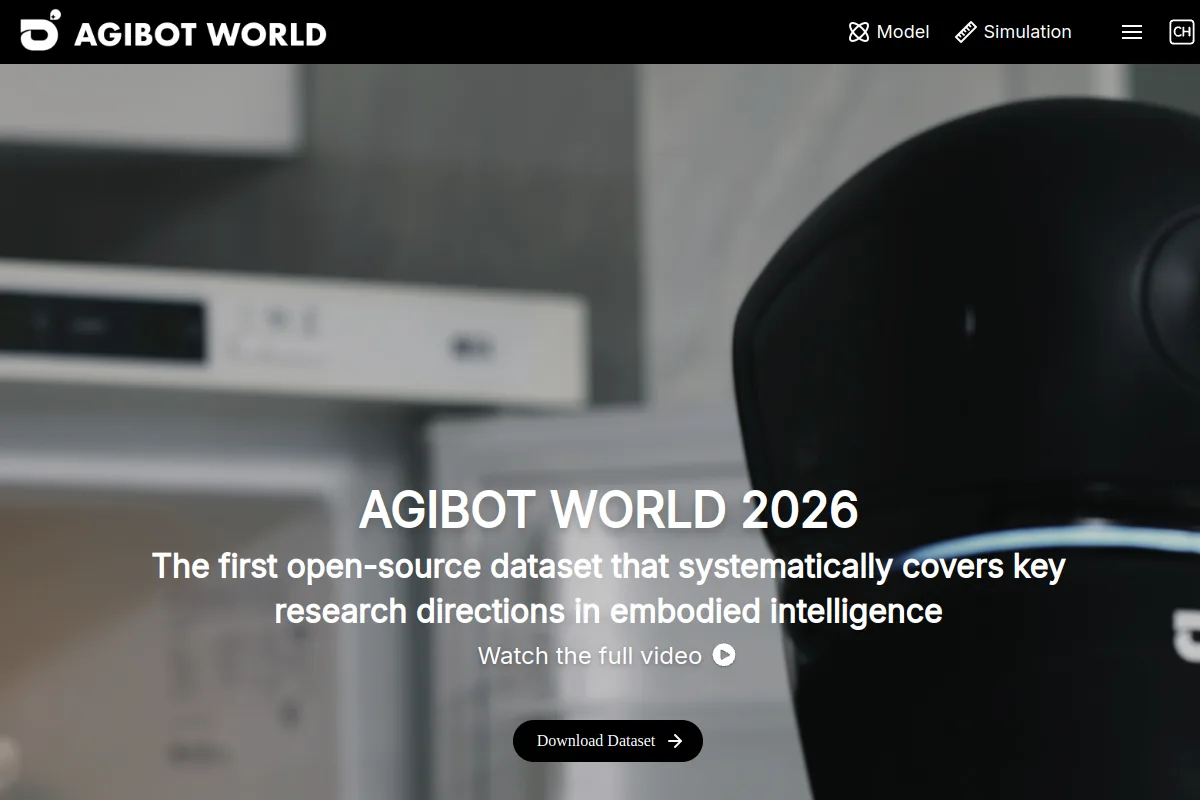 Website
 Onderzoek
Robotdemonstratiegegevens en hulpmiddelen voor onderzoek naar belichaamde manipulatie.
Robotdemonstraties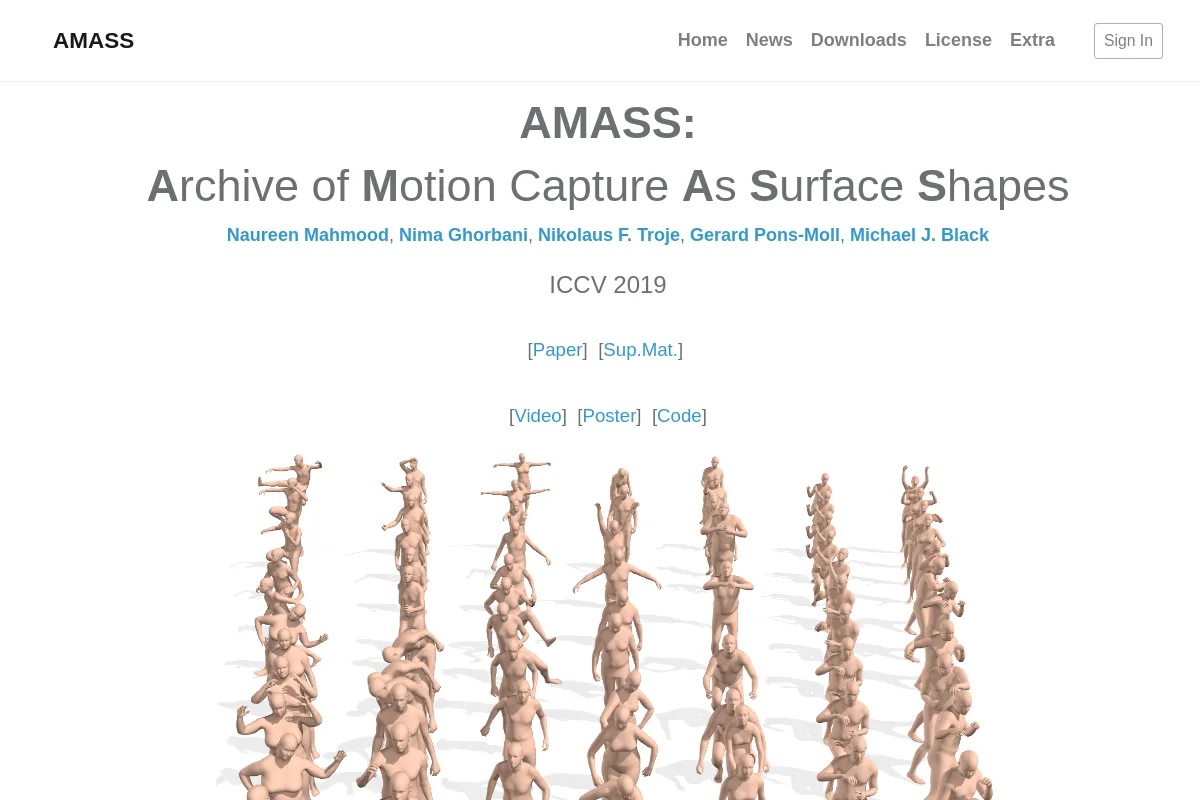 Website
 Onderzoek
Een verzameling menselijke bewegingsregistratiegegevens in een uniforme representatie.
Bewegings- en interactiegegevens Website
 Onderzoek
Demonstratiegegevens voor meerdere taken voor het leren van robotmanipulatie.
Robotdemonstraties Bewaarplaats
 Onderzoek
Navigatie- en lokalisatiedataset voor zelfrijdende auto's en autonome robots
Robotdemonstraties Bewaarplaats
 Onderzoek
Een drijvende dataset voor de ontwikkeling en validatie van gefuseerde pose-schatters en mapping-algoritmen
Robotdemonstraties Bewaarplaats
 Onderzoek
ContactPose biedt hand-objectcontact-, pose- en RGB-D-grijpbeeldgegevens.
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
Integratie van leer- en taakplanning voor robots met Keras, inclusief simulatie, echte robot en ondersteuning voor meerdere datasets.
Robotdemonstraties Bewaarplaats
 Onderzoek
ROS 2 URDF-modellen en visualisatie voor DexHand V1.
Scène- en objectitems Website
 Onderzoek
Een dataset en verzamelingsworkflow voor robotmanipulatie in gevarieerde omgevingen.
Robotdemonstraties Website
 Onderzoek
Egocentrische videogegevens voor het begrijpen van menselijke activiteiten en interacties.
Bewegings- en interactiegegevens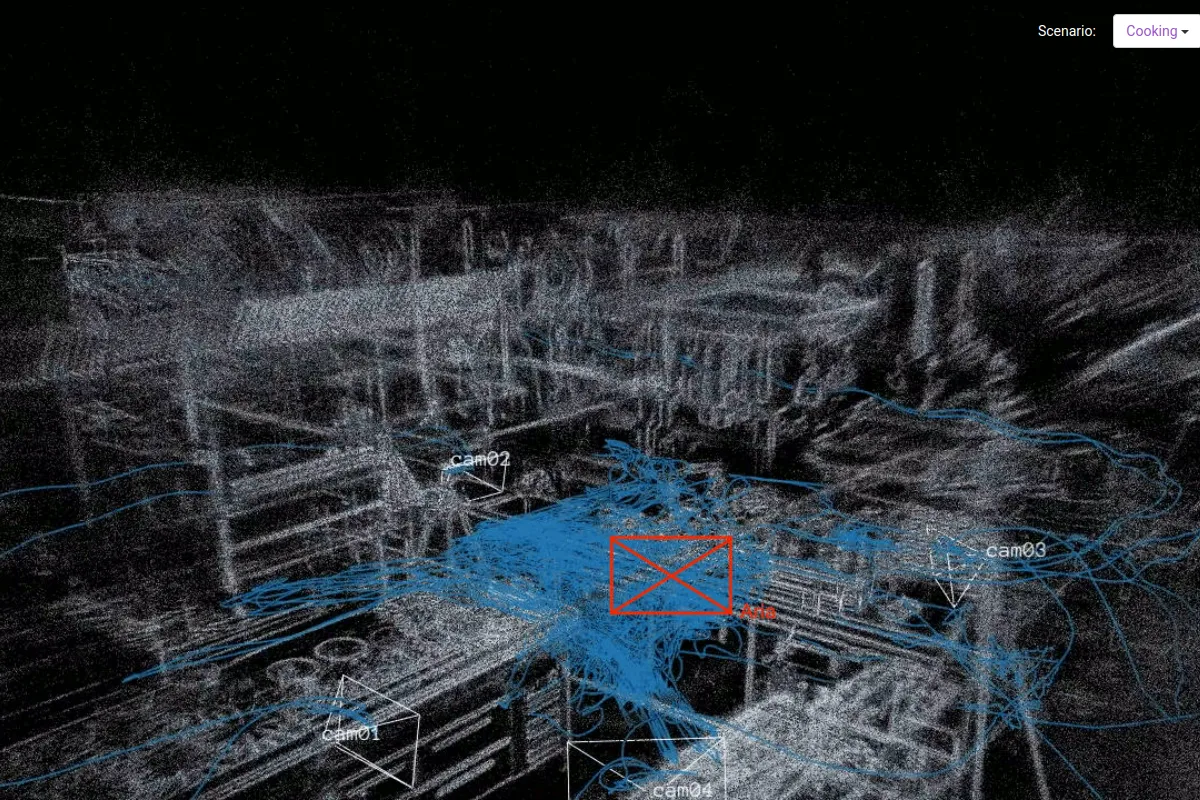 Website
 Onderzoek
Egocentrische videogegevens van derden voor het bestuderen van vaardigheidsactiviteiten.
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
HKU Event-based VO/VIO/SLAM biedt datasets voor gebeurteniscamera's en hulpmiddelen voor lokalisatie van robotica.
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
FiftyOne ABC130k biedt een kijkergerichte subset van MCAP-gegevens voor robotteleoperaties.
Robotdemonstraties Bewaarplaats
 Open-source
URDF-robotbeschrijvingen voor Flexiv-robots.
Scène- en objectitems Bewaarplaats
 Onderzoek
Cornell begrijpt datasetanalyses en -processen
Robotdemonstraties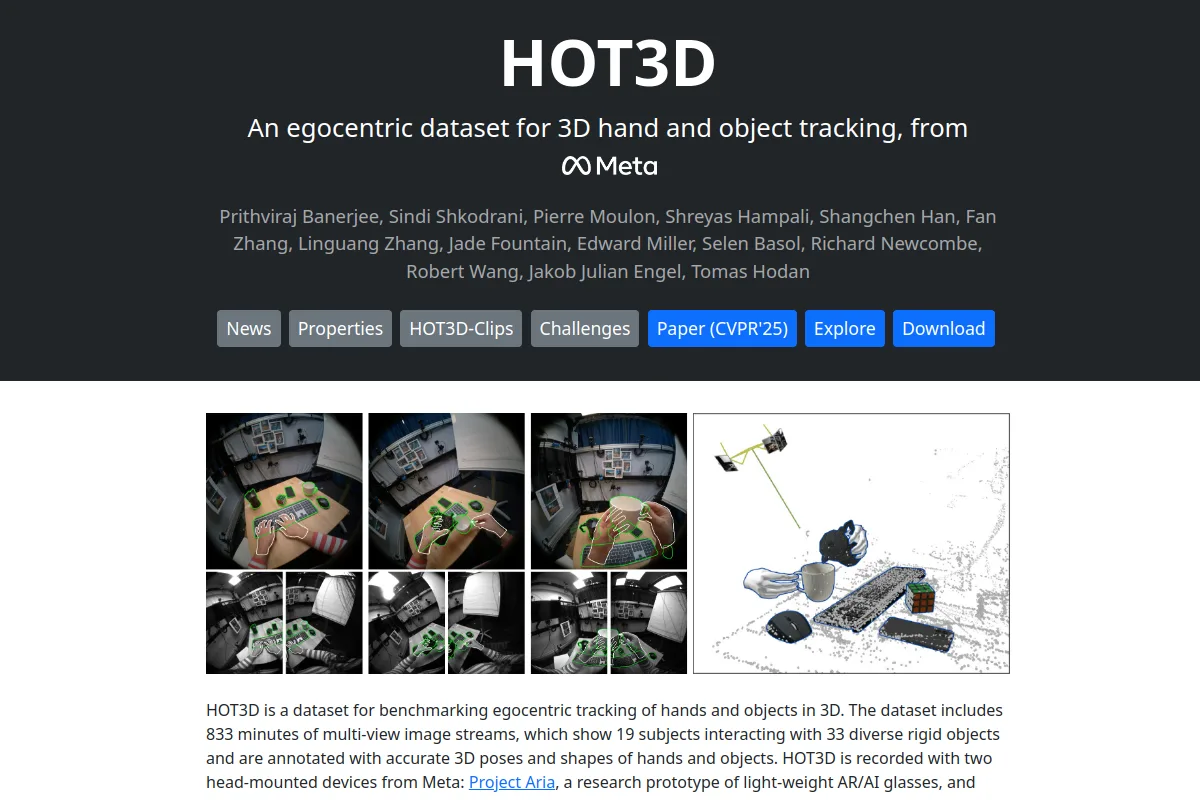 Website
 Onderzoek
Hand-object-interactiegegevens voor perceptie- en manipulatieonderzoek.
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
Codeopslagplaats voor het Habitat Synthetic Scenes Dataset (HSSD)-papier.
Scène- en objectitems Bewaarplaats
 Open-source
Robotbeschrijving en simulatiemodelmiddelen voor LimX-mensachtigen.
Scène- en objectitems Bewaarplaats
 Onderzoek
Een grootschalige robotdataset voor binnen en buiten voor fusienavigatie en -kartering met meerdere sensoren
RobotdemonstratiesKent u een bron die hier thuishoort?