 Bewaarplaats
 Onderzoek
Kalibr
Kalibratietools voor multicamera- en camera-traagheidssystemen.
Waarneming & geometrie
Gegevenssets / Onderzoek
HKU Event-based VO/VIO/SLAM biedt datasets voor gebeurteniscamera's en hulpmiddelen voor lokalisatie van robotica.
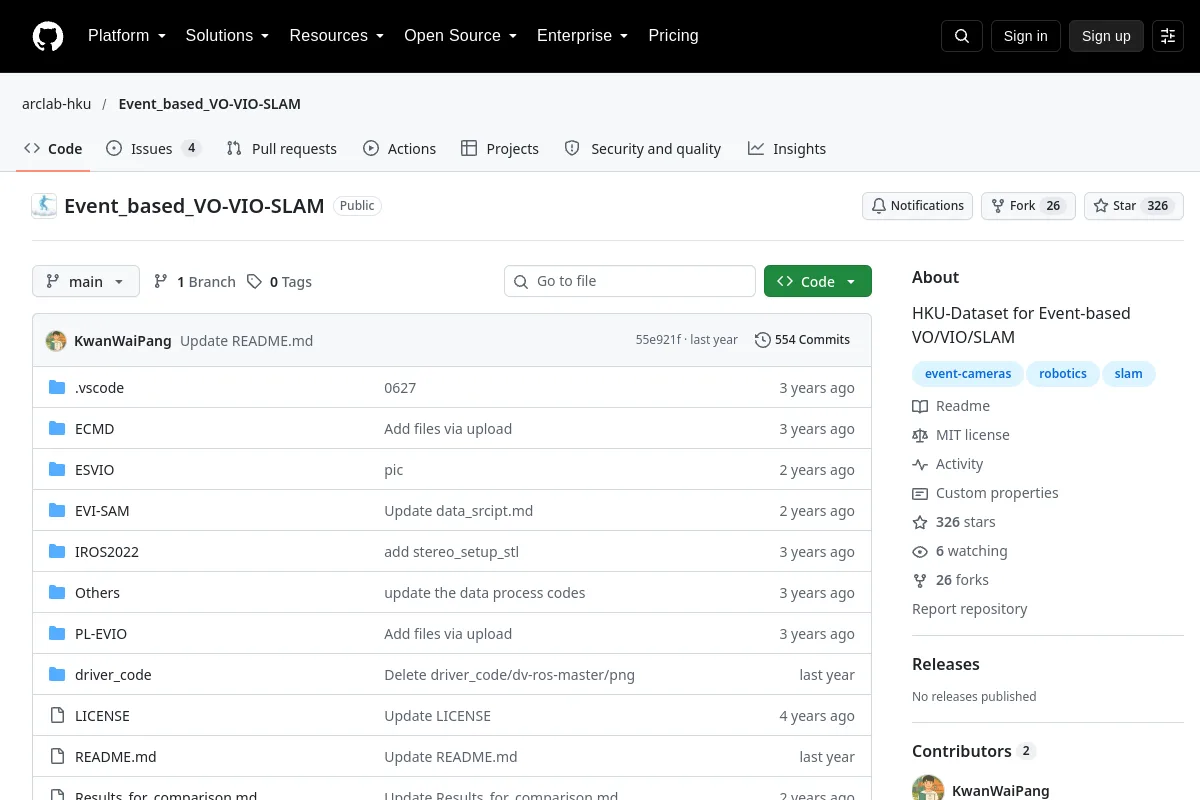
HKU Event-based VO/VIO/SLAM biedt datasets voor gebeurteniscamera's en hulpmiddelen voor lokalisatie van robotica.
Samenvatting van de uitgever: “HKU-Dataset voor Event-based VO/VIO/SLAM”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
Kalibratietools voor multicamera- en camera-traagheidssystemen.
Waarneming & geometrie Bewaarplaats
 Onderzoek
M2DGR: een multimodale en multi-scenario dataset voor grondrobots (RA-L2021 en ICRA2022)
Robotdemonstraties