 Repositorio
 Investigación
Kalibr
Herramientas de calibración para sistemas multicámara y cámara-inercial.
Percepción y geometría
Conjuntos de datos / Investigación
HKU VO/VIO/SLAM basado en eventos proporciona conjuntos de datos de cámaras de eventos y recursos de localización robótica.
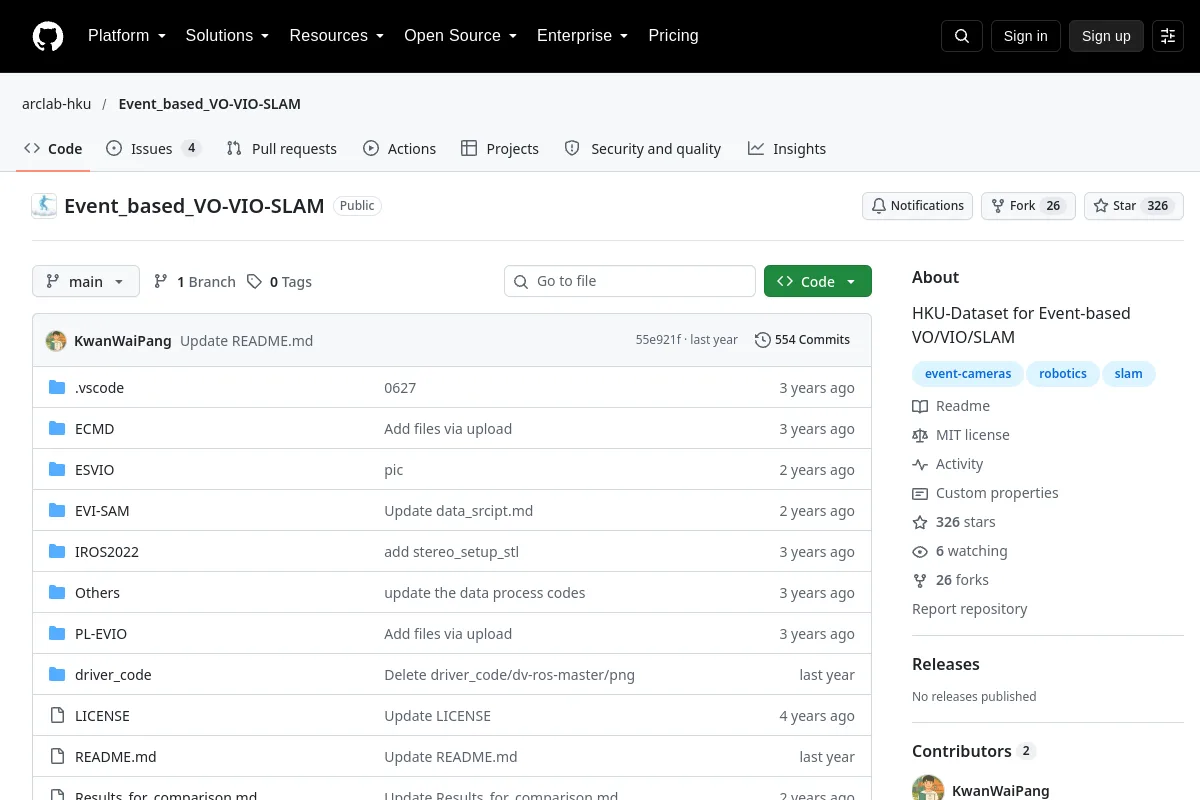
HKU VO/VIO/SLAM basado en eventos proporciona conjuntos de datos de cámaras de eventos y recursos de localización robótica.
Resumen del editor: “Conjunto de datos HKU para VO/VIO/SLAM basado en eventos”
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Herramientas de calibración para sistemas multicámara y cámara-inercial.
Percepción y geometría Repositorio
 Investigación
M2DGR: un conjunto de datos multimodal y multiescenario para robots terrestres (RA-L2021 e ICRA2022)
Demostraciones de robots