 Repozytorium
 Badania
Kalibr
Narzędzia kalibracyjne dla systemów wielokamerowych i kamerowo-inercyjnych.
Percepcja i geometria
Zbiory danych / Badania
HKU oparte na zdarzeniach VO/VIO/SLAM zapewnia zbiory danych z kamer zdarzeń i zasoby lokalizacyjne robotyki.
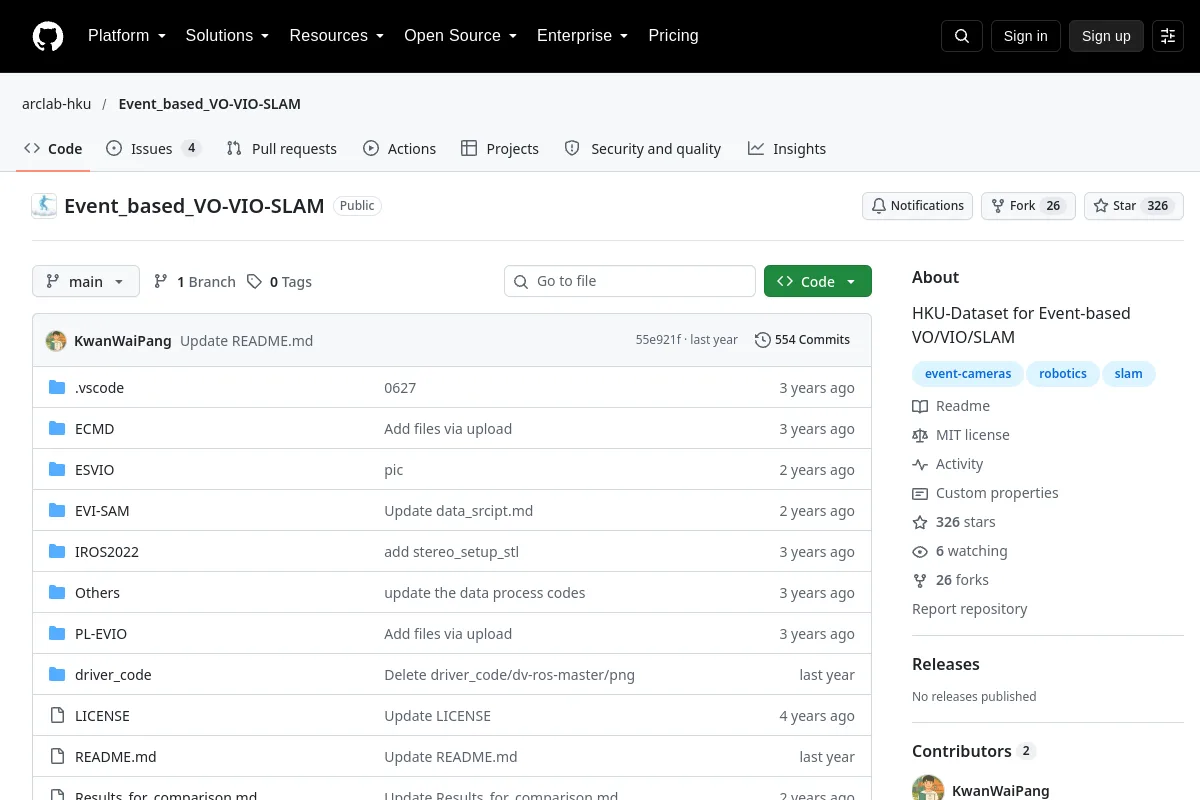
HKU oparte na zdarzeniach VO/VIO/SLAM zapewnia zbiory danych z kamer zdarzeń i zasoby lokalizacyjne robotyki.
Podsumowanie wydawcy: „Zestaw danych HKU dla VO/VIO/SLAM oparty na zdarzeniach”
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Narzędzia kalibracyjne dla systemów wielokamerowych i kamerowo-inercyjnych.
Percepcja i geometria Repozytorium
 Badania
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotów