 Repozytorium
 Badania
UrbanLoco · weisongwen
UrbanLoco: pełny zestaw danych pakietu czujników do mapowania i lokalizacji w scenach miejskich
Zasoby scen i obiektówKATALOG WCIELONEJ AI
Znajdź demonstracje robotów, dane o ruchu i zasoby scen do nauki.
Repozytorium
Badania
UrbanLoco: pełny zestaw danych pakietu czujników do mapowania i lokalizacji w scenach miejskich
Zasoby scen i obiektów Repozytorium
 Badania
Kompletna scena kuchenna zaprojektowana przez Lightwheel do symulacji i interakcji w Isaac Sim.
Zasoby scen i obiektów Repozytorium
 Badania
Zasoby cyfrowe 3D typu open source do symulacji i szkolenia robotów. Bezpłatny do użytku niekomercyjnego.
Zasoby scen i obiektów Repozytorium
 Badania
Open-H-Embodiment to inicjatywa społecznościowa dotycząca zbioru danych budująca otwarte, wspólne podstawy potrzebne do szkolenia i oceny ogólnego modelu Vision-Language-Action (VLA) dla robotyki w służbie zdrowia
Pokazy robotów Repozytorium
 Badania
Techniki głębokiego uczenia się segmentacji skóry na nowatorskim zestawie danych dotyczących brzucha. Prace prowadzone w ramach procesu rozwoju autonomicznego zrobotyzowanego systemu ultradźwiękowego.
Pokazy robotów Strona internetowa
 Badania
Dane demonstracyjne robotów i narzędzia do badań nad manipulacją ucieleśnioną.
Pokazy robotów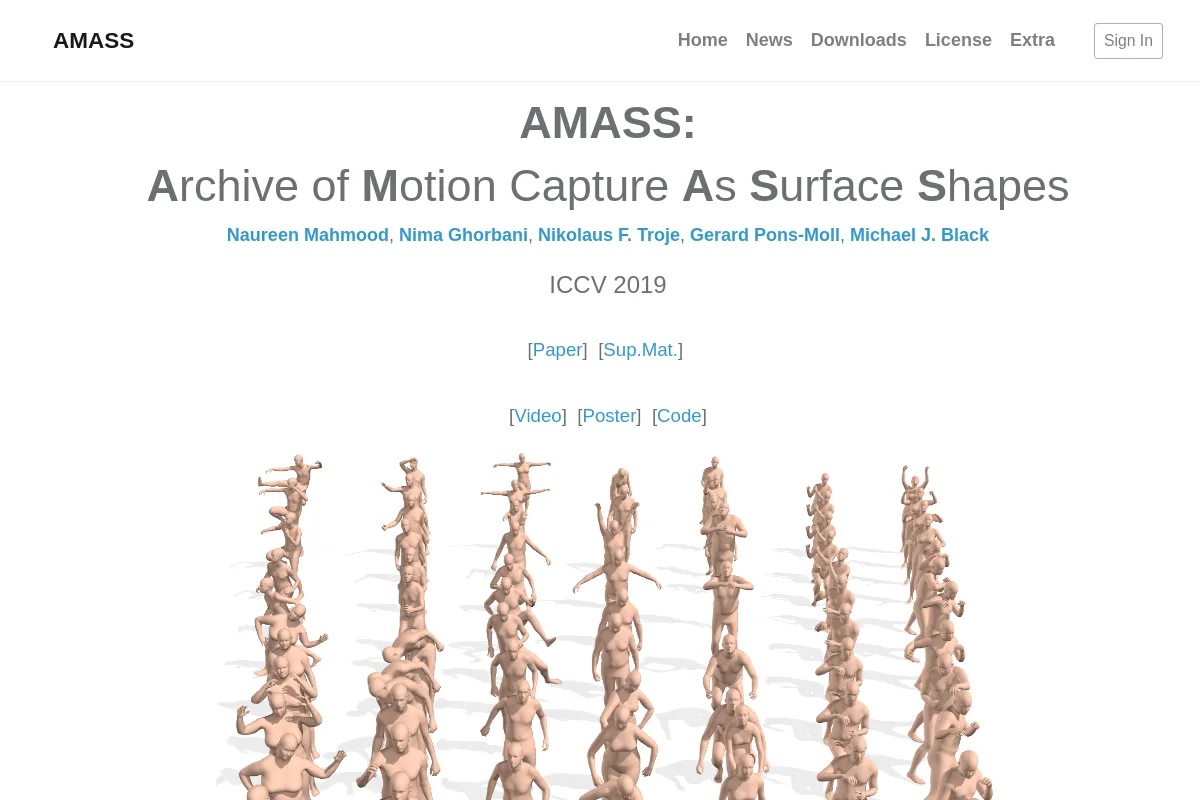 Strona internetowa
 Badania
Zbiór danych dotyczących przechwytywania ruchu człowieka w ujednoliconej reprezentacji.
Dane dotyczące ruchu i interakcji Strona internetowa
 Badania
Wielozadaniowe dane demonstracyjne do nauki manipulacji robotem.
Pokazy robotów Repozytorium
 Badania
Zbiór danych nawigacyjnych i lokalizacyjnych dla samochodów autonomicznych i robotów autonomicznych
Pokazy robotów Repozytorium
 Badania
Zbiór danych sterujących do opracowania i walidacji połączonych estymatorów pozycji i algorytmów mapowania
Pokazy robotów Repozytorium
 Badania
ContactPose zapewnia dane dotyczące kontaktu dłoni z obiektem, pozycji i obrazu uchwycenia RGB-D.
Dane dotyczące ruchu i interakcji Repozytorium
 Badania
Integracja uczenia się i planowania zadań dla robotów z Keras, w tym symulacja, prawdziwy robot i obsługa wielu zbiorów danych.
Pokazy robotów Repozytorium
 Badania
ROS 2 Modele i wizualizacje URDF dla DexHand V1.
Zasoby scen i obiektów Strona internetowa
 Badania
Przebieg pracy związany ze zbiorem i gromadzeniem danych do manipulacji robotem w różnych środowiskach.
Pokazy robotów Strona internetowa
 Badania
Egocentryczne dane wideo umożliwiające zrozumienie ludzkich działań i interakcji.
Dane dotyczące ruchu i interakcji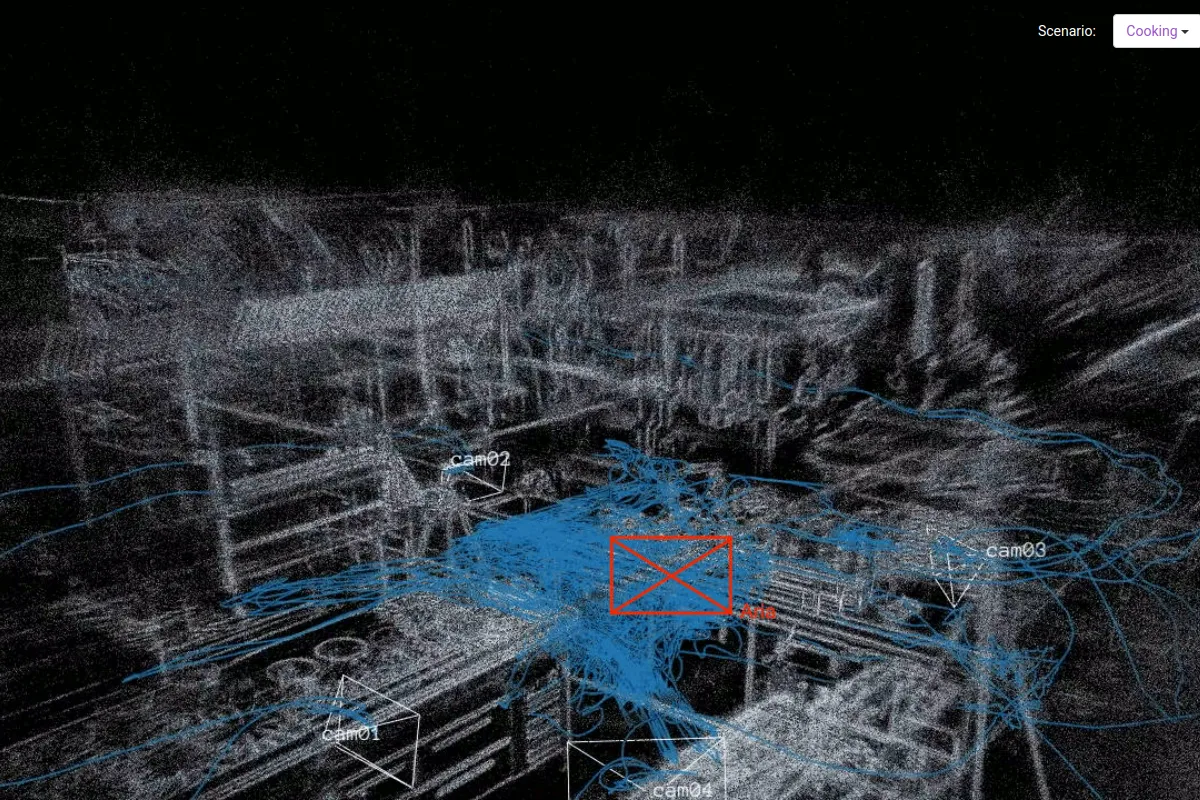 Strona internetowa
 Badania
Egocentryczne i trzecioosobowe dane wideo do badania wymagających umiejętności.
Dane dotyczące ruchu i interakcji Repozytorium
 Badania
HKU oparte na zdarzeniach VO/VIO/SLAM zapewnia zbiory danych z kamer zdarzeń i zasoby lokalizacyjne robotyki.
Dane dotyczące ruchu i interakcji Repozytorium
 Badania
FiftyOne ABC130k zapewnia zorientowany na widza podzbiór danych MCAP teleoperacji robota.
Pokazy robotów Repozytorium
 Otwarte źródło
Opisy robotów URDF dla robotów Flexiv.
Zasoby scen i obiektów Repozytorium
 Badania
Cornell zajmuje się analizą i przetwarzaniem zbiorów danych
Pokazy robotów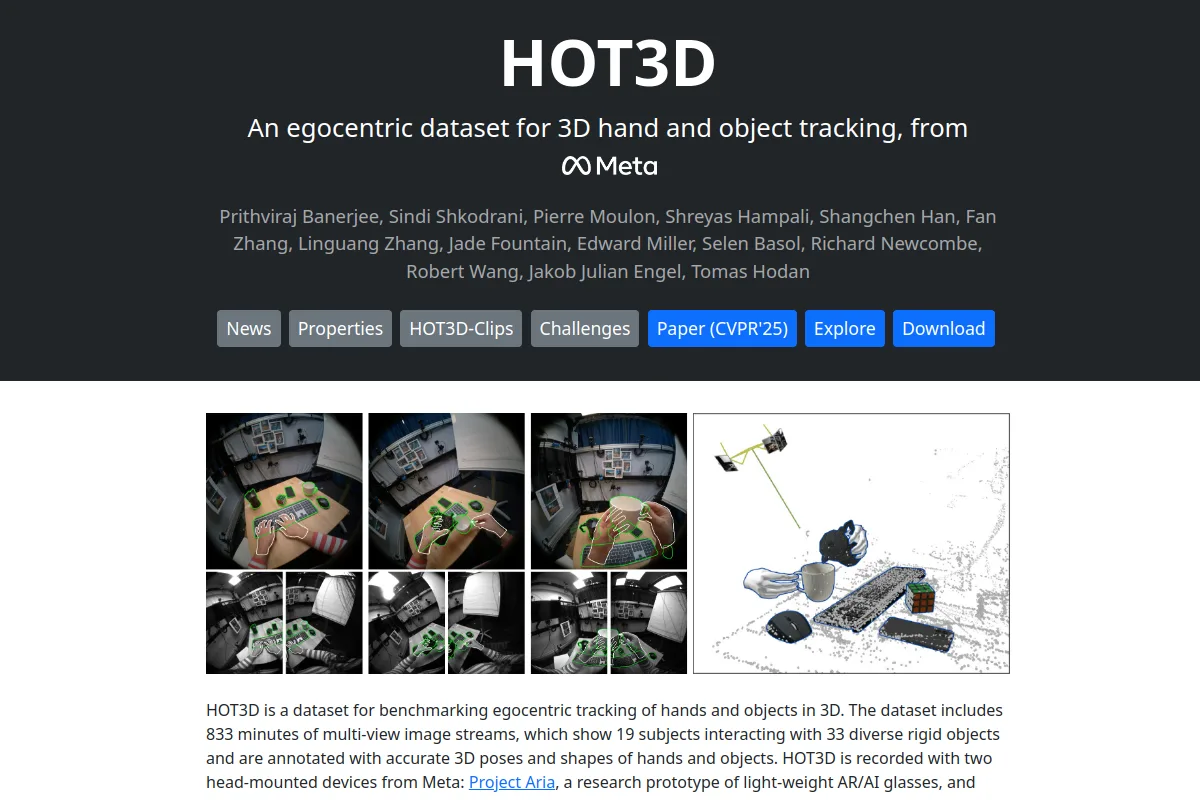 Strona internetowa
 Badania
Dane dotyczące interakcji ręka-przedmiot do badań percepcji i manipulacji.
Dane dotyczące ruchu i interakcji Repozytorium
 Badania
Repozytorium kodów dla dokumentu Habitat Synthetic Scenes Dataset (HSSD).
Zasoby scen i obiektów Repozytorium
 Otwarte źródło
Opis robota i zasoby modelu symulacyjnego dla humanoidów LimX.
Zasoby scen i obiektów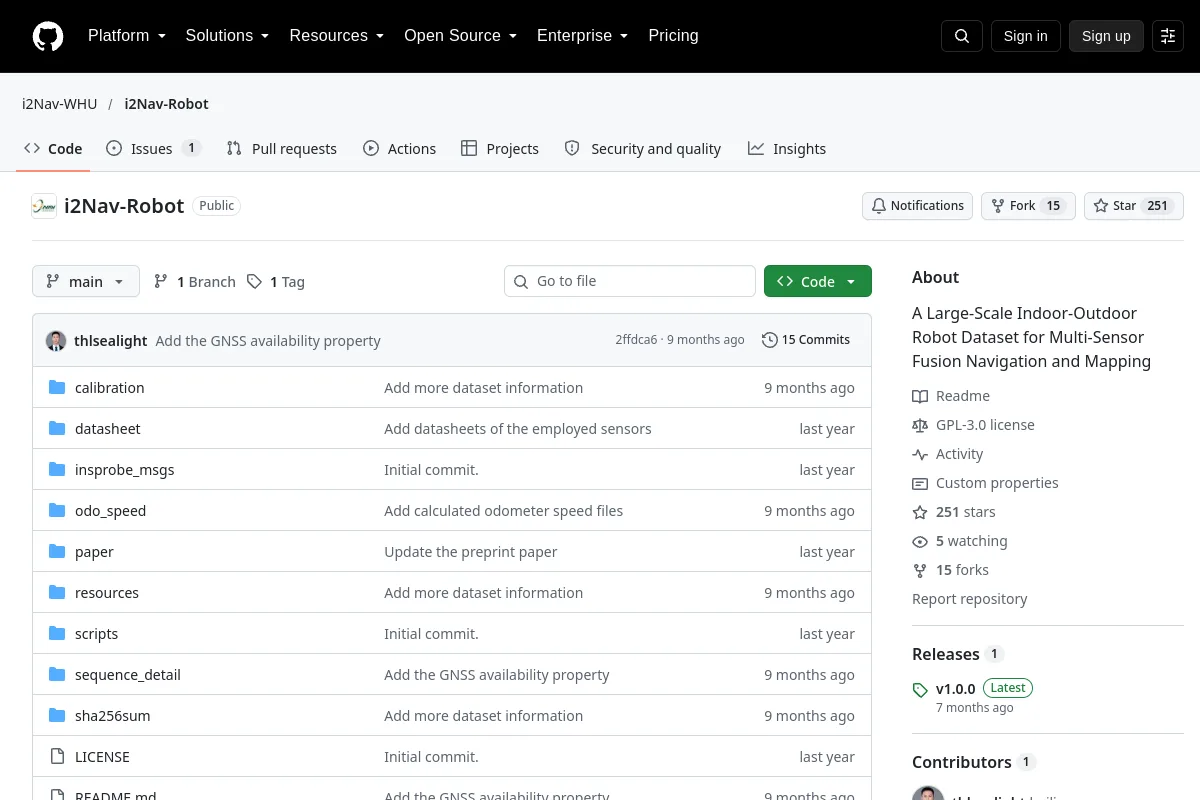 Repozytorium
 Badania
Zbiór danych robota o dużej skali do zastosowań wewnętrznych i zewnętrznych do nawigacji i mapowania wykorzystującego połączenie wielu czujników
Pokazy robotówZnasz zasób, który tu pasuje?