 Förvar
 Forskning
UrbanLoco · weisongwen
UrbanLoco: En Full Sensor Suite Dataset för kartläggning och lokalisering i urbana scener
Scen- och objekttillgångarTHE EMBODIED AI DIRECTORY
Hitta robotdemonstrationer, rörelsedata och scentillgångar för inlärning.
Förvar
Forskning
UrbanLoco: En Full Sensor Suite Dataset för kartläggning och lokalisering i urbana scener
Scen- och objekttillgångar Förvar
 Forskning
En komplett köksscen designad av Lightwheel för simulering och interaktion i Isaac Sim.
Scen- och objekttillgångar Förvar
 Forskning
Öppen källkod 3D digitala tillgångar för simulering och robotträning. Gratis för icke-kommersiellt bruk.
Scen- och objekttillgångar Förvar
 Forskning
Open-H-Embodiment är ett gemenskapsdrivet datauppsättningsinitiativ som bygger den öppna, delade grund som behövs för att träna och utvärdera en generalistisk Vision-Language-Action-modell (VLA) för sjukvårdsrobotik
Robotdemonstrationer Förvar
 Forskning
Tekniker för djupinlärning för hudsegmentering på ny bukdatauppsättning. Arbete som bedrivs som en del av utvecklingsprocessen av ett autonomt robotiskt ultraljudssystem.
Robotdemonstrationer Webbplats
 Forskning
Robotdemonstrationsdata och verktyg för förkroppsligad manipulationsforskning.
Robotdemonstrationer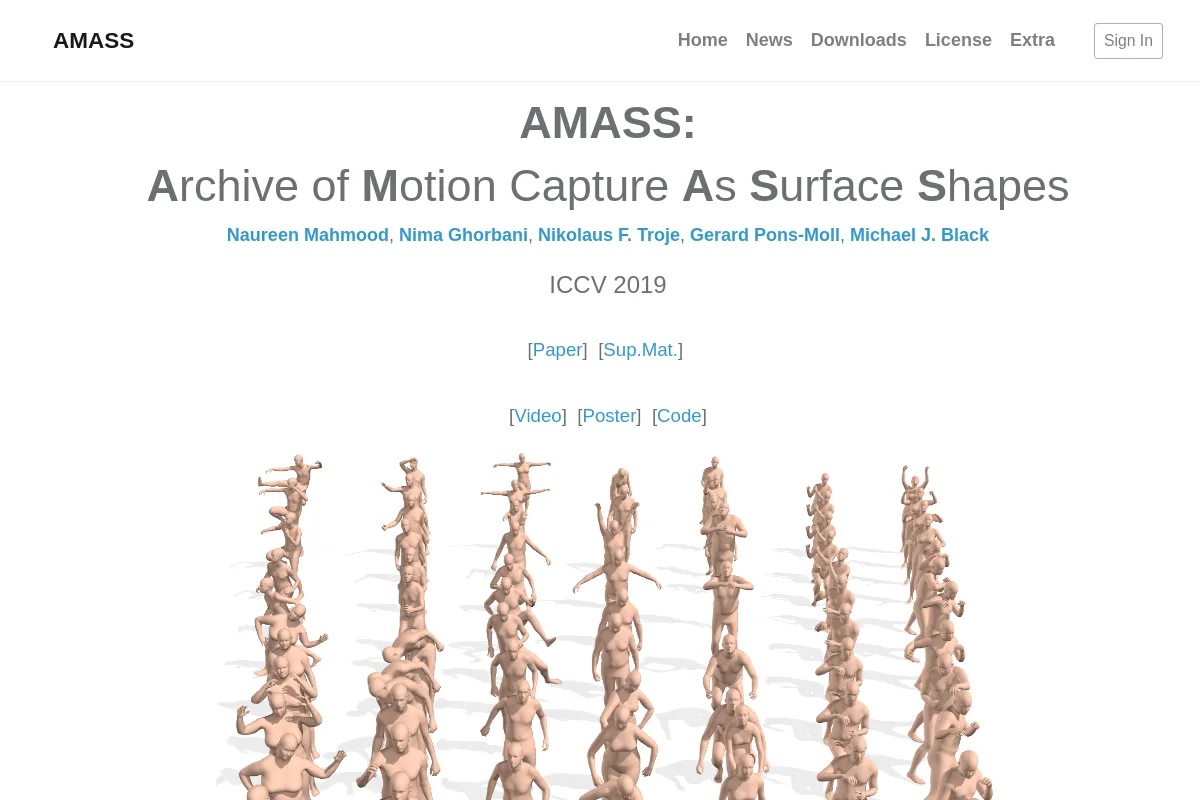 Webbplats
 Forskning
En samling av mänsklig rörelsefångstdata i en enhetlig representation.
Rörelse- och interaktionsdata Webbplats
 Forskning
Multi-task demonstrationsdata för inlärning av robotmanipulation.
Robotdemonstrationer Förvar
 Forskning
Navigations- och lokaliseringsdatauppsättning för självkörande bilar och autonoma robotar
Robotdemonstrationer Förvar
 Forskning
En drivande datamängd för utveckling och validering av fused pose estimatorer och kartläggningsalgoritmer
Robotdemonstrationer Förvar
 Forskning
ContactPose tillhandahåller hand-objekt kontakt, pose och RGB-D grepp-bilddata.
Rörelse- och interaktionsdata Förvar
 Forskning
Integrering av inlärning och uppgiftsplanering för robotar med Keras, inklusive simulering, riktig robot och stöd för flera dataset.
Robotdemonstrationer Förvar
 Forskning
ROS 2 URDF-modeller och visualisering för DexHand V1.
Scen- och objekttillgångar Webbplats
 Forskning
Ett datauppsättnings- och samlingsarbetsflöde för robotmanipulation i olika miljöer.
Robotdemonstrationer Webbplats
 Forskning
Egocentrisk videodata för att förstå mänskliga aktiviteter och interaktioner.
Rörelse- och interaktionsdata Webbplats
 Forskning
Egocentrisk och tredjepersons videodata för att studera skickliga aktiviteter.
Rörelse- och interaktionsdata Förvar
 Forskning
HKU Event-baserade VO/VIO/SLAM tillhandahåller datauppsättningar för händelsekameror och lokaliseringsresurser för robotar.
Rörelse- och interaktionsdata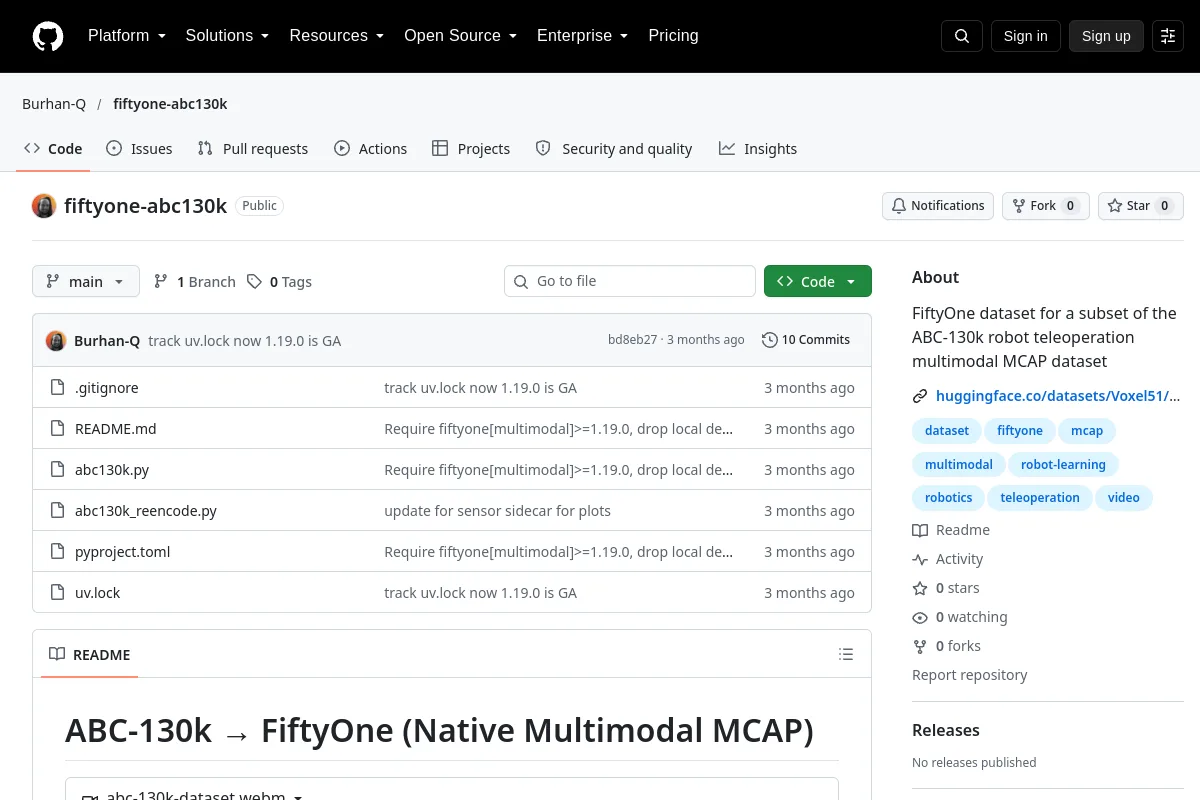 Förvar
 Forskning
FiftyOne ABC130k tillhandahåller en tittarorienterad delmängd av robot teleoperation MCAP-data.
Robotdemonstrationer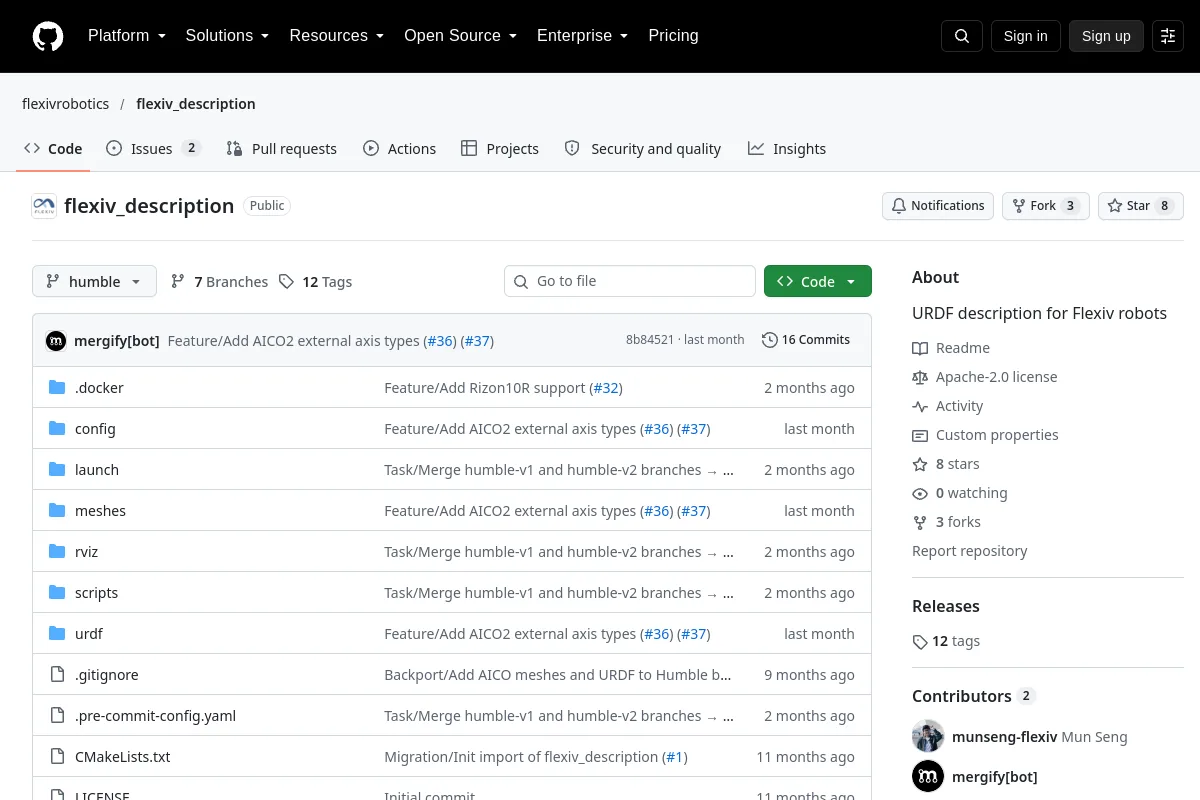 Förvar
 Öppen källkod
URDF-robotbeskrivningar för Flexiv-robotar.
Scen- och objekttillgångar Förvar
 Forskning
cornell förstå dataset analyser och process
Robotdemonstrationer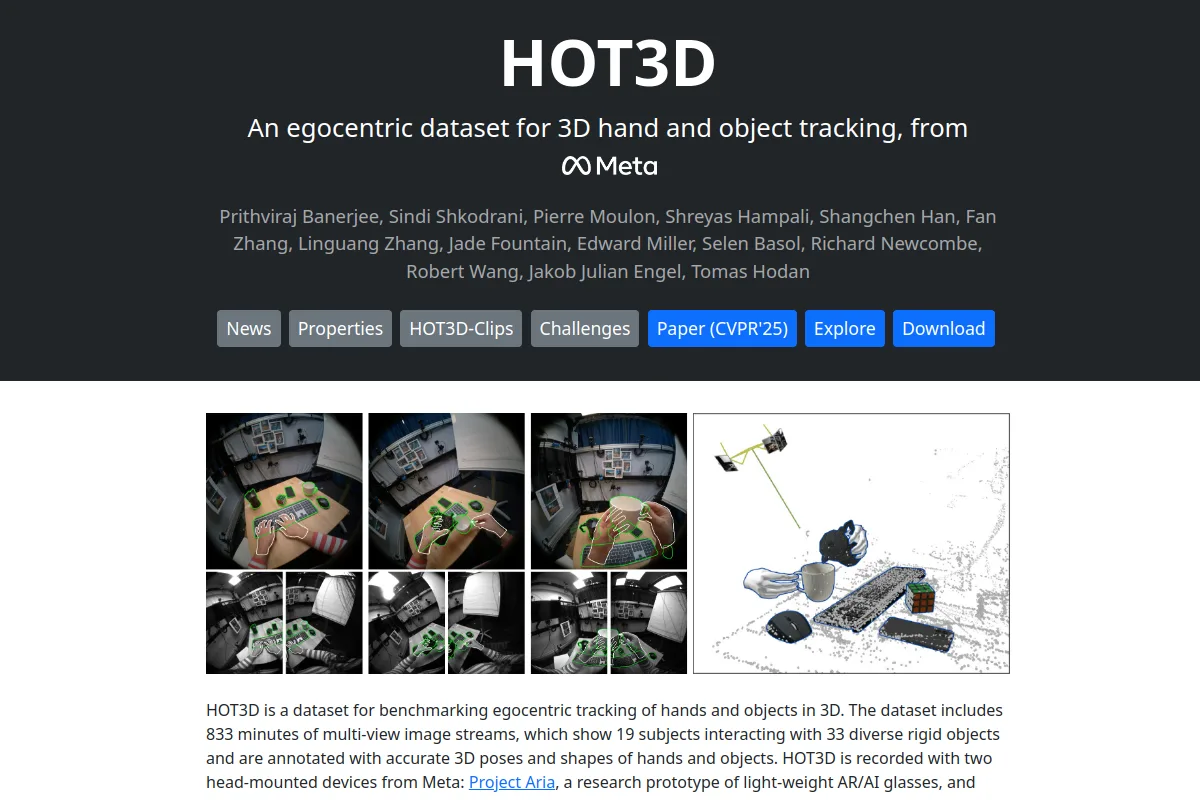 Webbplats
 Forskning
Hand-objekt interaktionsdata för perceptions- och manipulationsforskning.
Rörelse- och interaktionsdata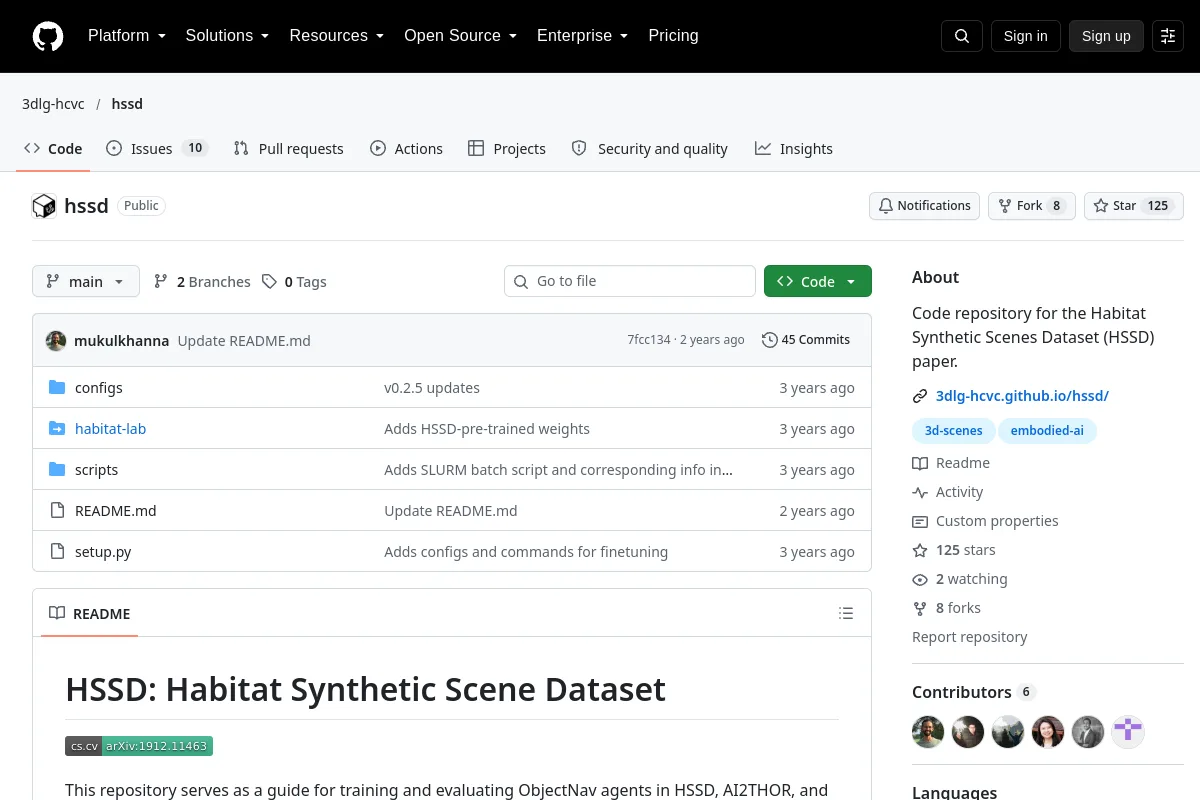 Förvar
 Forskning
Kodlager för Habitat Synthetic Scenes Dataset (HSSD) papper.
Scen- och objekttillgångar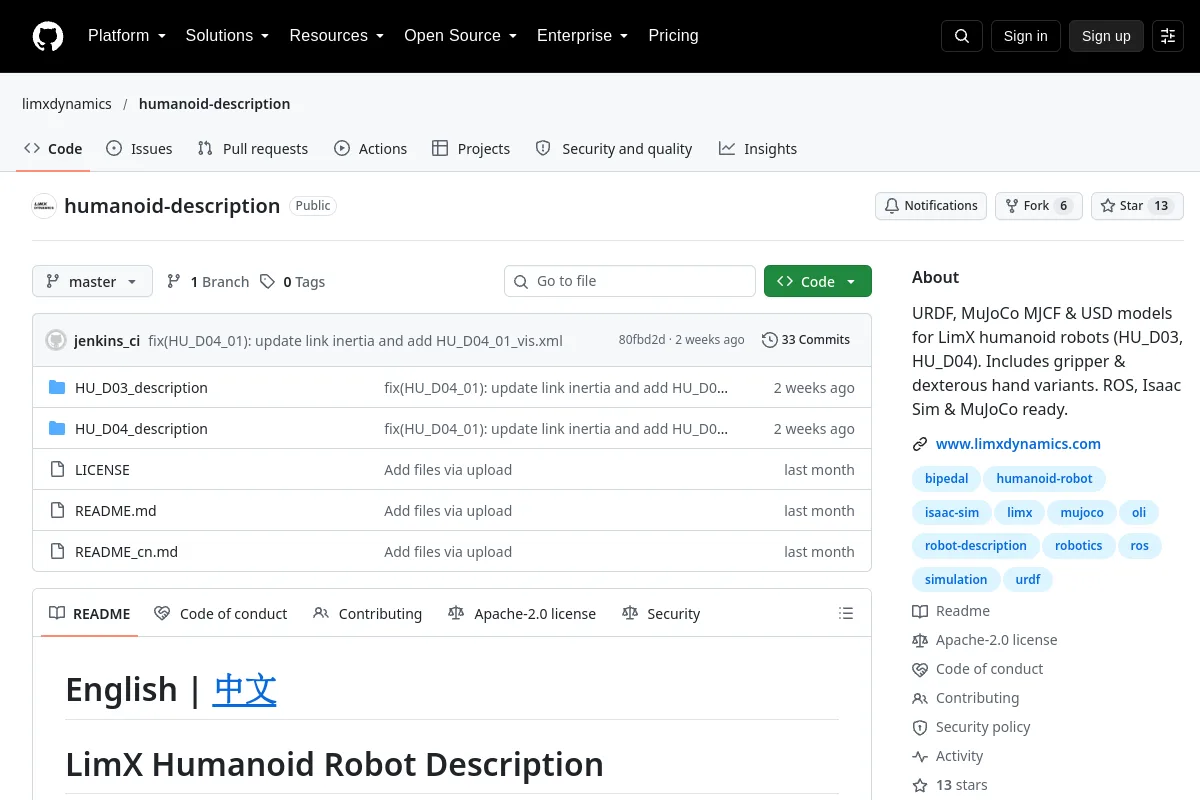 Förvar
 Öppen källkod
Robotbeskrivning och simuleringsmodelltillgångar för LimX humanoider.
Scen- och objekttillgångar Förvar
 Forskning
En storskalig inomhus- och utomhusrobotdatauppsättning för fusionsnavigering och kartläggning med flera sensorer
RobotdemonstrationerVet du en resurs som hör hemma här?