 Förvar
 Forskning
example robot data · Gepetto
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångarTHE EMBODIED AI DIRECTORY
Hitta robotdemonstrationer, rörelsedata och scentillgångar för inlärning.
Förvar
Forskning
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångar Förvar
 Forskning
Robotmodelltillgångar för MuJoCo simulerings- och kontrollexperiment.
Scen- och objekttillgångar Förvar
 Forskning
M2DGR: en multimodal och multi-scenario datauppsättning för markrobotar (RA-L2021 & ICRA2022)
Robotdemonstrationer Förvar
 Forskning
M3DGR: En multisensor, multiscenario och massiv baslinje SLAM-dataset för markrobotar (IROS2025)
Robotdemonstrationer Förvar
 Forskning
Dammsugare med öppen källkod, modell One - ROS2 robotbeskrivningspaket
Scen- och objekttillgångar Förvar
 Forskning
ROS2-robotbeskrivning för Proscenic M6 Pro
Scen- och objekttillgångar Förvar
 Forskning
Samling av fyrfotade robotar konfigurerade för att fungera i CHAMPs utvecklingsramverk
Scen- och objekttillgångar Förvar
 Forskning
ROS2 URDF-beskrivning för Universal Robots
Scen- och objekttillgångar Förvar
 Forskning
Gazebo-databas med SDF-modeller. Detta är en föregångare till https://app.gazebosim.org
Scen- och objekttillgångar Förvar
 Forskning
Utökning och uppdatering av M2DGR: en ny SLAM-dataset för flera modal och scenarier för markrobotar (ICRA2022 & ICRA2024)
Robotdemonstrationer Förvar
 Forskning
Bubblify är ett interaktivt verktyg för att skapa sfäriska approximationer av robotgeometrier direkt från Universal Robot Description Format (URDF) specifikationer. Det ger en intuitiv 3D...
Scen- och objekttillgångar Förvar
 Forskning
AgiBot World tillhandahåller manipulationsplattformsresurser för data och inlärning i förkroppsligade system.
Robotdemonstrationer Förvar
 Forskning
Ett SLAM-dataset med flera sensorer med fokus på hörnhylsor för markrobotar (ROBIO2023)
Robotdemonstrationer Förvar
 Forskning
The GrandTour Dataset: A Legged Robotics Dataset in the Wild
Robotdemonstrationer Förvar
 Forskning
(ICRA 2025) Detta förråd är den officiella koden för DiTer++: Diverse terräng och multimodal datauppsättning för multirobotnavigering i utomhusmiljöer med flera sessioner.
Robotdemonstrationer Förvar
 Forskning
RELLIS-3D: En multimodal datauppsättning för off-road robotik
Robotdemonstrationer Förvar
 Forskning
Unfied World Models: Koppling av video och actionspridning för förträning på stora robotdataset
Robotdemonstrationer Förvar
 Forskning
URDF-robotmodeller härledda från NASA Robonaut 2- och Valkyrie-projekt.
Scen- och objekttillgångar Förvar
 Forskning
BotanicGarden: En datauppsättning av hög kvalitet för robotnavigering i ostrukturerade naturliga miljöer
Robotdemonstrationer Förvar
 Forskning
en benrobot (Unitree Go1) dataset som innehåller benkinematik (ledkodare och kontaktsesorer), imu och lidar
Robotdemonstrationer Förvar
 Forskning
Är du redo att testa ditt SLAM-system i utmanande datamängder från extrema miljöer? Prova detta! Datauppsättningen tillhandahålls av Team CoSTAR som intensivt har testat multirobotsystem i...
Robotdemonstrationer Förvar
 Forskning
Robotisk greppdatauppsättning för multi-objekt multi-grip utvärdering med RGB-D-data. Denna datauppsättning är kommenterad med samma protokoll som Cornell Dataset och kan användas som multi-objekt förlängning av...
Robotdemonstrationer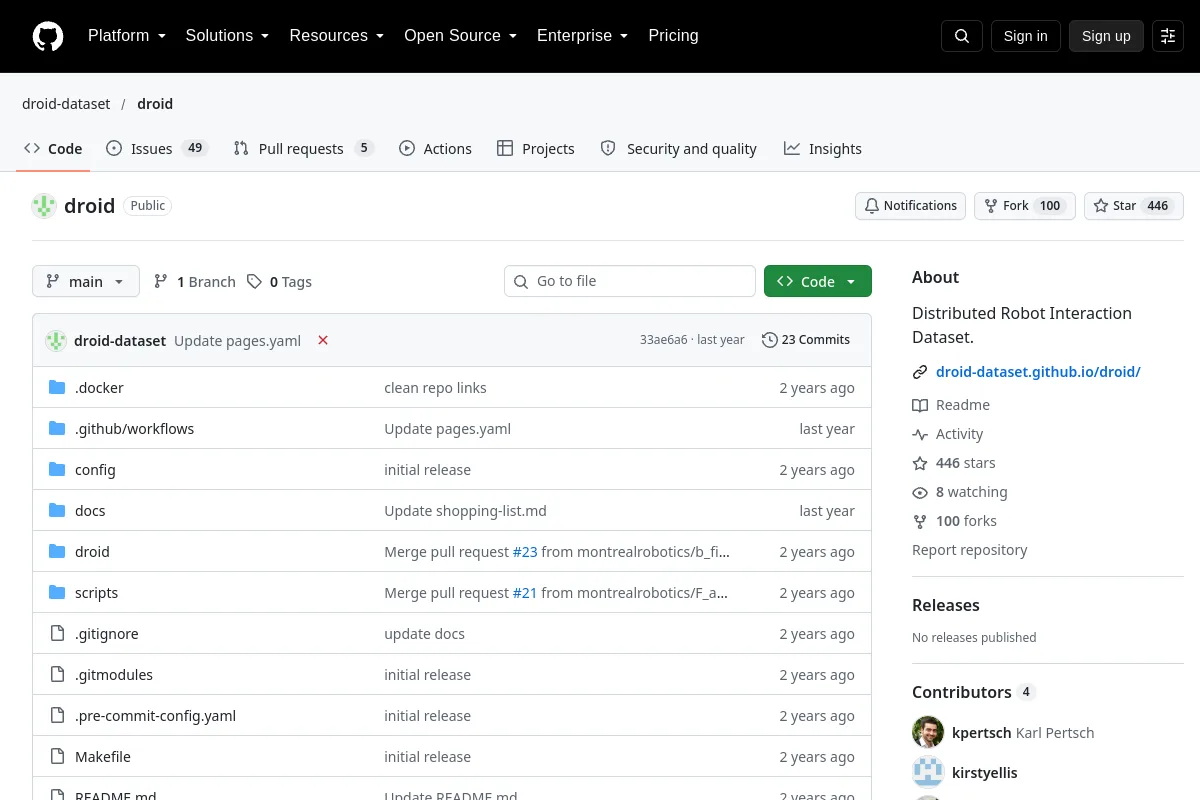 Förvar
 Forskning
DROID-förrådet tillhandahåller installationsresurser för sin robotdemonstration-insamlingsplattform.
Robotdemonstrationer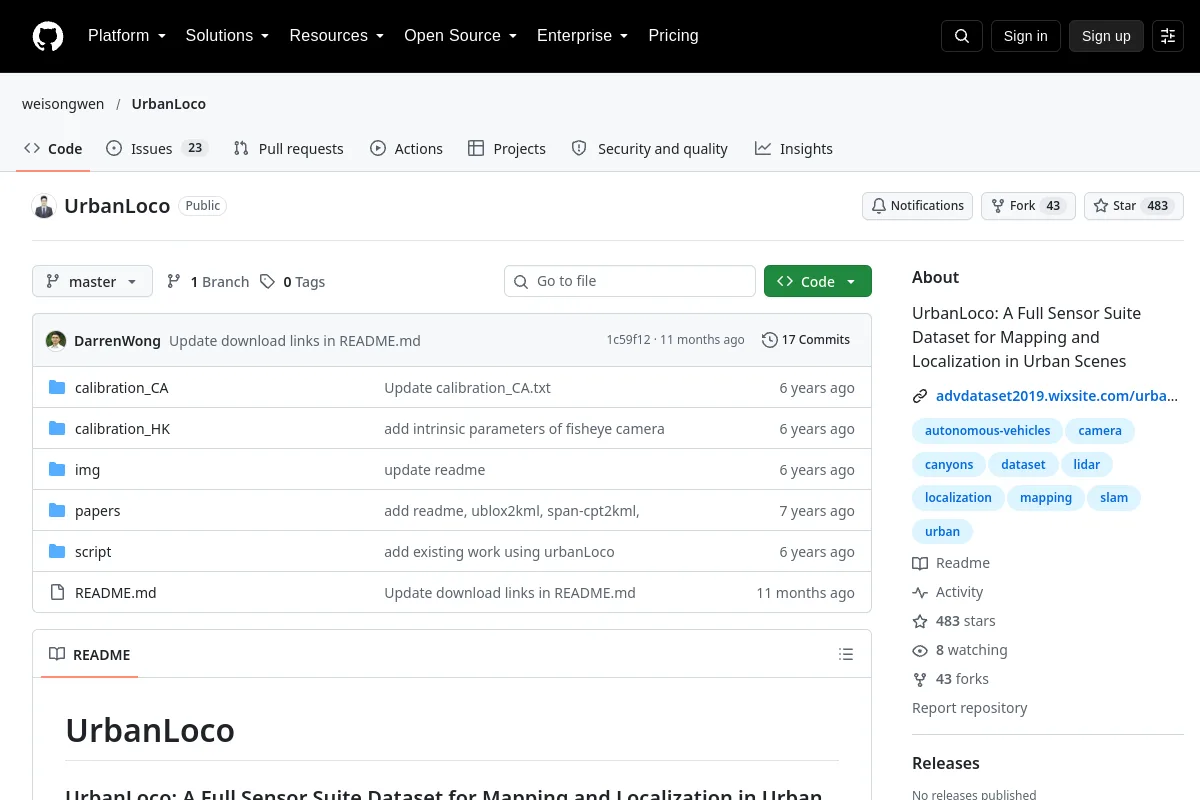 Förvar
 Forskning
UrbanLoco: En Full Sensor Suite Dataset för kartläggning och lokalisering i urbana scener
Scen- och objekttillgångarVet du en resurs som hör hemma här?