 Repozytorium
 Badania
example robot data · Gepetto
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektówKATALOG WCIELONEJ AI
Znajdź demonstracje robotów, dane o ruchu i zasoby scen do nauki.
Repozytorium
Badania
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektów Repozytorium
 Badania
Zasoby modelu robota do eksperymentów symulacyjnych i kontrolnych MuJoCo.
Zasoby scen i obiektów Repozytorium
 Badania
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotów Repozytorium
 Badania
M3DGR: wieloczujnikowy, wieloscenariuszowy i masowy zbiór danych SLAM dla robotów naziemnych (IROS2025)
Pokazy robotów Repozytorium
 Badania
Odkurzacz typu open source, model One - pakiet opisu robota ROS2
Zasoby scen i obiektów Repozytorium
 Repozytorium
 Badania
Kolekcja robotów czworonożnych skonfigurowanych do pracy w środowisku programistycznym CHAMP
Zasoby scen i obiektów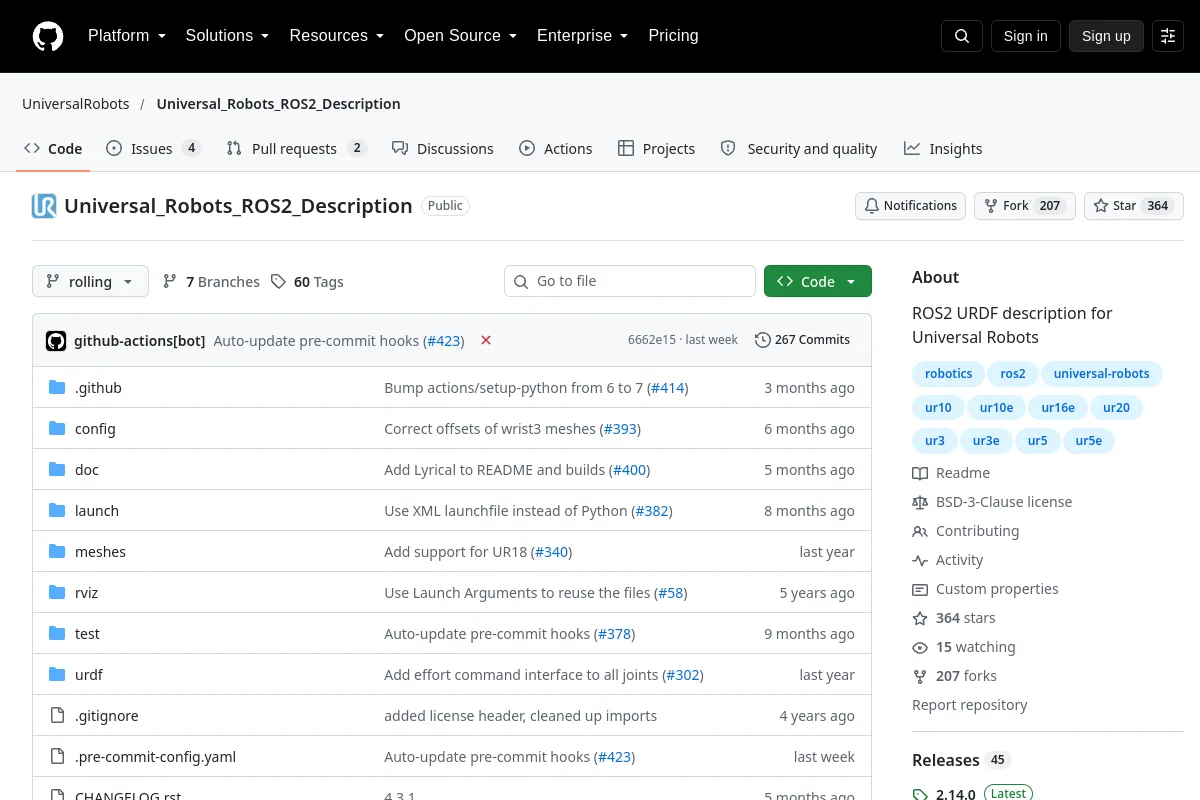 Repozytorium
 Badania
ROS2 Opis URDF dla Universal Robots
Zasoby scen i obiektów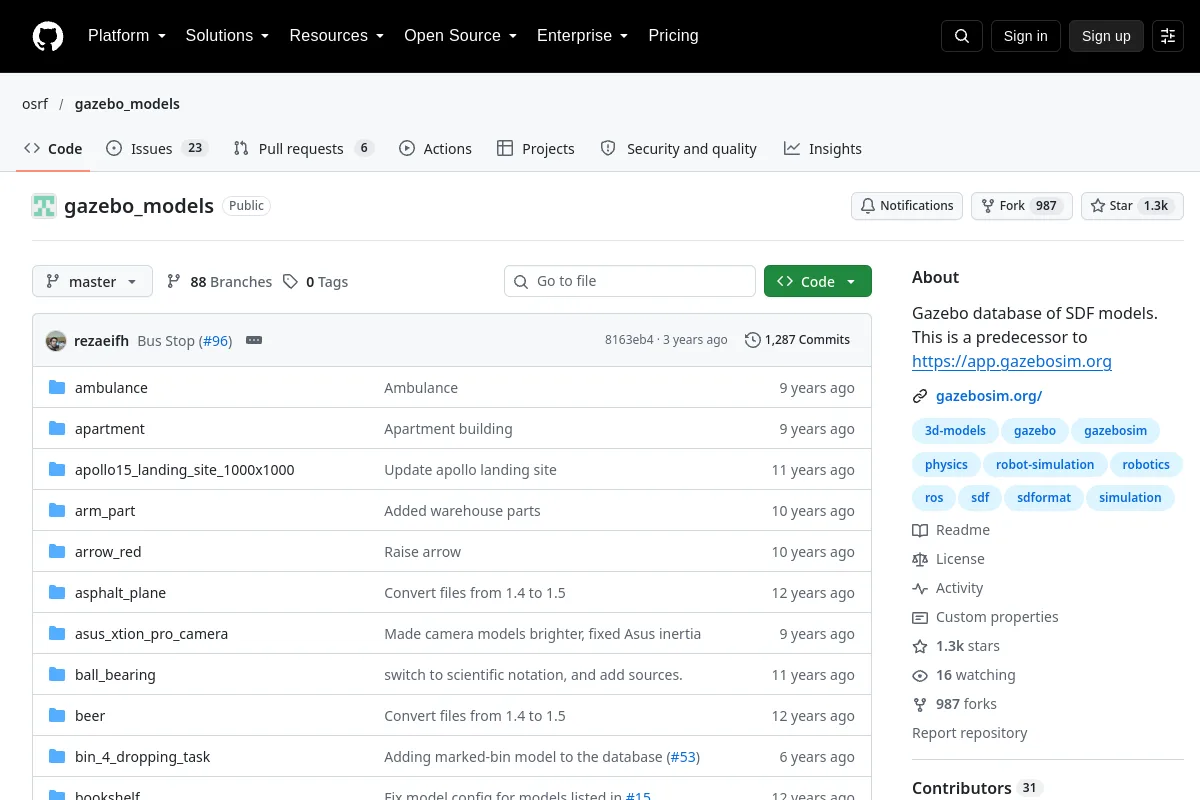 Repozytorium
 Badania
Baza danych altanek zawierająca modele SDF. Jest to poprzednik https://app.gazebosim.org
Zasoby scen i obiektów Repozytorium
 Badania
Rozszerzenie i aktualizacja M2DGR: nowatorski wielomodalny i wieloscenariuszowy zbiór danych SLAM dla robotów naziemnych (ICRA2022 i ICRA2024)
Pokazy robotów Repozytorium
 Badania
Bubblify to interaktywne narzędzie do tworzenia przybliżeń sferycznych geometrii robotów bezpośrednio na podstawie specyfikacji Universal Robot Opis Format (URDF). Zapewnia intuicyjny obraz 3D…
Zasoby scen i obiektów Repozytorium
 Badania
AgiBot World zapewnia zasoby platformy manipulacyjnej dla danych i uczenia się systemów ucieleśnionych.
Pokazy robotów Repozytorium
 Badania
Wieloczujnikowy zbiór danych SLAM skupiający się na obudowach narożnych robotów naziemnych (ROBIO2023)
Pokazy robotów Repozytorium
 Badania
Zbiór danych GrandTour: zbiór danych o robotyce na nogach na wolności
Pokazy robotów Repozytorium
 Badania
(ICRA 2025) To repozytorium jest oficjalnym kodem dla DiTer++: Diverse Terrain and multimodal Dataset for Multi-Robot nawigacji w wielosesyjnych środowiskach zewnętrznych.
Pokazy robotów Repozytorium
 Badania
RELLIS-3D: multimodalny zbiór danych dla robotyki terenowej
Pokazy robotów Repozytorium
 Badania
Niezgodne modele świata: łączenie dyfuzji wideo i akcji w celu wstępnego szkolenia na dużych zrobotyzowanych zbiorach danych
Pokazy robotów Repozytorium
 Badania
Modele robotów URDF pochodzące z projektów NASA Robonaut 2 i Valkyrie.
Zasoby scen i obiektów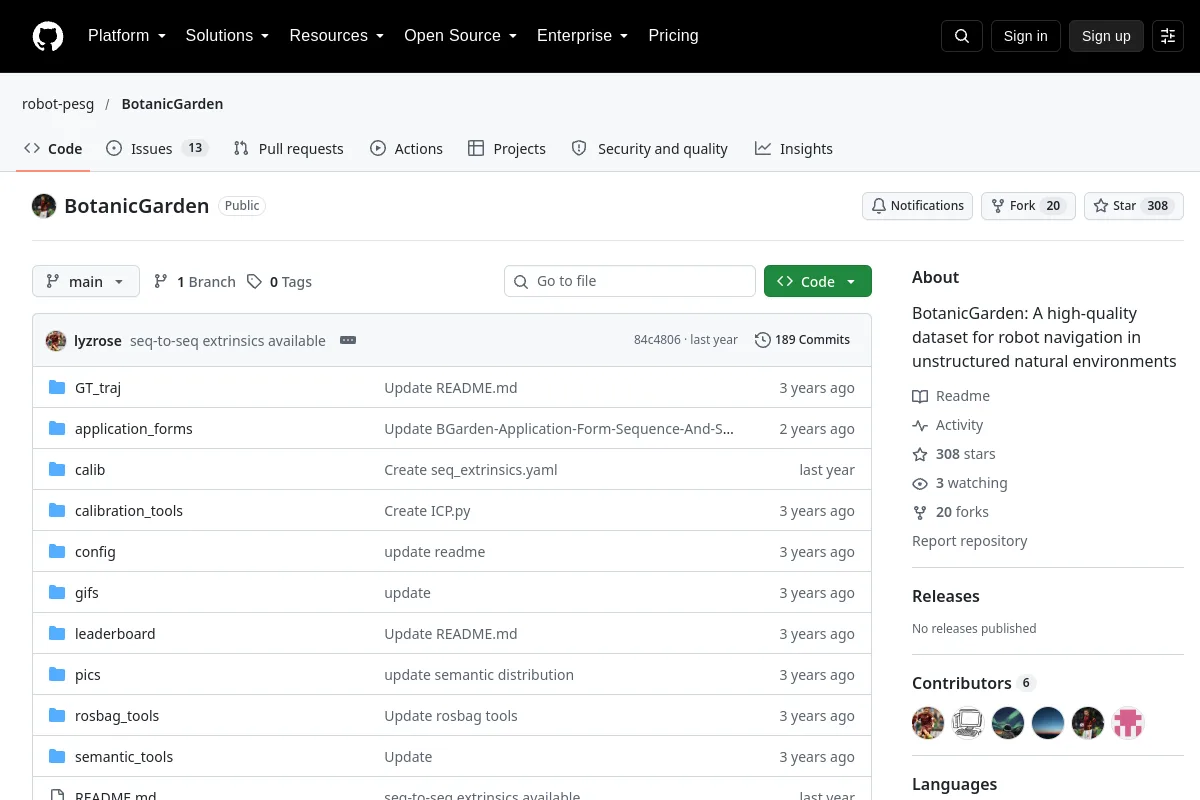 Repozytorium
 Badania
BotanicGarden: wysokiej jakości zbiór danych do nawigacji robotów w nieustrukturyzowanym środowisku naturalnym
Pokazy robotów Repozytorium
 Badania
zestaw danych robota nożnego (Unitree Go1) zawierający kinematykę nóg (enkodery stawów i sesory kontaktowe), imu i lidar
Pokazy robotów Repozytorium
 Badania
Gotowy do przetestowania systemu SLAM w trudnych zestawach danych z ekstremalnych środowisk? Wypróbuj to! Zbiór danych dostarczył zespół CoSTAR, który intensywnie testuje systemy składające się z wielu robotów w…
Pokazy robotów Repozytorium
 Badania
Zestaw danych chwytania robota do oceny wielu obiektów za pomocą danych RGB-D. Ten zbiór danych jest opatrzony adnotacjami przy użyciu tego samego protokołu co zbiór danych Cornell i może być używany jako wieloobiektowe rozszerzenie…
Pokazy robotów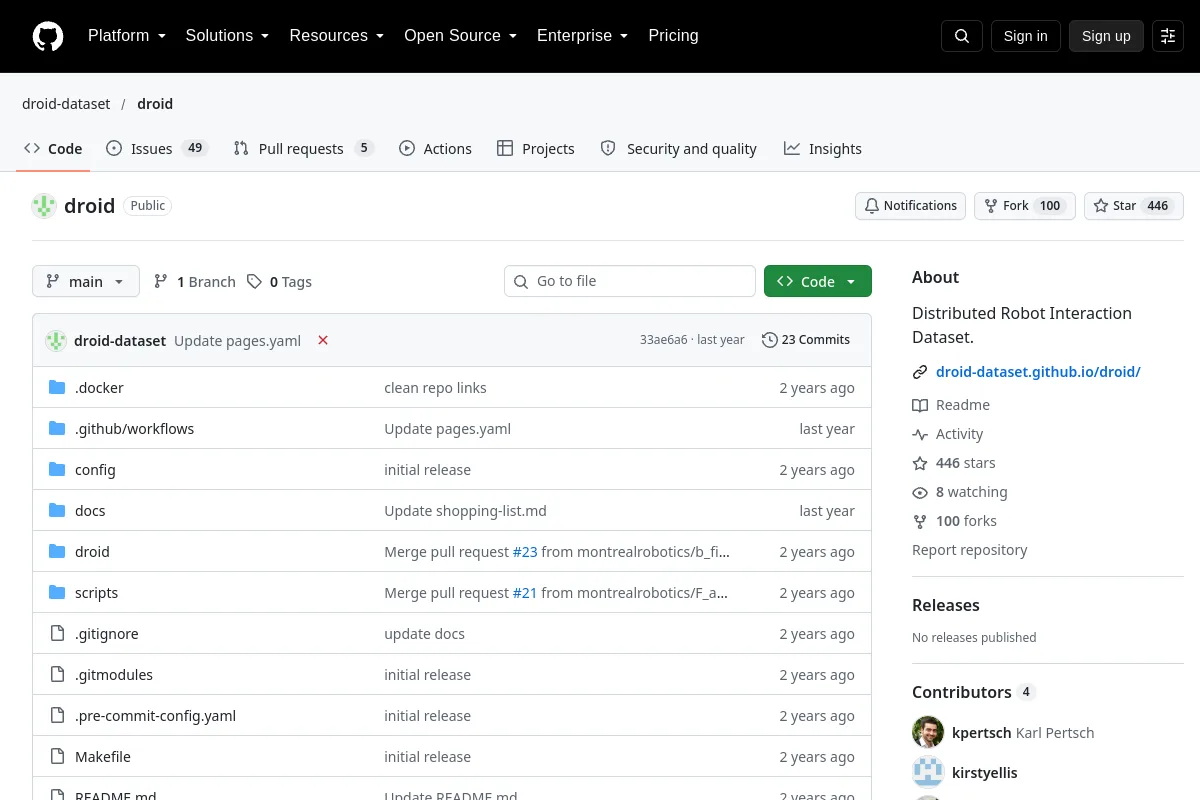 Repozytorium
 Badania
Repozytorium DROID zapewnia zasoby konfiguracyjne dla platformy demonstracyjnej robotów.
Pokazy robotów Repozytorium
 Badania
UrbanLoco: pełny zestaw danych pakietu czujników do mapowania i lokalizacji w scenach miejskich
Zasoby scen i obiektówZnasz zasób, który tu pasuje?
