 Repozytorium
 Badania
fdm · leggedrobotics
Wyuczony model dynamiki naprzód z wykorzystaniem uczenia się robotów i zasobów integracji ROS.
Planowanie i kontrola ruchu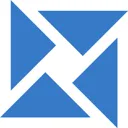
Zbiory danych / Badania
Zbiór danych GrandTour: zbiór danych o robotyce na nogach na wolności
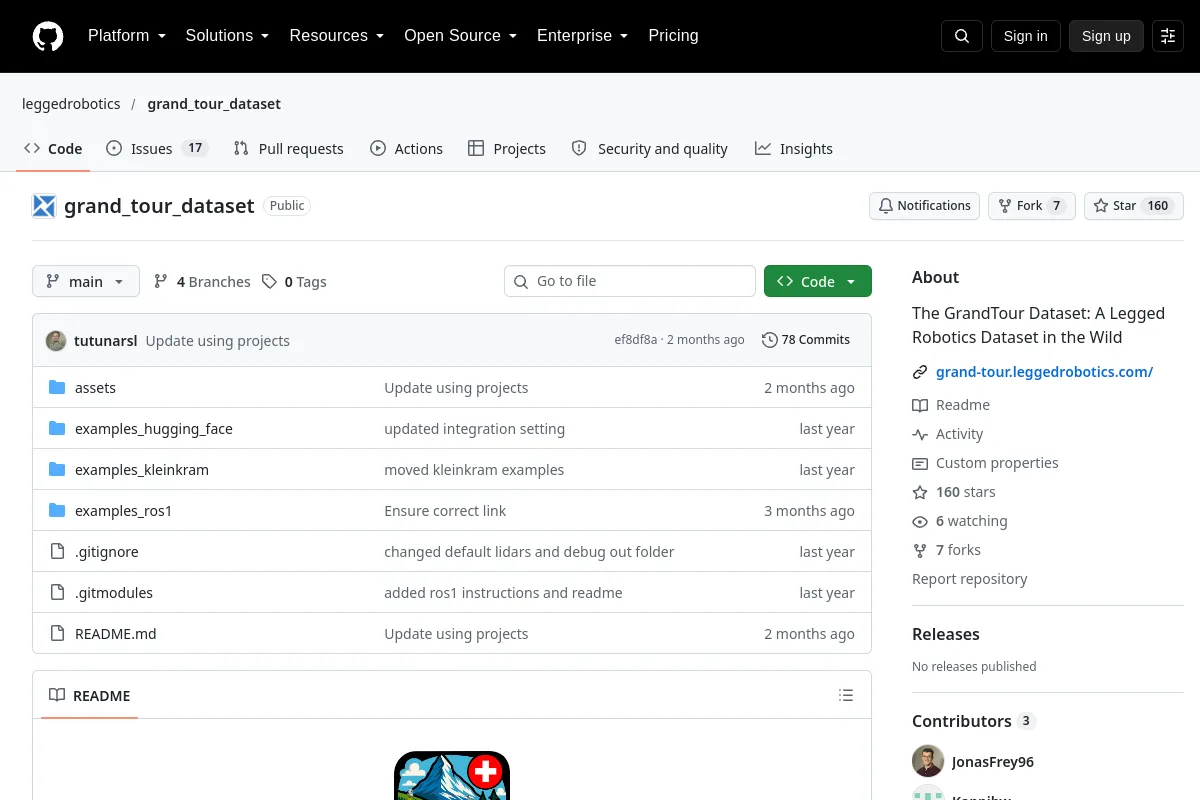
Zbiór danych GrandTour: zbiór danych o robotyce na nogach na wolności
Przed użyciem sprawdź kartę danych, wykonanie, schemat, warunki gromadzenia i licencję dotyczącą konkretnego zestawu danych. Dostęp do danych i dopasowanie do konkretnego zestawu treningowego wymagają osobnego potwierdzenia.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Wyuczony model dynamiki naprzód z wykorzystaniem uczenia się robotów i zasobów integracji ROS.
Planowanie i kontrola ruchu