 Repository
 Forschung
fdm · leggedrobotics
Erlerntes Vorwärtsdynamikmodell mit Ressourcen für Roboterlernen und ROS-Integration.
Bewegungsplanung und -steuerung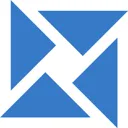
Datensätze / Forschung
Der GrandTour-Datensatz: Ein Datensatz für bebeinte Robotik in freier Wildbahn
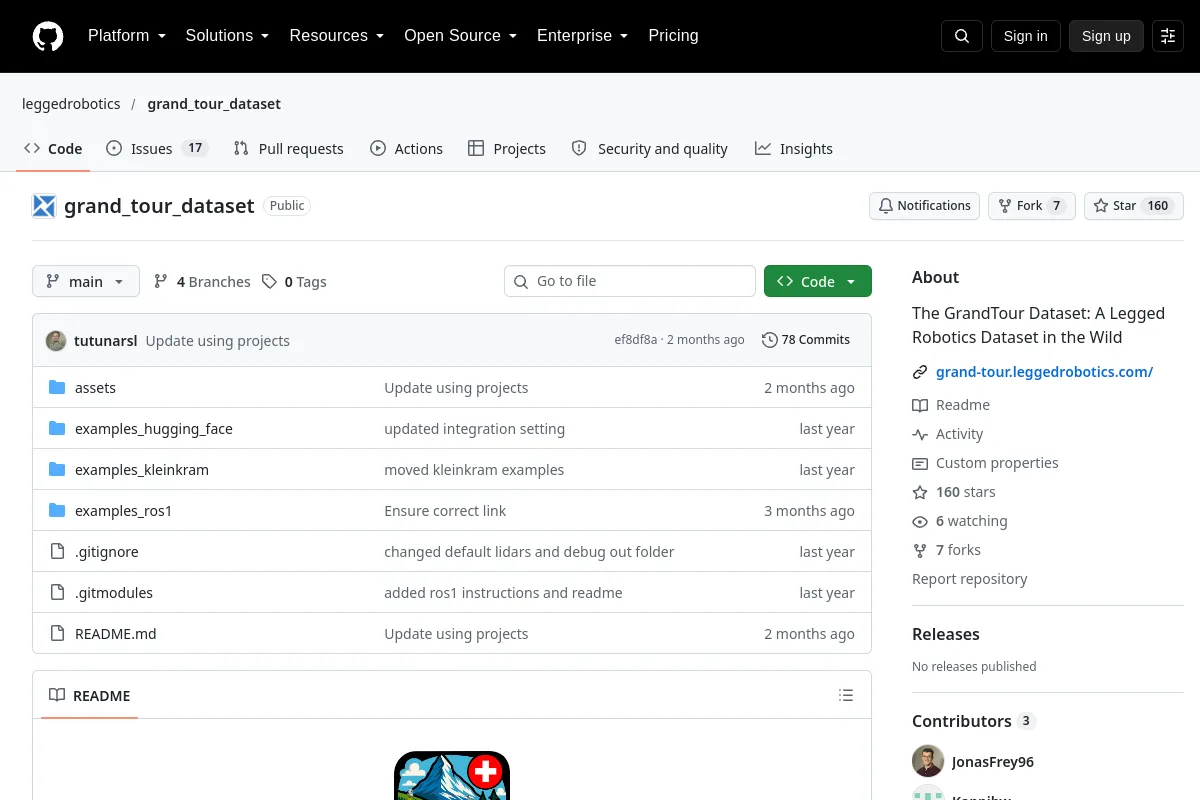
Der GrandTour-Datensatz: Ein Datensatz für bebeinte Robotik in freier Wildbahn
Überprüfen Sie vor der Verwendung die Datenkarte, die Ausführungsform, das Schema, die Erfassungsbedingungen und die datensatzspezifische Lizenz. Der Datenzugriff und die Eignung für einen bestimmten Trainingsaufbau erfordern eine gesonderte Bestätigung.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Erlerntes Vorwärtsdynamikmodell mit Ressourcen für Roboterlernen und ROS-Integration.
Bewegungsplanung und -steuerung