 Deposito
 Ricerca
example robot data · Gepetto
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggettiLA DIRECTORY DELL'AI INCORPORATA
Trova dimostrazioni robotiche, dati di movimento e risorse di scena per l'apprendimento.
Deposito
Ricerca
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggetti Deposito
 Ricerca
Risorse del modello di robot per esperimenti di simulazione ed controllo MuJoCo.
Risorse di scene e oggetti Deposito
 Ricerca
M2DGR: un set di dati multimodale e multiscenario per robot di terra (RA-L2021 e ICRA2022)
Dimostrazioni di robot Deposito
 Ricerca
M3DGR: un set di dati SLAM multisensore, multiscenario e con base di riferimento massiva per robot di terra (IROS2025)
Dimostrazioni di robot Deposito
 Ricerca
Aspirapolvere open source, modello One - Pacchetto descrizione robot ROS2
Risorse di scene e oggetti Deposito
 Ricerca
Descrizione del robot ROS2 per Proscenic M6 Pro
Risorse di scene e oggetti Deposito
 Ricerca
Raccolta di robot quadrupedi configurati per funzionare nel framework di sviluppo CHAMP
Risorse di scene e oggetti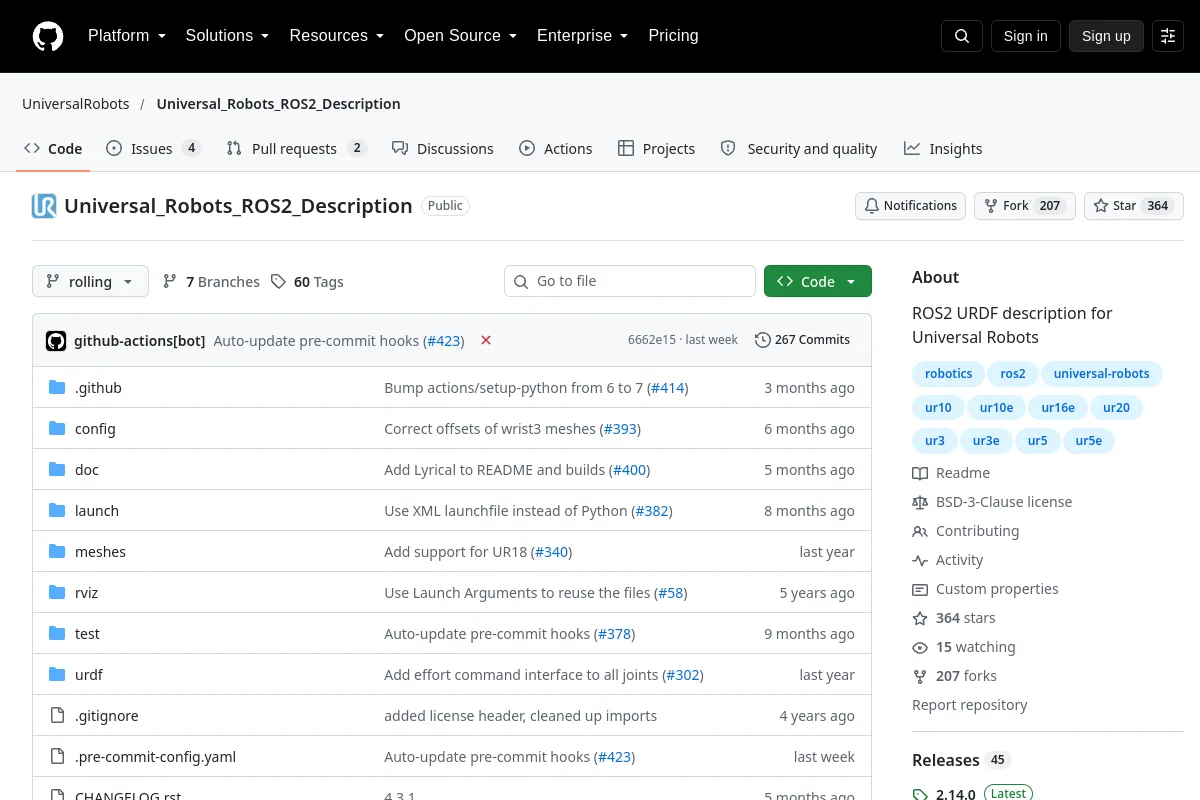 Deposito
 Ricerca
Descrizione ROS2 URDF per Universal Robots
Risorse di scene e oggetti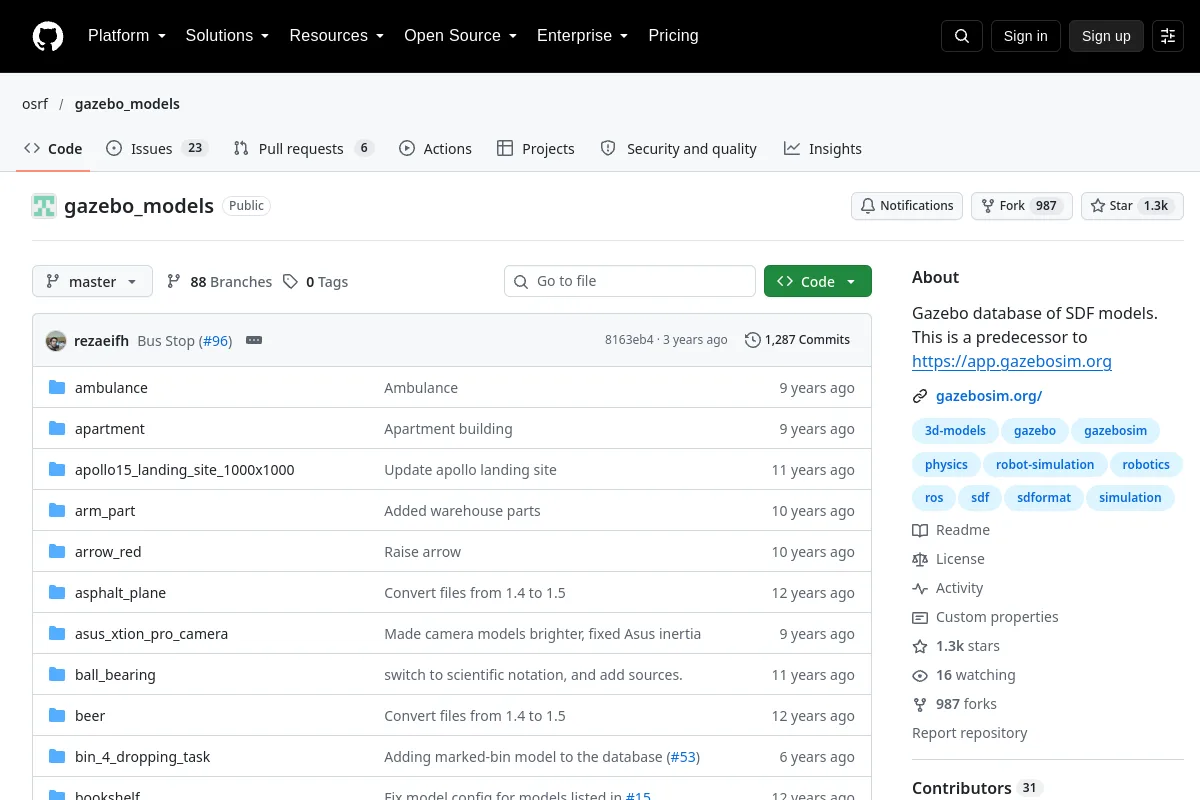 Deposito
 Ricerca
Database gazebo dei modelli SDF. Questo è un predecessore di https://app.gazebosim.org
Risorse di scene e oggetti Deposito
 Ricerca
Estensione e aggiornamento di M2DGR: un nuovo set di dati SLAM multimodale e multiscenario per robot di terra (ICRA2022 e ICRA2024)
Dimostrazioni di robot Deposito
 Ricerca
Bubblify è uno strumento interattivo per creare approssimazioni sferiche delle geometrie dei robot direttamente dalle specifiche URDF (Universal Robot Description Format). Fornisce un'interfaccia 3D intuitiva...
Risorse di scene e oggetti Deposito
 Ricerca
AgiBot World fornisce risorse della piattaforma di manipolazione per i dati e l'apprendimento del sistema incorporato.
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati SLAM multisensore incentrato sui casi angolari per robot di terra (ROBIO2023)
Dimostrazioni di robot Deposito
 Ricerca
Il set di dati GrandTour: un set di dati sulla robotica con gambe in natura
Dimostrazioni di robot Deposito
 Ricerca
(ICRA 2025) Questo repository è il codice ufficiale per DiTer++: Diverse Terrain and Multi-modal Dataset for Multi-Robot Navigation in Multi-session Outdoor Environments.
Dimostrazioni di robot Deposito
 Ricerca
RELLIS-3D: un set di dati multimodale per la robotica fuoristrada
Dimostrazioni di robot Deposito
 Ricerca
Modelli di mondo unificato: accoppiamento di video e diffusione di azioni per il pre-addestramento su set di dati robotici di grandi dimensioni
Dimostrazioni di robot Deposito
 Ricerca
Modelli di robot URDF derivati dai progetti NASA Robonaut 2 e Valkyrie.
Risorse di scene e oggetti Deposito
 Ricerca
BotanicGarden: un set di dati di alta qualità per la navigazione robotica in ambienti naturali non strutturati
Dimostrazioni di robot Deposito
 Ricerca
un set di dati di un robot con gambe (Unitree Go1) contenente la cinematica delle gambe (encoder articolari e sensori di contatto), imu e lidar
Dimostrazioni di robot Deposito
 Ricerca
Pronto a testare il tuo sistema SLAM in set di dati impegnativi provenienti da ambienti estremi? Provalo! Il set di dati è fornito dal Team CoSTAR che ha testato intensamente sistemi multi-robot in...
Dimostrazioni di robot Deposito
 Ricerca
Set di dati di presa robotica per la valutazione multi-presa di più oggetti con dati RGB-D. Questo set di dati è annotato utilizzando lo stesso protocollo del Cornell Dataset e può essere utilizzato come estensione multi-oggetto di...
Dimostrazioni di robot Deposito
 Ricerca
Il repository DROID fornisce risorse di configurazione per la sua piattaforma di raccolta dimostrativa di robot.
Dimostrazioni di robot Deposito
 Ricerca
UrbanLoco: un set di dati completo di suite di sensori per la mappatura e la localizzazione in scene urbane
Risorse di scene e oggettiConosci una risorsa che appartiene a questo posto?