 Förvar
 Forskning
example robot data · Gepetto
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångar
Datauppsättningar / Forskning
Hand-objekt interaktionsdata för perceptions- och manipulationsforskning.
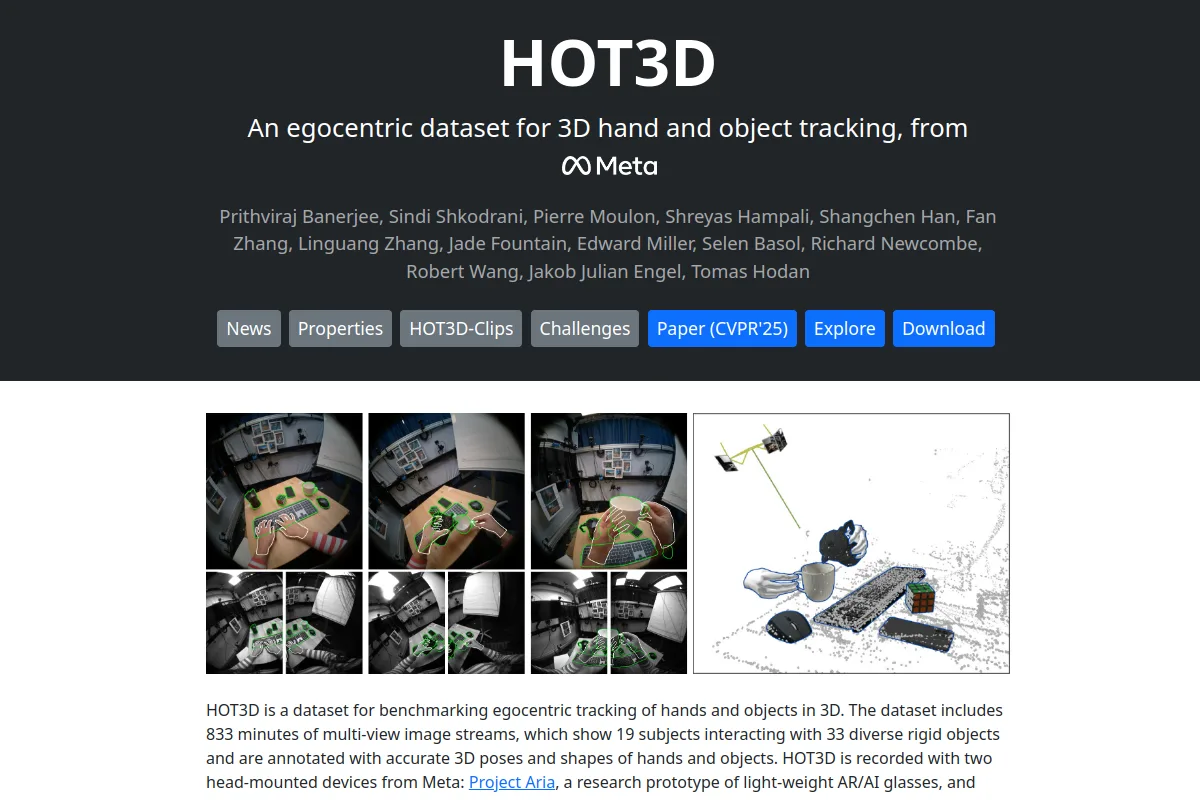
Hand-objekt interaktionsdata för perceptions- och manipulationsforskning.
Inspektera uppgiftstäckning, robotutföranden, observations-/åtgärdsformat och datalicenser. Kontrollera insamlingsförhållanden och uppdelningar innan du använder demonstrationer för utbildning eller utvärdering.
Följ en etappvis projektväg med lärandemål, praktiska uppgifter och beredskapskontroller.
Se alla vägar som använder HOT3D →
Förvar
Forskning
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångar Förvar
 Forskning
Robotmodelltillgångar för MuJoCo simulerings- och kontrollexperiment.
Scen- och objekttillgångar Förvar
 Forskning
M2DGR: en multimodal och multi-scenario datauppsättning för markrobotar (RA-L2021 & ICRA2022)
Robotdemonstrationer Förvar
 Forskning
M3DGR: En multisensor, multiscenario och massiv baslinje SLAM-dataset för markrobotar (IROS2025)
Robotdemonstrationer Förvar
 Forskning
Dammsugare med öppen källkod, modell One - ROS2 robotbeskrivningspaket
Scen- och objekttillgångar Förvar
 Forskning
ROS2-robotbeskrivning för Proscenic M6 Pro
Scen- och objekttillgångar