 Référentiel
 Recherche
example robot data · Gepetto
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet
Ensembles de données / Recherche
Données d'interaction main-objet pour la recherche sur la perception et la manipulation.
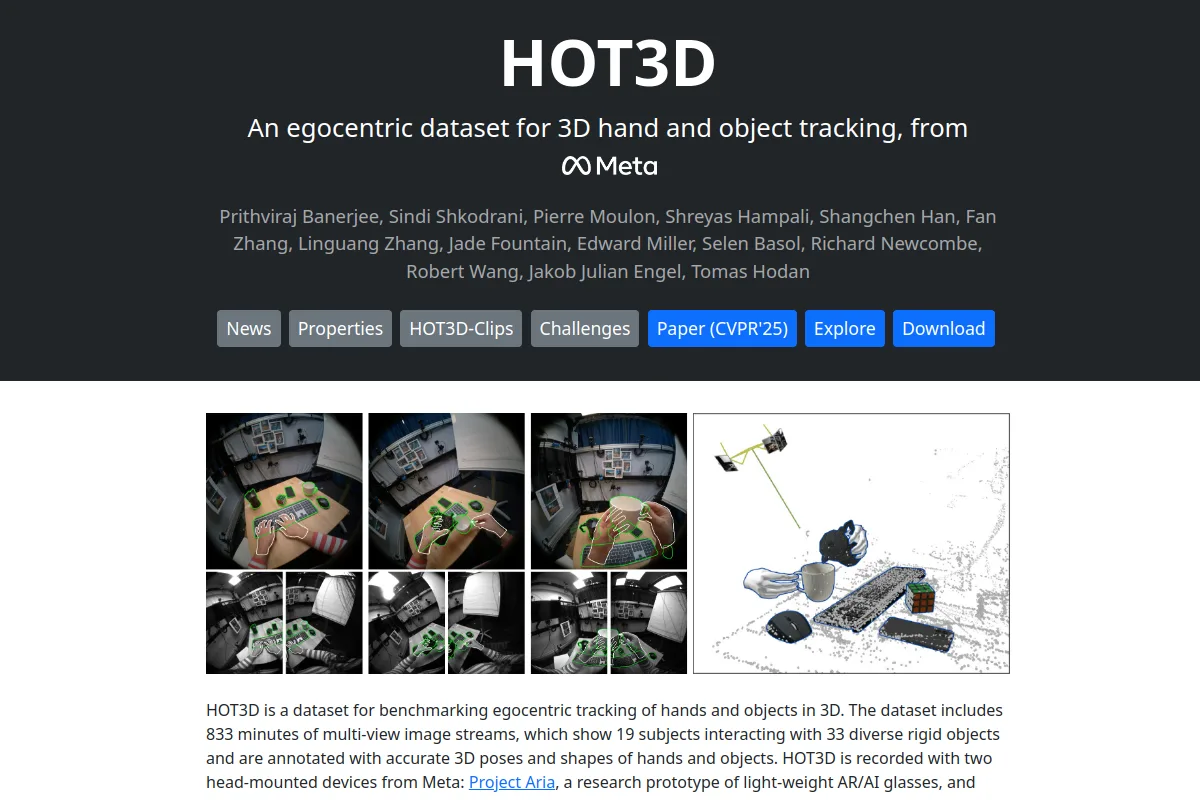
Données d'interaction main-objet pour la recherche sur la perception et la manipulation.
Inspectez la couverture des tâches, les modes de réalisation des robots, les formats d’observation/action et les licences de données. Vérifiez les conditions et les répartitions de la collecte avant d'utiliser les démonstrations pour la formation ou l'évaluation.
Suivez un parcours de projet par étapes avec des objectifs d'apprentissage, des tâches pratiques et des contrôles de préparation.
Voir tous les chemins utilisant HOT3D →
Référentiel
Recherche
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet Référentiel
 Recherche
Actifs de modèle de robot pour les expériences de simulation et de contrôle MuJoCo.
Actifs de scène et d'objet Référentiel
 Recherche
M2DGR : un ensemble de données multimodal et multi-scénarios pour les robots terrestres (RA-L2021 & ICRA2022)
Démonstrations de robots Référentiel
 Recherche
M3DGR : un ensemble de données SLAM multi-capteurs, multi-scénarios et à base de référence massive pour les robots terrestres (IROS2025)
Démonstrations de robots Référentiel
 Recherche
Aspirateur open source, modèle One - Package de description du robot ROS2
Actifs de scène et d'objet Référentiel
 Recherche
Description du robot ROS2 pour Proscenic M6 Pro
Actifs de scène et d'objet