 Förvar
 Öppen källkod
ggcnn · dougsm
Generative Grasping CNN-implementering för robotgreppssyntes.
Robotinlärningsramar
Datauppsättningar / Forskning
cornell förstå dataset analyser och process
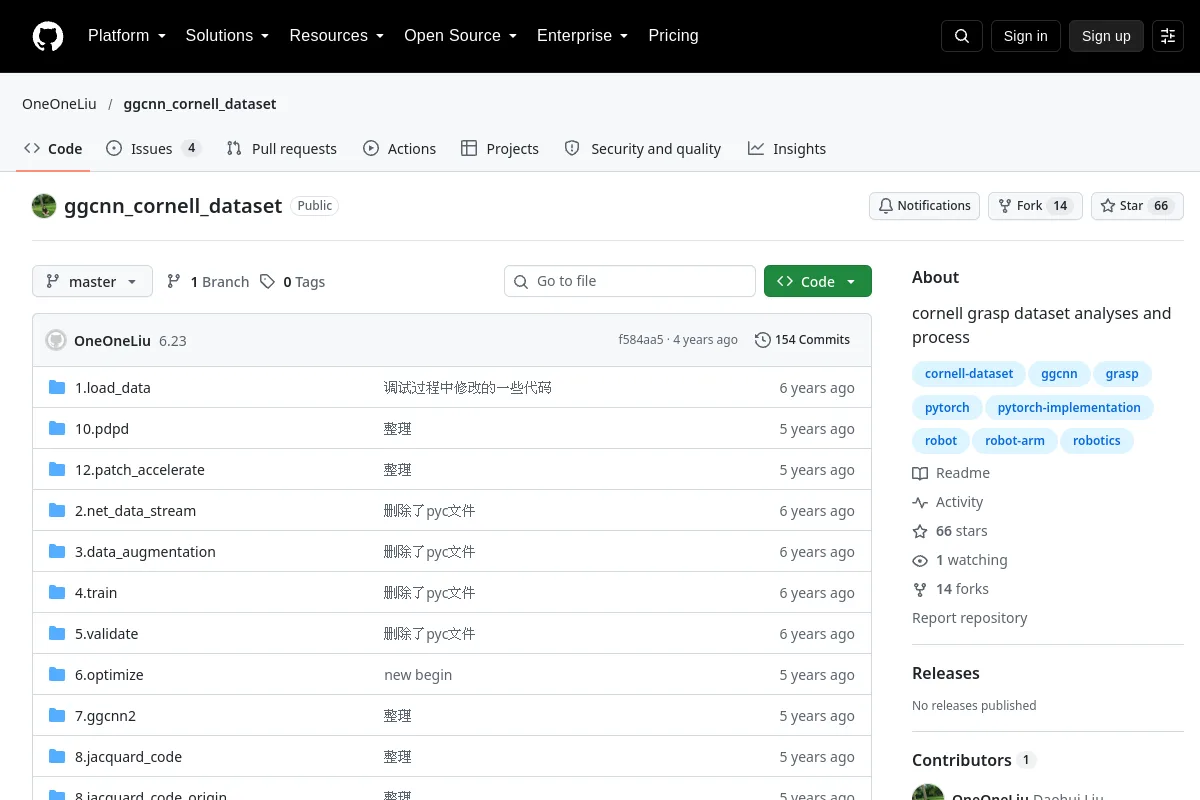
cornell förstå dataset analyser och process
Granska datakortet, utförandet, schemat, insamlingsvillkoren och den datauppsättningsspecifika licensen före användning. Dataåtkomst och passform för en viss träningsuppställning behöver separat bekräftelse.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Generative Grasping CNN-implementering för robotgreppssyntes.
Robotinlärningsramar