 Repositório
 Pesquisa
UrbanLoco · weisongwen
UrbanLoco: um conjunto completo de dados de sensores para mapeamento e localização em cenas urbanas
Ativos de cena e objetoO DIRETÓRIO DE IA INCORPORADO
Encontre demonstrações robóticas, dados de movimento e recursos de cena para aprendizagem.
Repositório
Pesquisa
UrbanLoco: um conjunto completo de dados de sensores para mapeamento e localização em cenas urbanas
Ativos de cena e objeto Repositório
 Pesquisa
Um cenário de cozinha completo desenhado por Lightwheel para simulação e interação em Isaac Sim.
Ativos de cena e objeto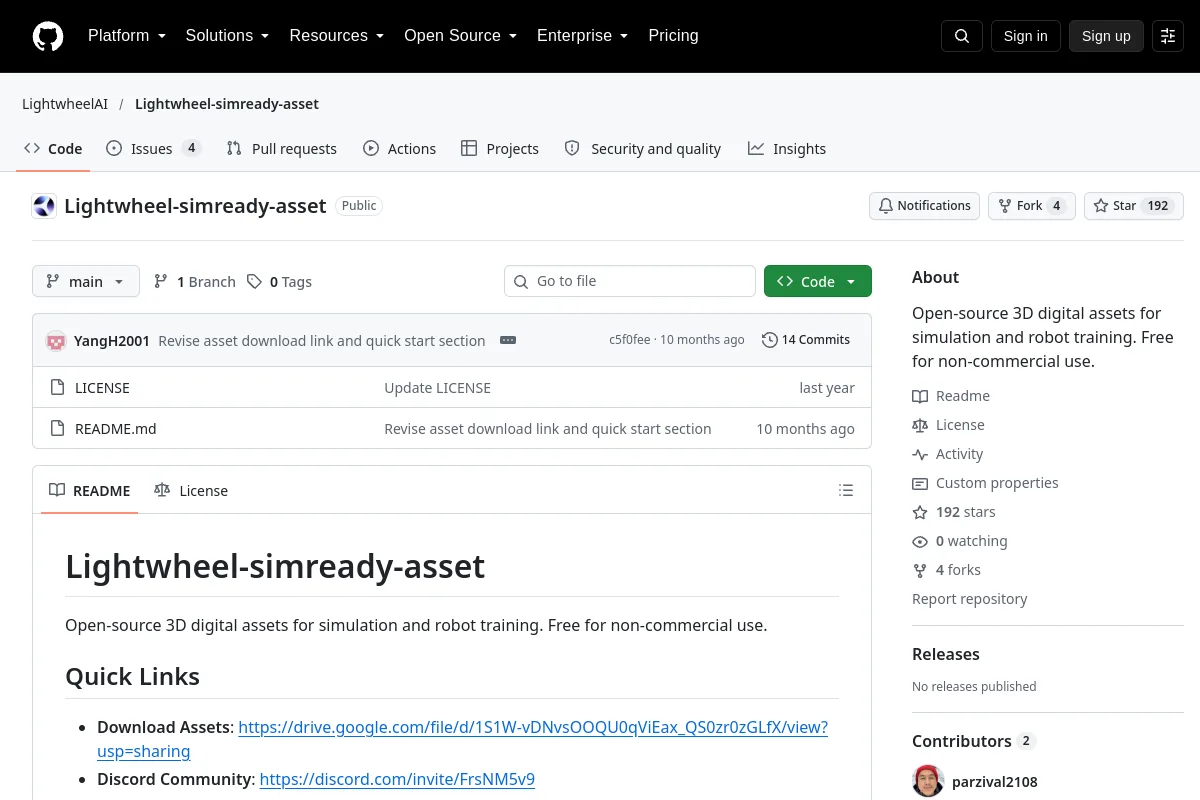 Repositório
 Pesquisa
Ativos digitais 3D de código aberto para simulação e treinamento de robôs. Gratuito para uso não comercial.
Ativos de cena e objeto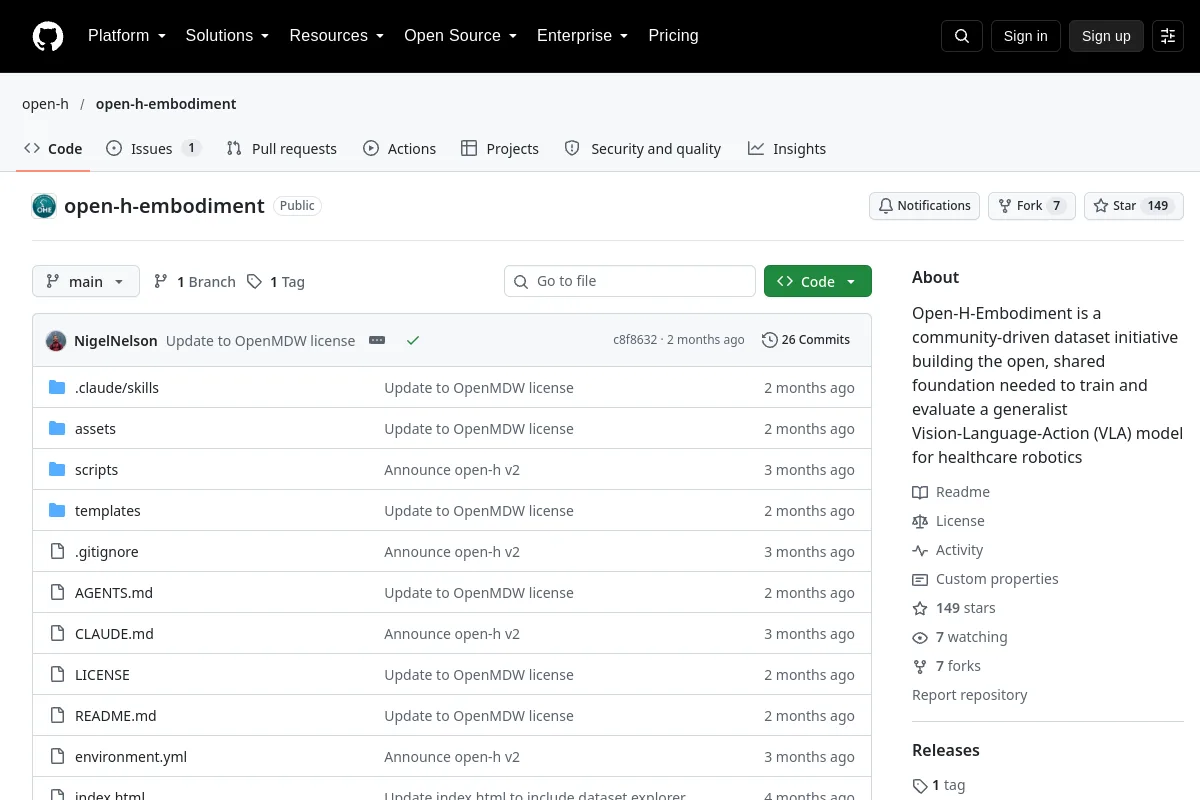 Repositório
 Pesquisa
Open-H-Embodiment é uma iniciativa de conjunto de dados dirigida pela comunidade que constrói a base aberta e compartilhada necessária para treinar e avaliar um modelo generalista de Visão-Linguagem-Ação (VLA) para robótica de saúde
Demonstrações de robôs Repositório
 Pesquisa
Técnicas de aprendizagem profunda para segmentação de pele em novos conjuntos de dados abdominais. Trabalho realizado no âmbito do processo de desenvolvimento de um sistema robótico autônomo de ultrassom.
Demonstrações de robôs Site
 Pesquisa
Dados e ferramentas de demonstração de robôs para pesquisa de manipulação incorporada.
Demonstrações de robôs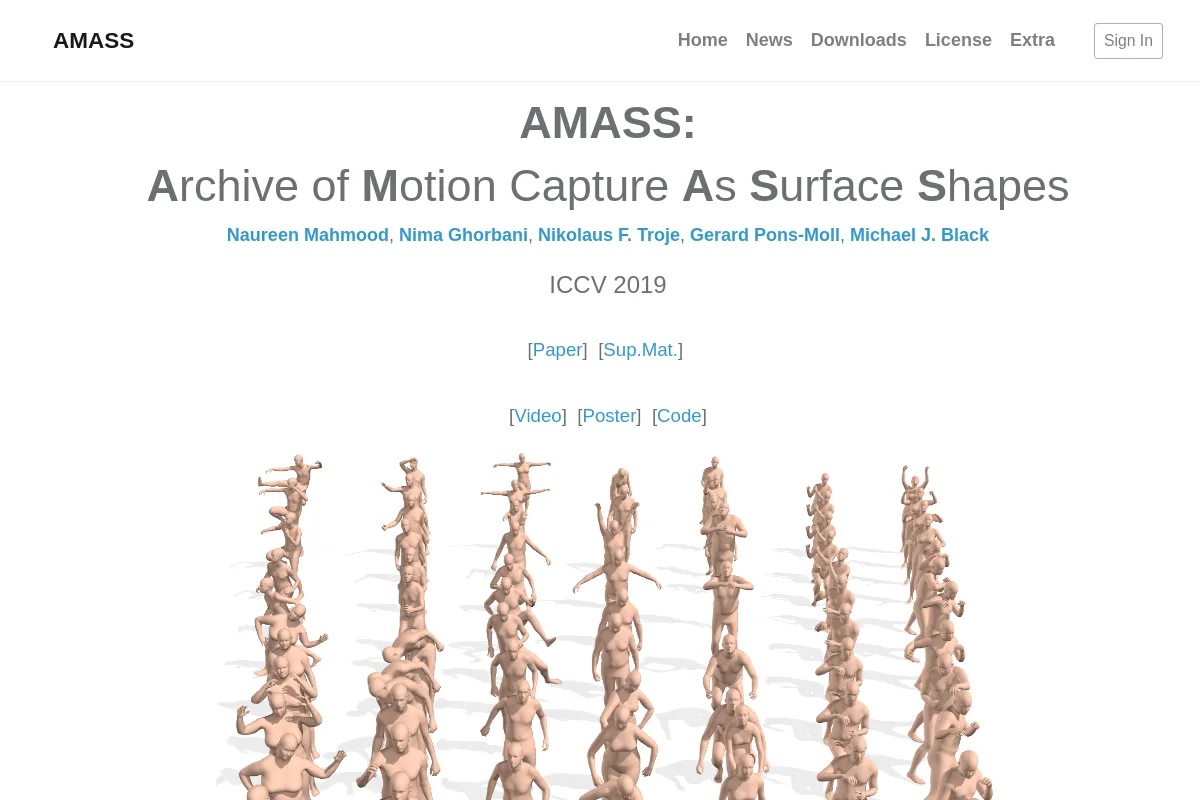 Site
 Pesquisa
Uma coleção de dados de captura de movimento humano em uma representação unificada.
Dados de movimento e interação Site
 Pesquisa
Dados de demonstração multitarefa para aprendizagem de manipulação de robôs.
Demonstrações de robôs Repositório
 Pesquisa
Conjunto de dados de navegação e localização para carros autônomos e robôs autônomos
Demonstrações de robôs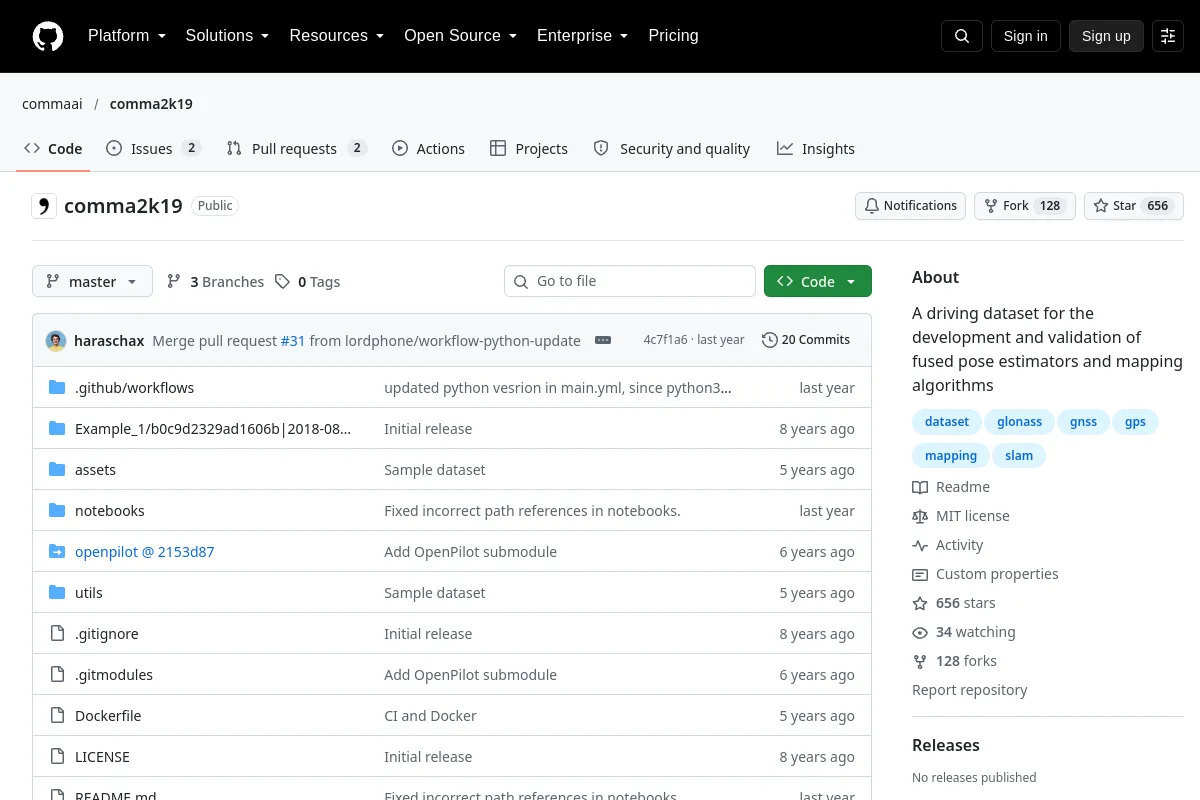 Repositório
 Pesquisa
Um conjunto de dados orientador para o desenvolvimento e validação de estimadores de pose fundidos e algoritmos de mapeamento
Demonstrações de robôs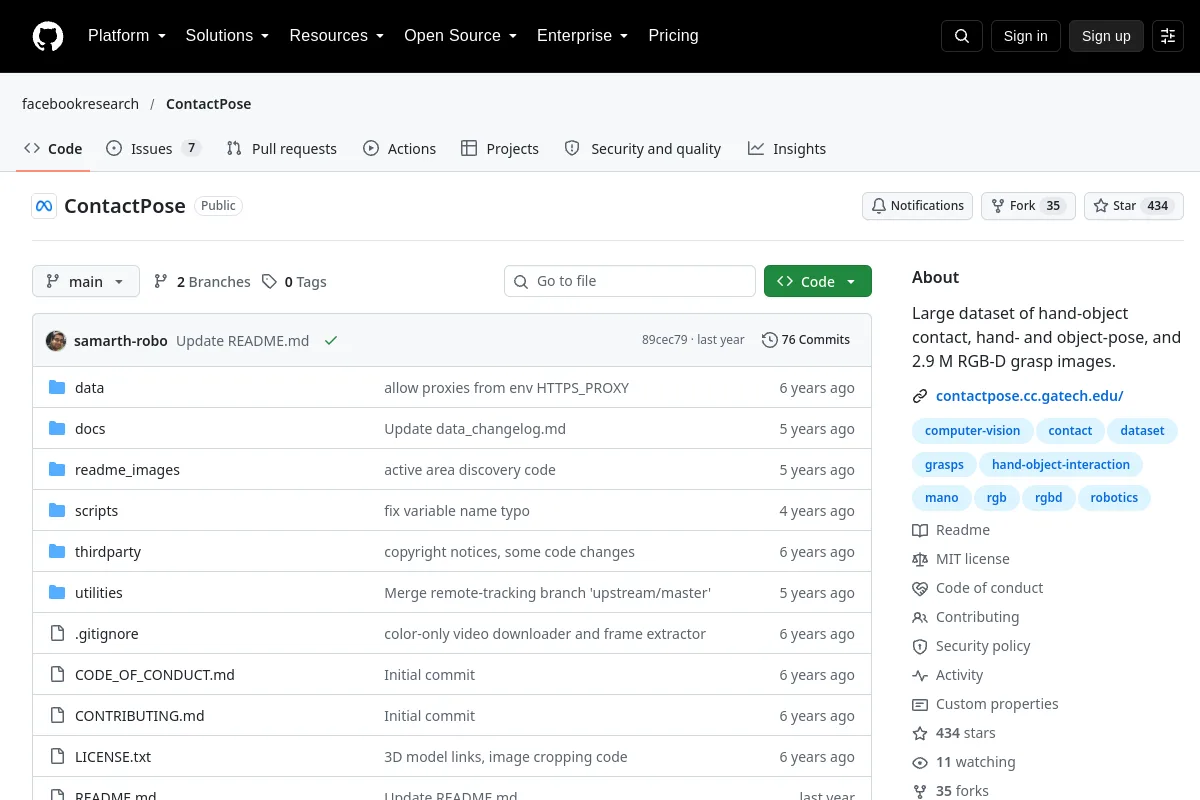 Repositório
 Pesquisa
ContactPose fornece dados de contato mão-objeto, pose e imagem RGB-D.
Dados de movimento e interação Repositório
 Pesquisa
Integração de aprendizado e planejamento de tarefas para robôs com Keras, incluindo simulação, robô real e suporte a vários conjuntos de dados.
Demonstrações de robôs Repositório
 Pesquisa
ROS 2 Modelos URDF e visualização para DexHand V1.
Ativos de cena e objeto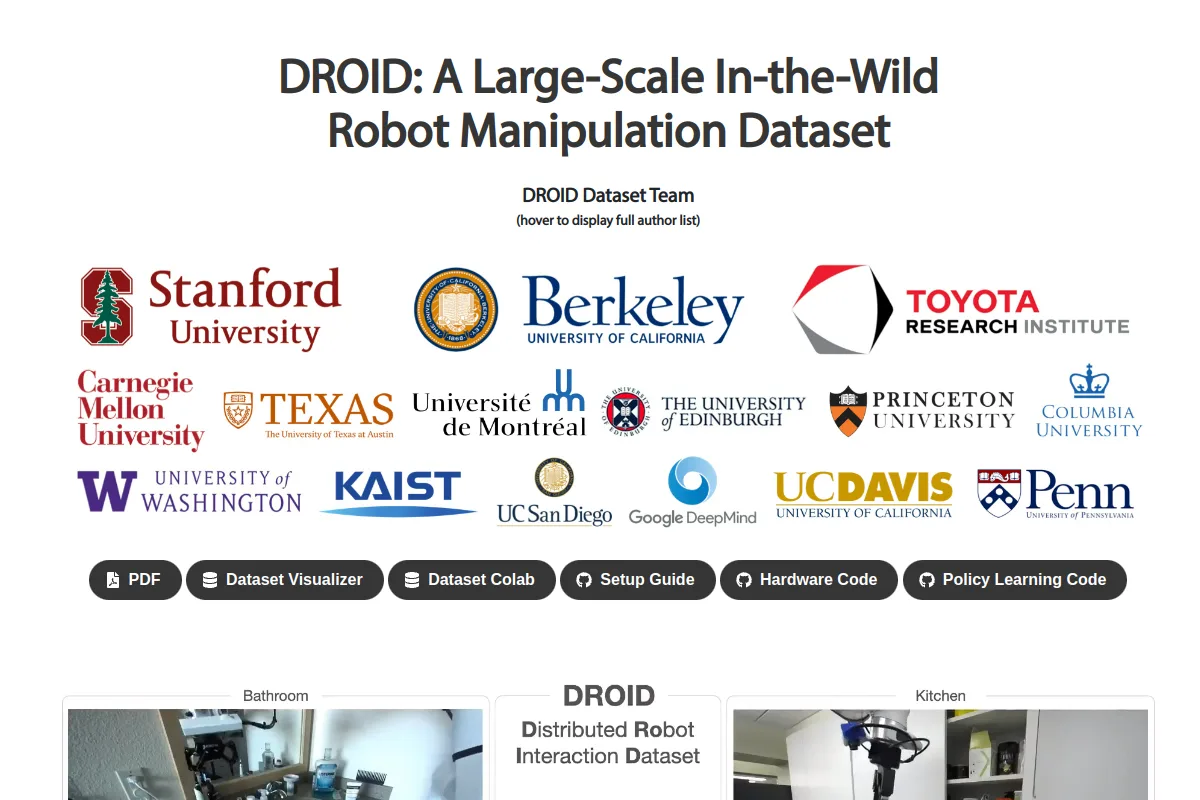 Site
 Pesquisa
Um conjunto de dados e fluxo de trabalho de coleta para manipulação de robôs em ambientes variados.
Demonstrações de robôs Site
 Pesquisa
Dados de vídeo egocêntricos para compreender as atividades e interações humanas.
Dados de movimento e interação Site
 Pesquisa
Dados de vídeo egocêntricos e de terceira pessoa para estudar atividades especializadas.
Dados de movimento e interação Repositório
 Pesquisa
HKU VO/VIO/SLAM baseado em eventos fornece conjuntos de dados de câmeras de eventos e recursos de localização robótica.
Dados de movimento e interação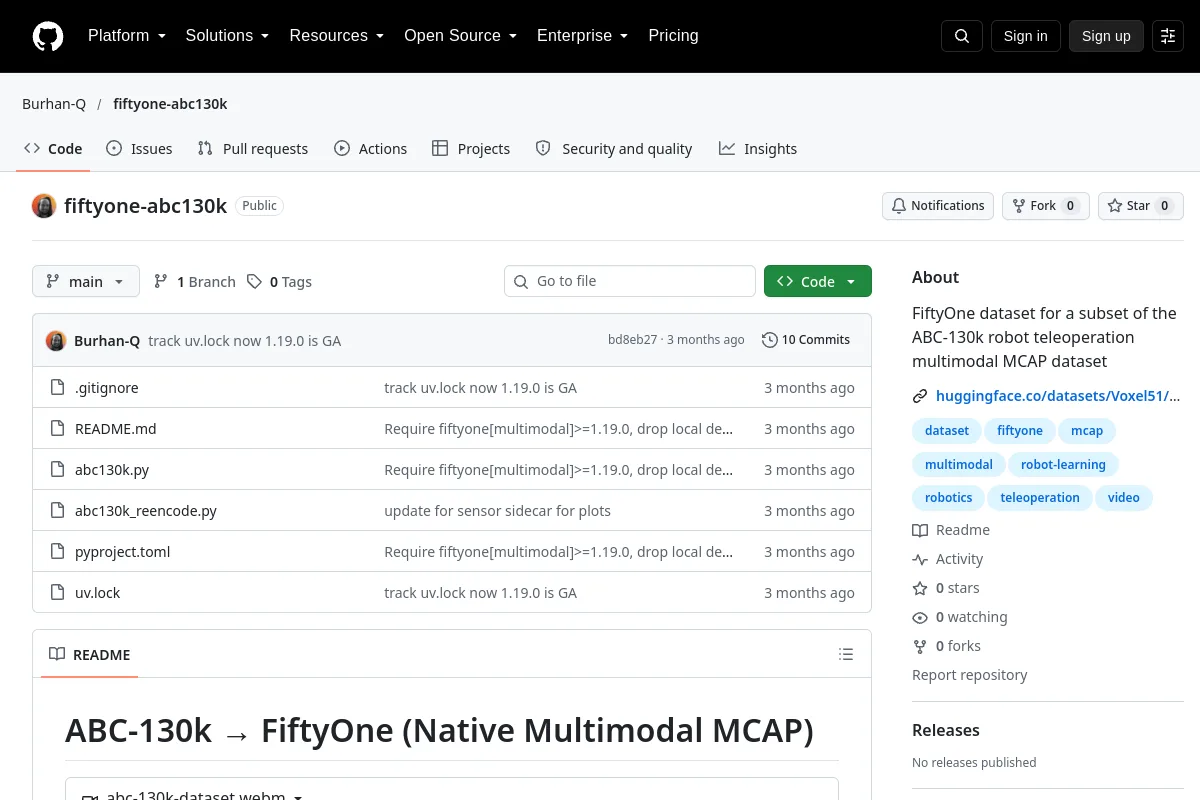 Repositório
 Pesquisa
FiftyOne ABC130k fornece um subconjunto orientado ao visualizador de dados MCAP de teleoperação de robô.
Demonstrações de robôs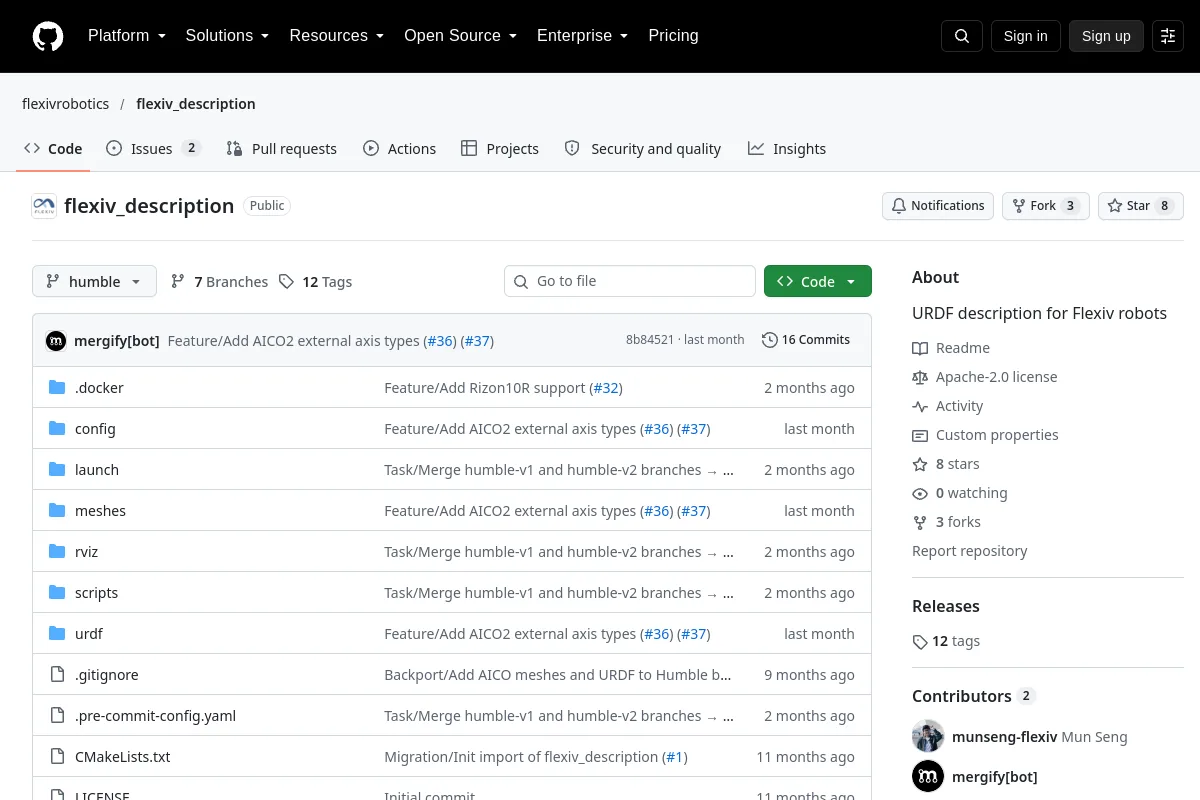 Repositório
 Código aberto
Descrições de robôs URDF para robôs Flexiv.
Ativos de cena e objeto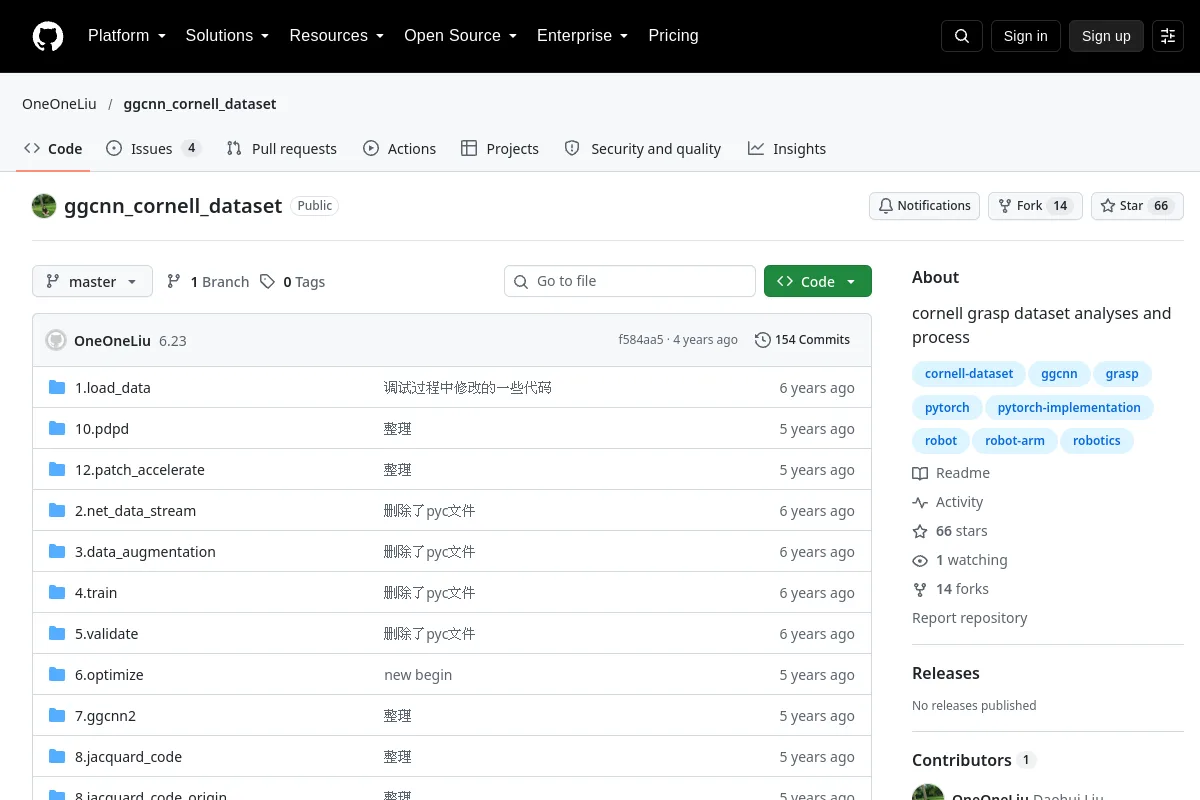 Repositório
 Pesquisa
Cornell compreende análise e processo de conjunto de dados
Demonstrações de robôs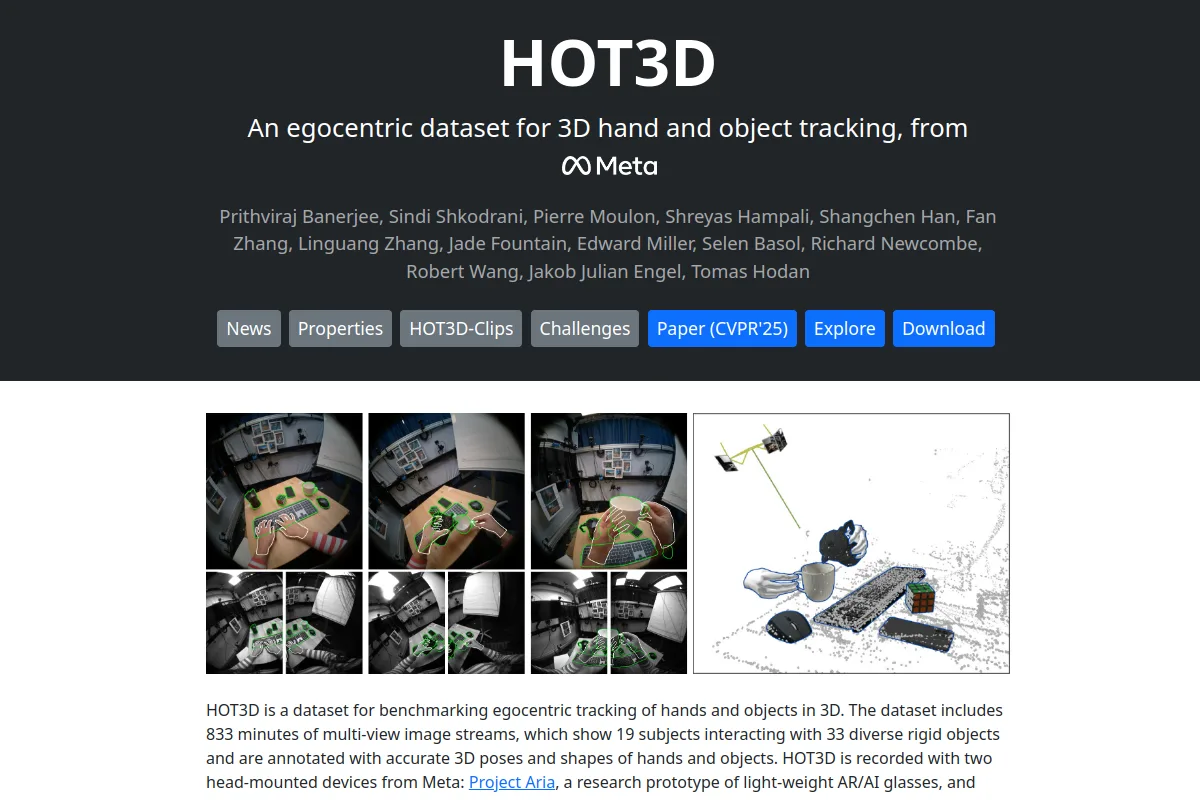 Site
 Pesquisa
Dados de interação mão-objeto para pesquisa de percepção e manipulação.
Dados de movimento e interação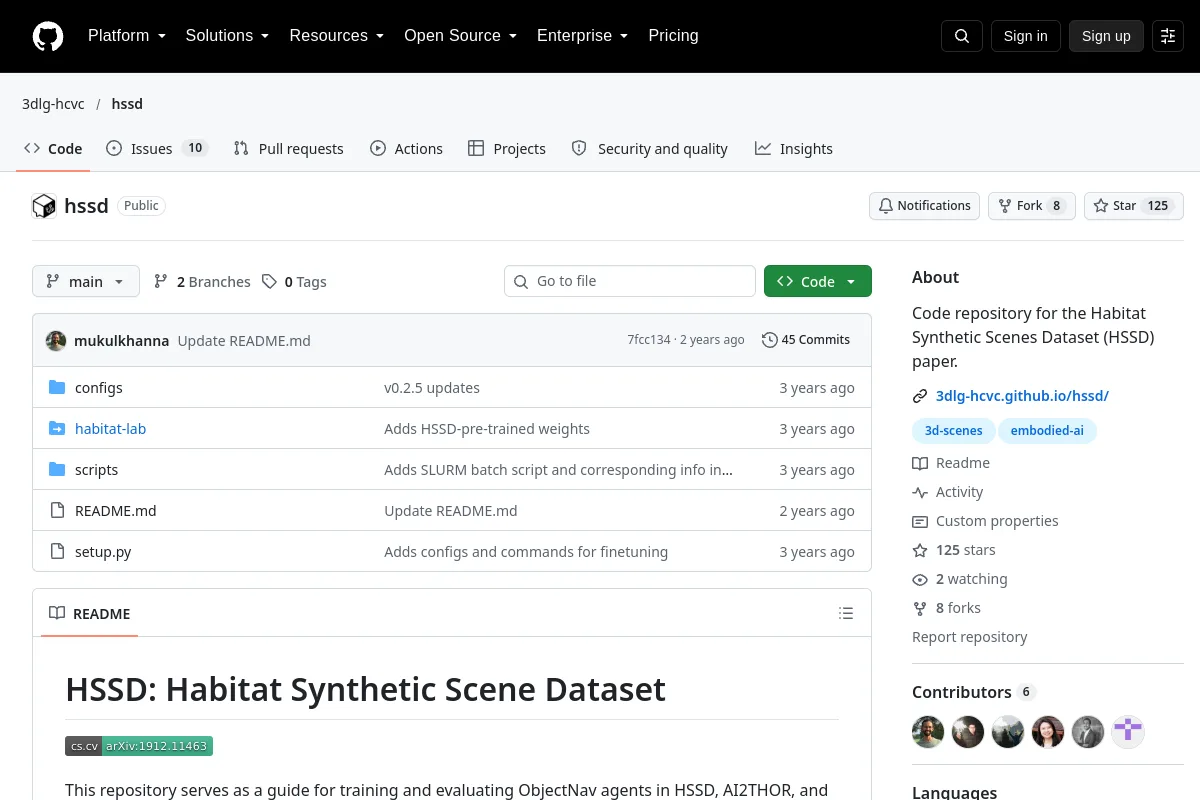 Repositório
 Pesquisa
Repositório de código para o artigo Habitat Synthetic Scenes Dataset (HSSD).
Ativos de cena e objeto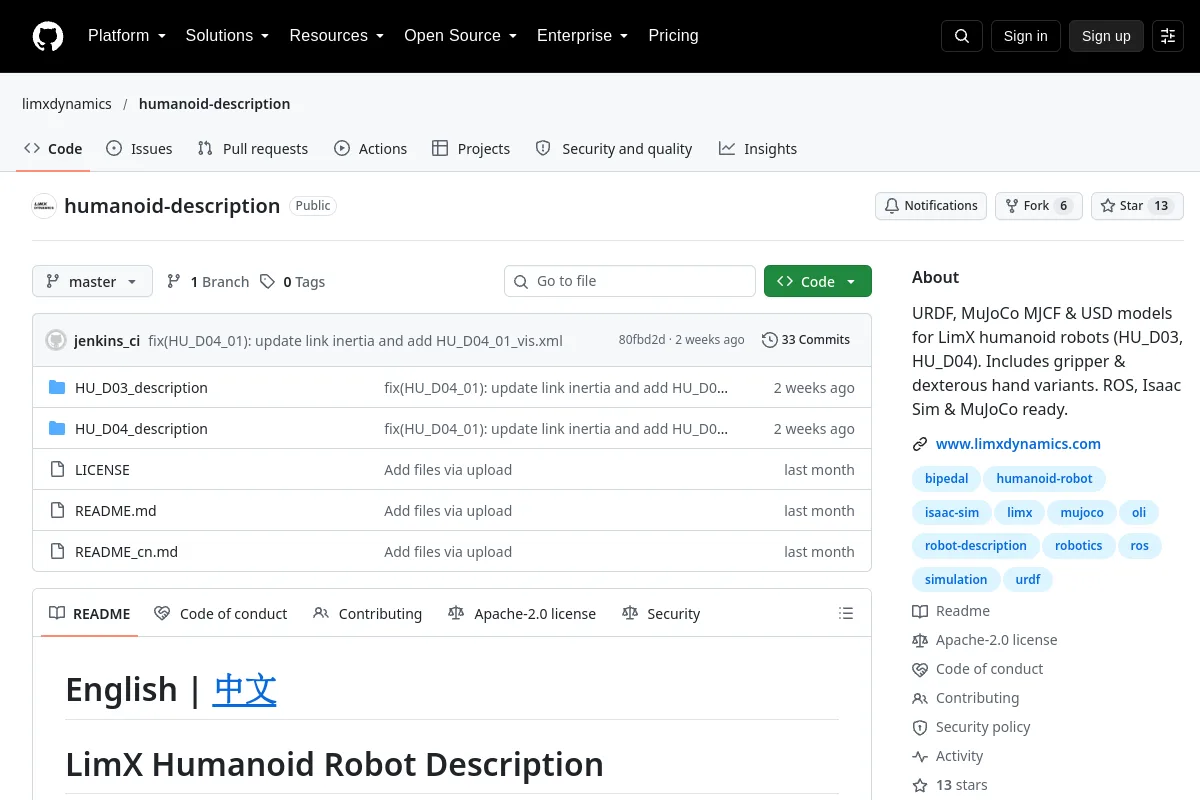 Repositório
 Código aberto
Descrição do robô e ativos de modelo de simulação para humanóides LimX.
Ativos de cena e objeto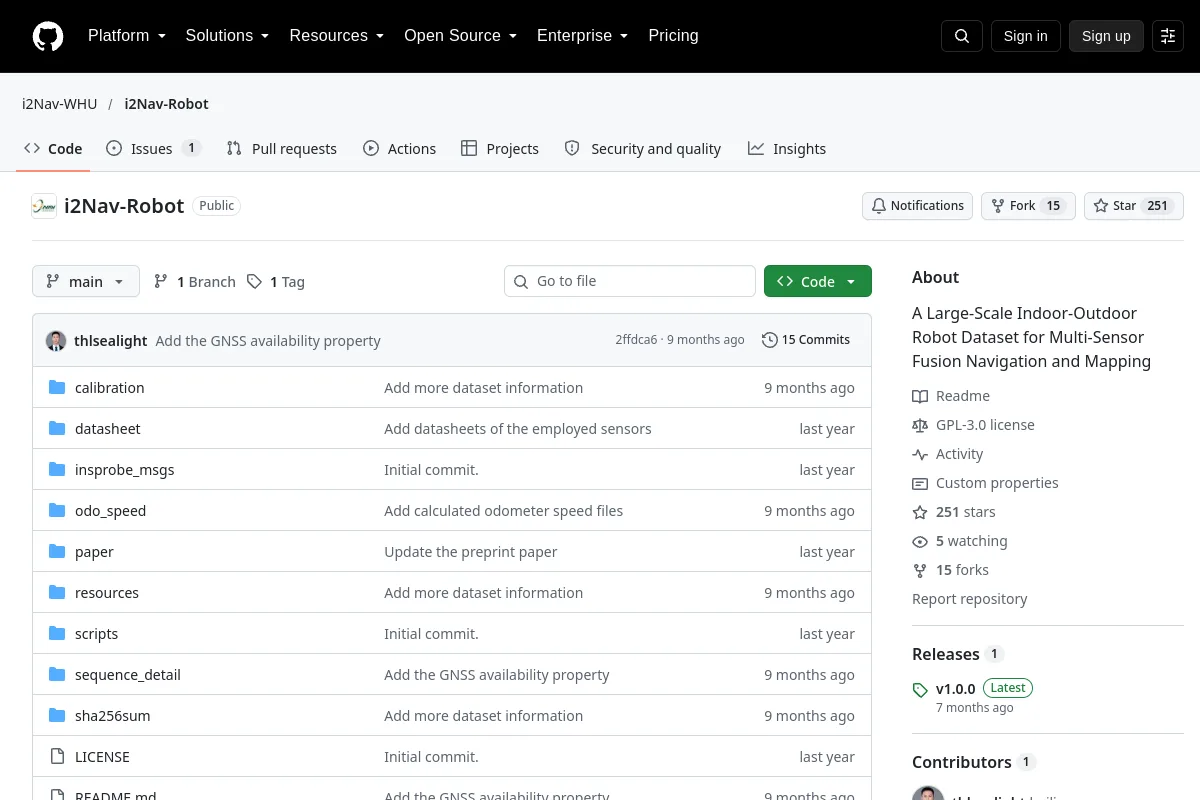 Repositório
 Pesquisa
Um conjunto de dados de robô interno-externo em grande escala para navegação e mapeamento de fusão multissensor
Demonstrações de robôsConhece um recurso que pertence aqui?