 Repository
 Forschung
example robot data · Gepetto
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und ObjektressourcenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Roboterdemonstrationen, Bewegungsdaten und Szenenressourcen zum Lernen.
Repository
Forschung
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen Repository
 Forschung
Robotermodellressourcen für MuJoCo-Simulations- und Steuerungsexperimente.
Szenen- und Objektressourcen Repository
 Forschung
M2DGR: ein multimodaler und szenarioübergreifender Datensatz für Bodenroboter (RA-L2021 und ICRA2022).
Robotervorführungen Repository
 Forschung
M3DGR: Ein Multi-Sensor-, Multi-Szenario- und Massive-Baseline-SLAM-Datensatz für Bodenroboter (IROS2025)
Robotervorführungen Repository
 Forschung
Open-Source-Staubsauger, Modell One – Beschreibungspaket für den ROS2-Roboter
Szenen- und Objektressourcen Repository
 Forschung
Beschreibung des ROS2-Roboters für Proscenic M6 Pro
Szenen- und Objektressourcen Repository
 Forschung
Sammlung vierbeiniger Roboter, die für die Arbeit im CHAMP-Entwicklungsframework konfiguriert sind
Szenen- und Objektressourcen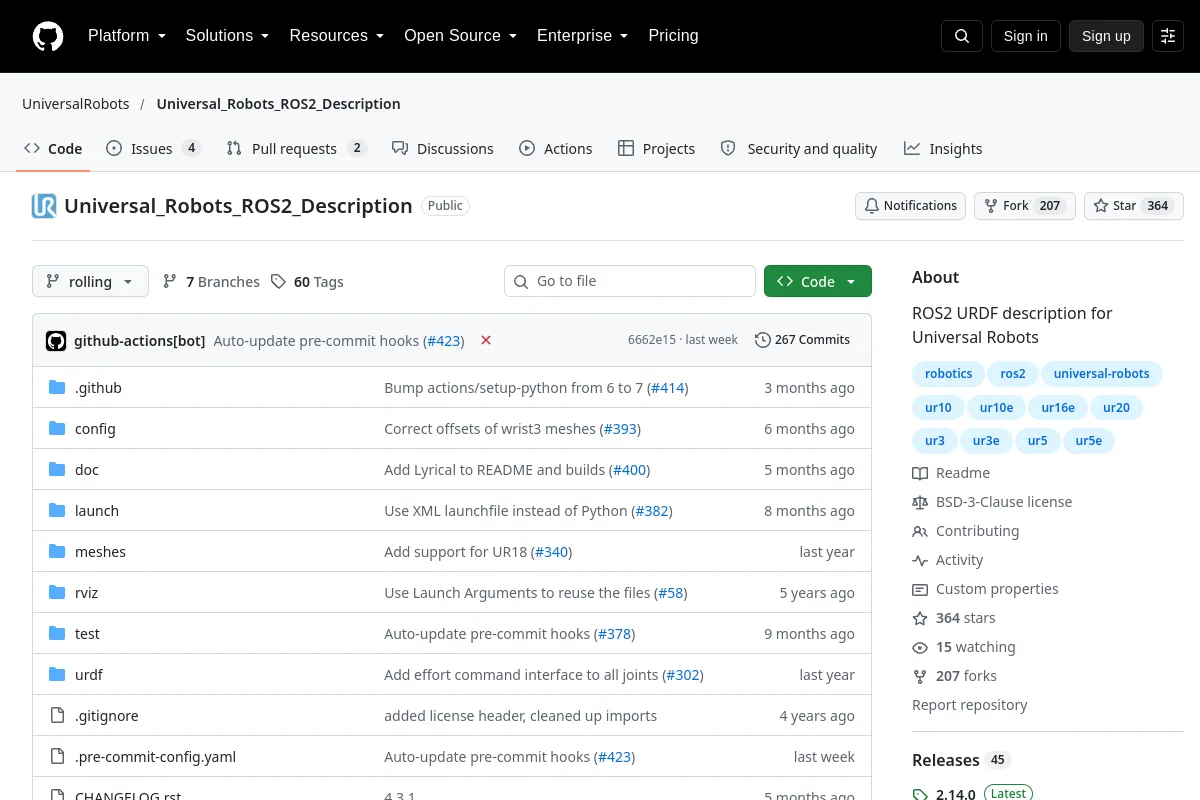 Repository
 Forschung
ROS2 URDF-Beschreibung für Universal Robots
Szenen- und Objektressourcen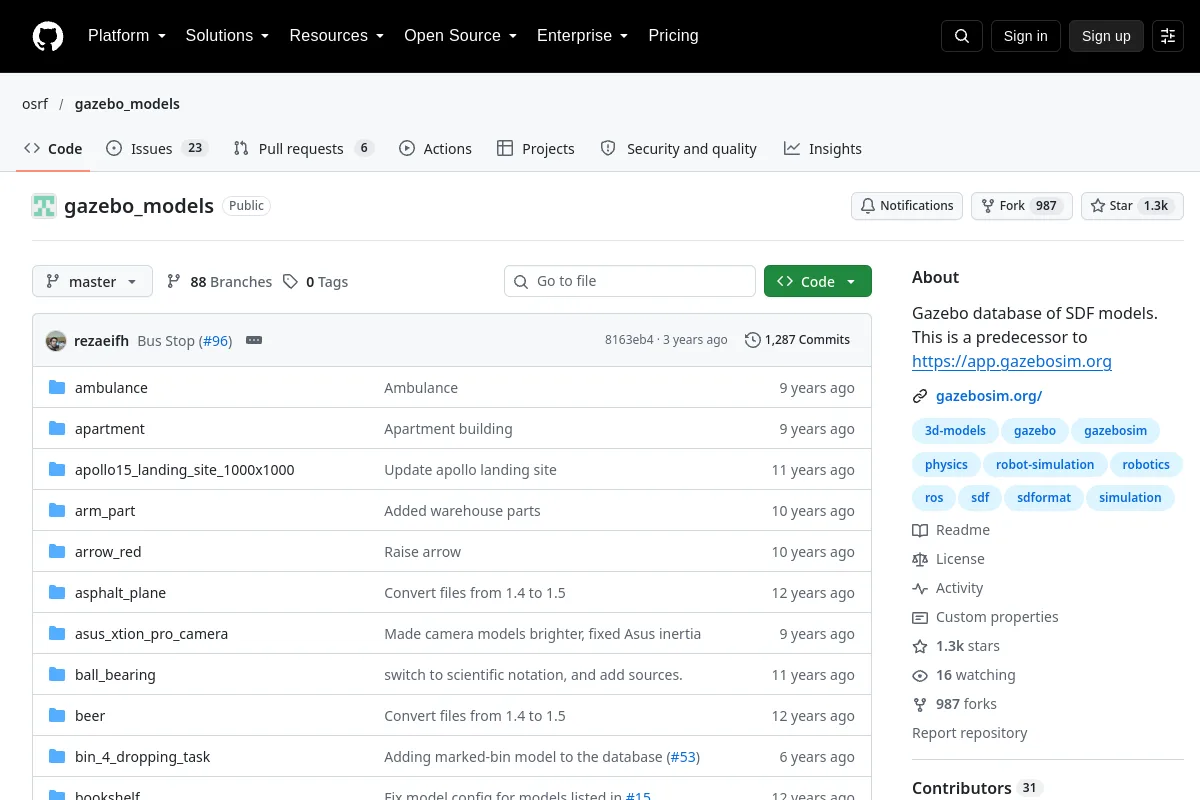 Repository
 Forschung
Gazebo-Datenbank mit SDF-Modellen. Dies ist ein Vorgänger von https://app.gazebosim.org
Szenen- und Objektressourcen Repository
 Forschung
Erweiterung und Aktualisierung von M2DGR: ein neuartiger multimodaler und szenarioübergreifender SLAM-Datensatz für Bodenroboter (ICRA2022 & ICRA2024)
Robotervorführungen Repository
 Forschung
Bubblify ist ein interaktives Tool zum Erstellen sphärischer Approximationen von Robotergeometrien direkt aus den Spezifikationen des Universal Robot Description Format (URDF). Es bietet eine intuitive 3D…
Szenen- und Objektressourcen Repository
 Forschung
AgiBot World stellt Manipulationsplattformressourcen für verkörperte Systemdaten und Lernen bereit.
Robotervorführungen Repository
 Forschung
Ein Multisensor-SLAM-Datensatz mit Schwerpunkt auf Eckfällen für Bodenroboter (ROBIO2023)
Robotervorführungen Repository
 Forschung
Der GrandTour-Datensatz: Ein Datensatz für bebeinte Robotik in freier Wildbahn
Robotervorführungen Repository
 Forschung
(ICRA 2025) Dieses Repository ist der offizielle Code für DiTer++: Diverse Terrain and Multi-modal Dataset for Multi-Robot Navigation in Multi-session Outdoor Environments.
Robotervorführungen Repository
 Forschung
RELLIS-3D: Ein multimodaler Datensatz für die Offroad-Robotik
Robotervorführungen Repository
 Forschung
Unfied-World-Modelle: Kopplung von Video- und Aktionsdiffusion für das Vortraining an großen Roboterdatensätzen
Robotervorführungen Repository
 Forschung
URDF-Robotermodelle, abgeleitet aus den NASA-Projekten Robonaut 2 und Valkyrie.
Szenen- und Objektressourcen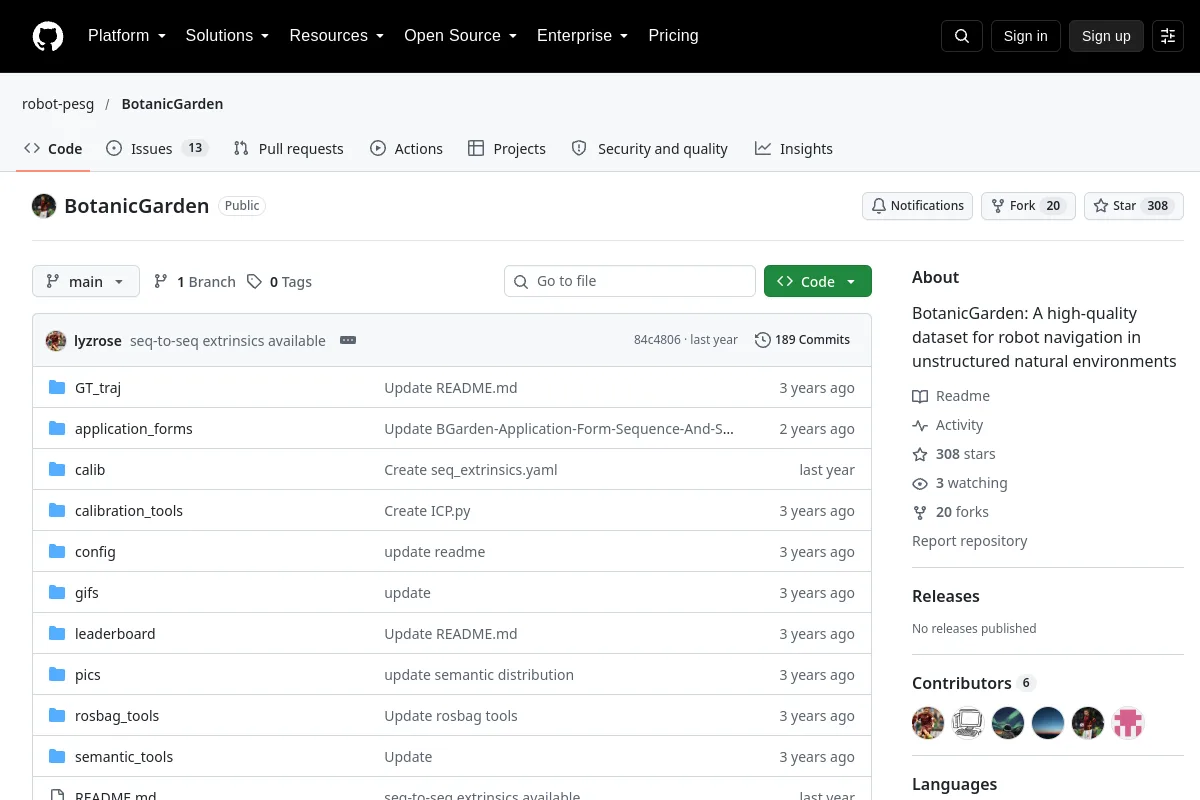 Repository
 Forschung
BotanicGarden: Ein hochwertiger Datensatz für die Roboternavigation in unstrukturierten natürlichen Umgebungen
Robotervorführungen Repository
 Forschung
Ein Datensatz für einen Roboter mit Beinen (Unitree Go1), der Beinkinematik (Gelenk-Encoder und Kontaktsensoren), Imu und Lidar enthält
Robotervorführungen Repository
 Forschung
Sind Sie bereit, Ihr SLAM-System in anspruchsvollen Datensätzen aus extremen Umgebungen zu testen? Probieren Sie es aus! Der Datensatz wird vom Team CoSTAR bereitgestellt, das Multi-Roboter-Systeme in… intensiv getestet hat.
Robotervorführungen Repository
 Forschung
Robotergreifdatensatz für die Multiobjekt-Multigreifbewertung mit RGB-D-Daten. Dieser Datensatz wird mit demselben Protokoll wie der Cornell-Datensatz annotiert und kann als Multi-Objekt-Erweiterung von… verwendet werden.
Robotervorführungen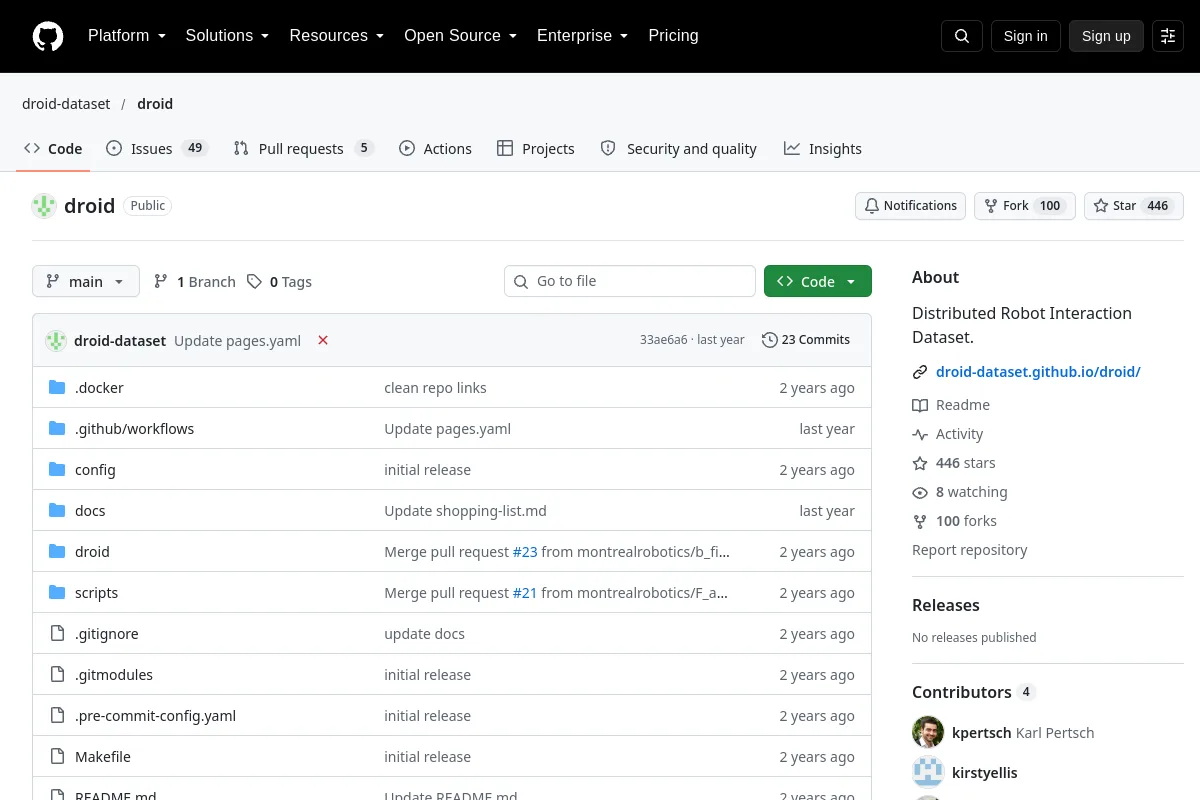 Repository
 Forschung
Das DROID-Repository stellt Einrichtungsressourcen für seine Roboter-Demonstrations-Sammelplattform bereit.
Robotervorführungen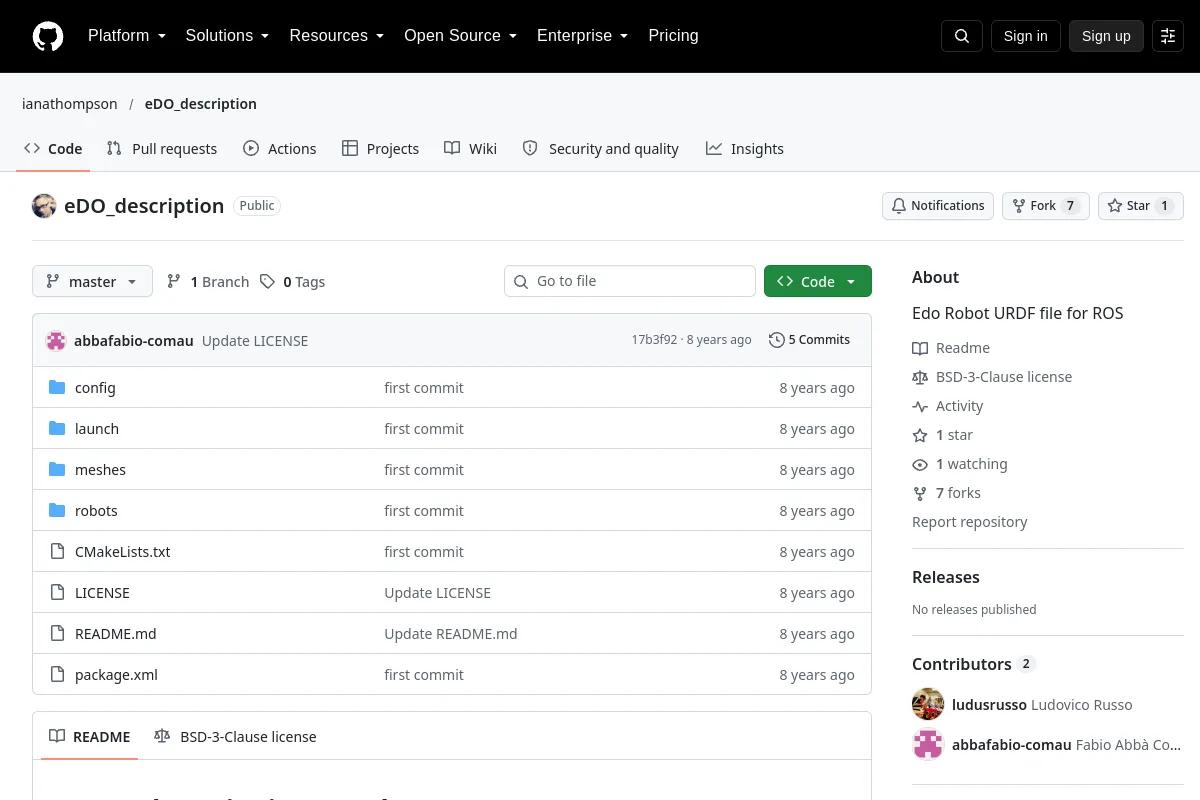 Repository
 Open Source
URDF-Beschreibungspaket für den eDO-Roboter.
Szenen- und ObjektressourcenKennen Sie eine Ressource, die hierher gehört?