 Repository
 Open Source
VINS-Mono · HKUST-Aerial-Robotics
Ein robuster und vielseitiger monokularer visueller Trägheitszustandsschätzer
Navigation & SLAM
Datensätze / Forschung
Ein groß angelegter Indoor-Outdoor-Roboterdatensatz für die Multisensor-Fusionsnavigation und -Kartierung
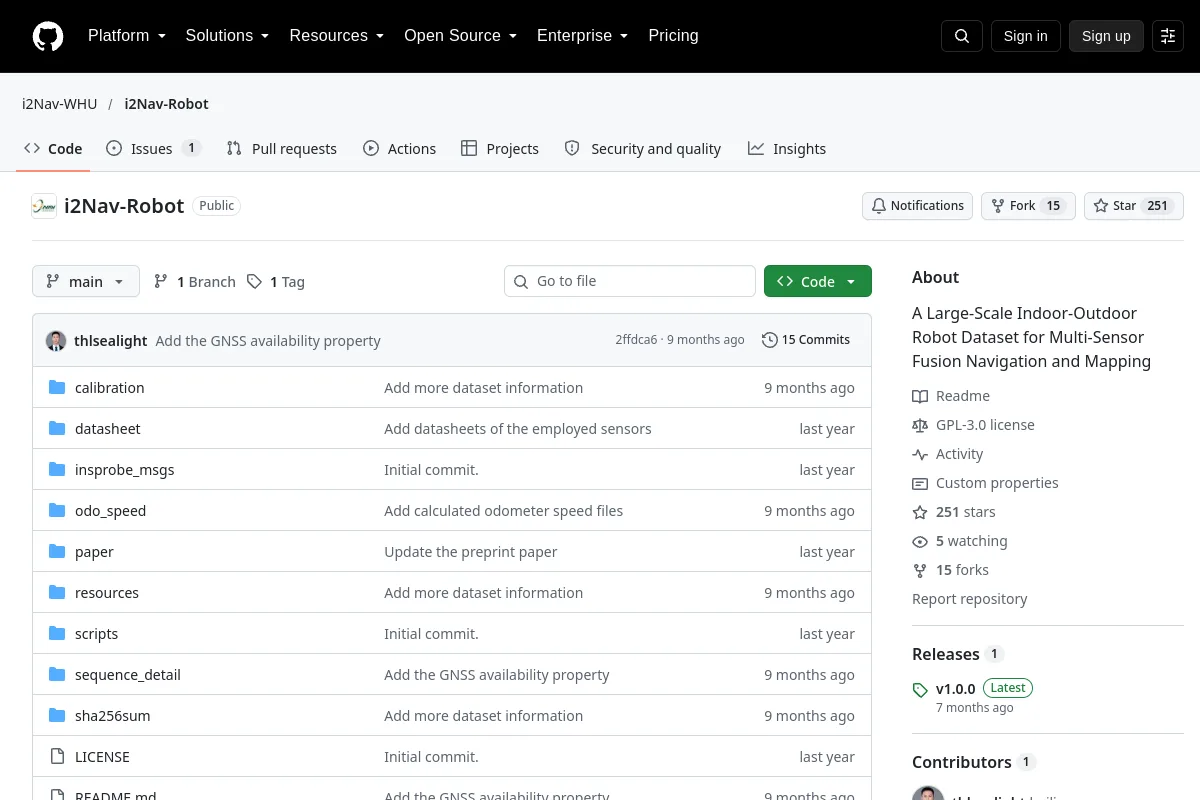
Ein groß angelegter Indoor-Outdoor-Roboterdatensatz für die Multisensor-Fusionsnavigation und -Kartierung
Überprüfen Sie vor der Verwendung die Datenkarte, die Ausführungsform, das Schema, die Erfassungsbedingungen und die datensatzspezifische Lizenz. Der Datenzugriff und die Eignung für einen bestimmten Trainingsaufbau erfordern eine gesonderte Bestätigung.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Ein robuster und vielseitiger monokularer visueller Trägheitszustandsschätzer
Navigation & SLAM Repository
 Open Source
Ein optimierungsbasierter Multisensor-Zustandsschätzer
Navigation & SLAM Repository
 Open Source
LiDAR-Trägheits-Odometrie-Tools zur Zustandsschätzung mobiler Roboter.
Navigation & SLAM Repository
 Open Source
Werkzeuge zur visuellen Trägheitsschätzung für die Robotikforschung.
Navigation & SLAM Repository
 Open Source
Ein optimierungsbasiertes integriertes GNSS/INS-Navigationssystem
Navigation & SLAM Repository
 Open Source
Ein robustes Echtzeit-INS-zentriertes GNSS-Visual-Inertial-Navigationssystem
Navigation & SLAM