 Repositorio
 Investigación
example robot data · Gepetto
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos
Conjuntos de datos / Investigación
Datos de demostración de tareas múltiples para el aprendizaje de la manipulación de robots.
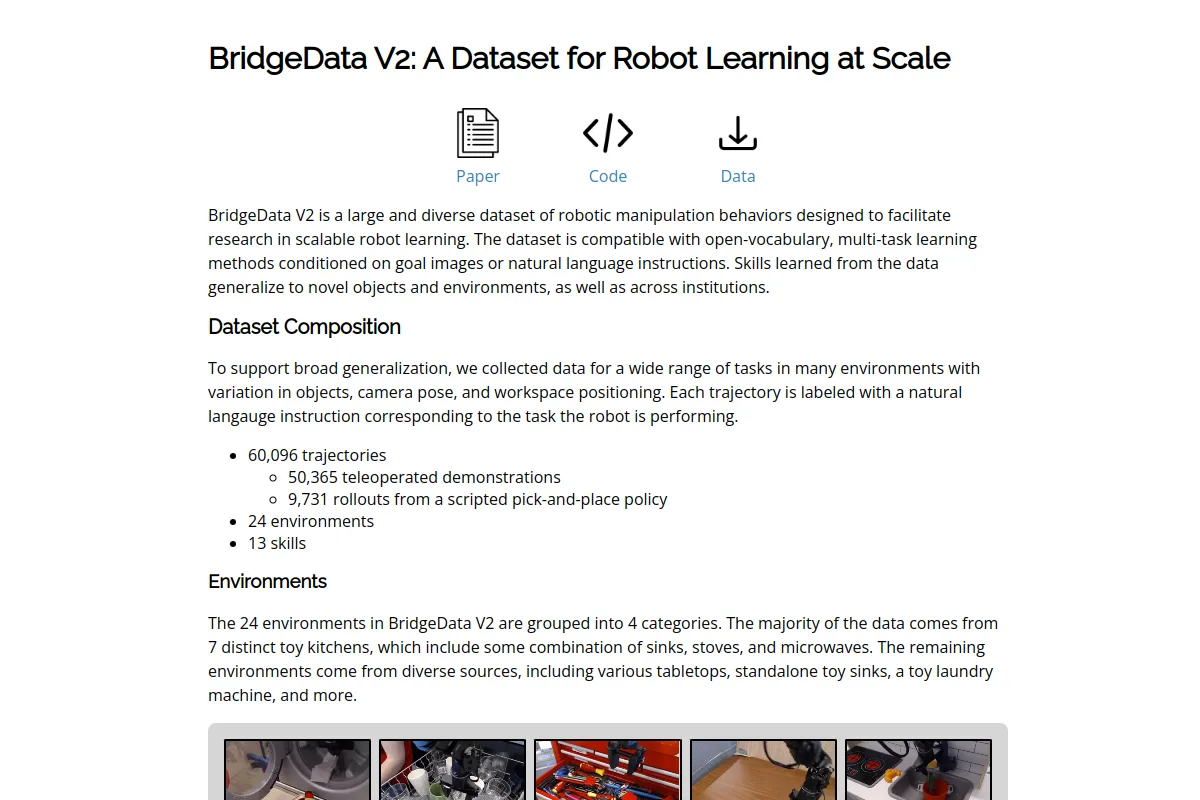
Datos de demostración de tareas múltiples para el aprendizaje de la manipulación de robots.
Inspeccione la cobertura de tareas, las realizaciones de robots, los formatos de observación/acción y las licencias de datos. Verifique las condiciones de recolección y divisiones antes de utilizar demostraciones para capacitación o evaluación.
Siga una ruta de proyecto por etapas con objetivos de aprendizaje, tareas prácticas y comprobaciones de preparación.
Repositorio
Investigación
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos Repositorio
 Investigación
Activos de modelos de robots para experimentos de control y simulación MuJoCo.
Activos de escenas y objetos Repositorio
 Investigación
M2DGR: un conjunto de datos multimodal y multiescenario para robots terrestres (RA-L2021 e ICRA2022)
Demostraciones de robots Repositorio
 Investigación
M3DGR: un conjunto de datos SLAM de múltiples sensores, múltiples escenarios y línea de base masiva para robots terrestres (IROS2025)
Demostraciones de robots Repositorio
 Investigación
Aspiradora de código abierto, modelo One: paquete de descripción del robot ROS2
Activos de escenas y objetos Repositorio
 Investigación
Descripción del robot ROS2 para Proscenic M6 Pro
Activos de escenas y objetos