 Repositorio
 Código abierto
NVIDIA Isaac Lab
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Explore componentes, herramientas y organizaciones relacionadas con la robótica de educación e investigación. La inclusión no certifica la idoneidad para una implementación en particular.
Repositorio
Código abierto
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física Repositorio
 Código abierto
Un simulador 3D para la navegación de agentes incorporados y la investigación de interacciones.
Navegación y SLAM Repositorio
 Investigación
Entornos de manipulación basados en MuJoCo para experimentos de aprendizaje de robots.
Simulación y física Repositorio
 Código abierto
Flujos de trabajo de capacitación y evaluación para agentes incorporados que utilizan Habitat.
Navegación y SLAM Repositorio
 Investigación
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación Repositorio
 Código abierto
Herramientas para aprender políticas de robots a partir de conjuntos de datos de demostración.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un conjunto de referencia para la transferencia de conocimientos en el aprendizaje permanente de robots.
Manipulación Repositorio
 Investigación
Un punto de referencia para la manipulación de largo horizonte condicionada por el lenguaje.
Manipulación Repositorio
 Código abierto
Infraestructura de aprendizaje reforzado para modelos incorporados y políticas robóticas.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un conjunto de tareas para evaluar el aprendizaje de robots con observaciones visuales.
Manipulación Repositorio
 Investigación
Puntos de referencia de manipulación de robots bimanuales y herramientas de generación de datos.
Manipulación Repositorio
 Código abierto
Algoritmos de aprendizaje por refuerzo para el entrenamiento y evaluación de políticas de control.
Marcos de aprendizaje de robots Repositorio
 Investigación
Implementaciones de Python que ilustran algoritmos robóticos y métodos de planificación.
Navegación y SLAM Repositorio
 Código abierto
Entornos de aprendizaje de robots creados en torno a la simulación acelerada MuJoCo.
Simulación y física Repositorio
 Código abierto
Un entorno de aprendizaje y física basado en JAX para la investigación de control.
Simulación y física Repositorio
 Investigación
Recursos de representación visual para el aprendizaje de manipulación robótica.
Modelos de percepción Repositorio
 Investigación
Entornos de simulación para la evaluación de políticas de manipulación.
Evaluación de políticas Sitio web
 Investigación
Herramientas de teleoperación para la recogida de demostraciones de manipulación bimanual.
Software de teleoperación Repositorio
 Código abierto
Infraestructura de aprendizaje robótico que conecta flujos de trabajo de simulación y evaluación.
Simulación y física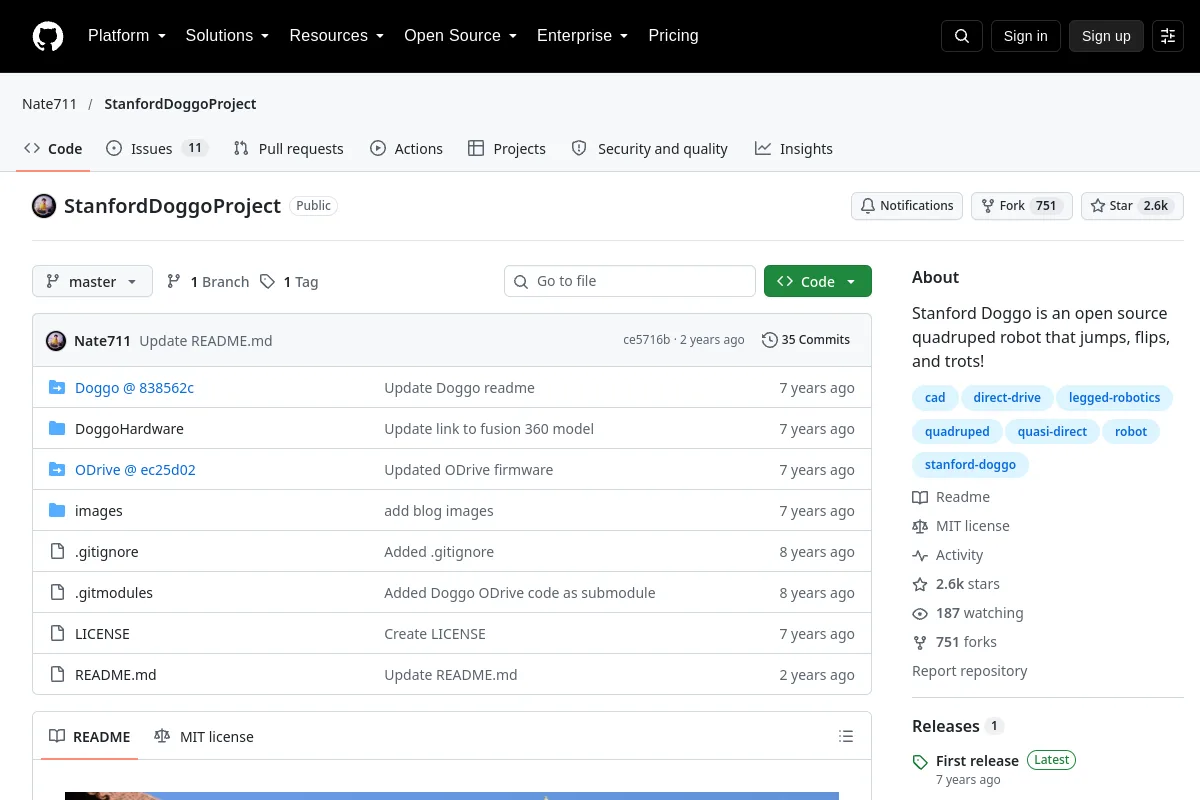 Repositorio
 Investigación
Un proyecto de hardware cuadrúpedo para experimentos de locomoción con patas.
Robots cuadrúpedos Sitio web
 Código abierto
Infraestructura de entrenamiento para locomoción humanoide y transferencia de simulación.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un punto de referencia de manipulación para experimentos de metaaprendizaje y multitarea.
Manipulación Sitio web
 Investigación
Un proyecto de hardware de robot bípedo compacto para constructores.
Robots humanoides y bípedos Repositorio
 Código abierto
Herramientas de retargeting con movimiento manual para teleoperación de robots diestros.
Software de teleoperaciónExplore componentes, herramientas y organizaciones relacionadas con la robótica de educación e investigación. La inclusión no certifica la idoneidad para una implementación en particular.
Los recursos aquí incluyen herramientas, componentes y organizaciones conectadas a esta aplicación. Confirme el uso previsto y los requisitos de integración con cada editor.
¿Conoce algún recurso que pertenezca aquí?