 Förvar
 Forskning
Open3D
3D-databearbetningsverktyg för punktmoln och geometrisk perception.
Perception & geometri
Riktmärken / Forskning
MapEval: Mot ett enhetligt, robust och effektivt SLAM Map Evaluation Framework.
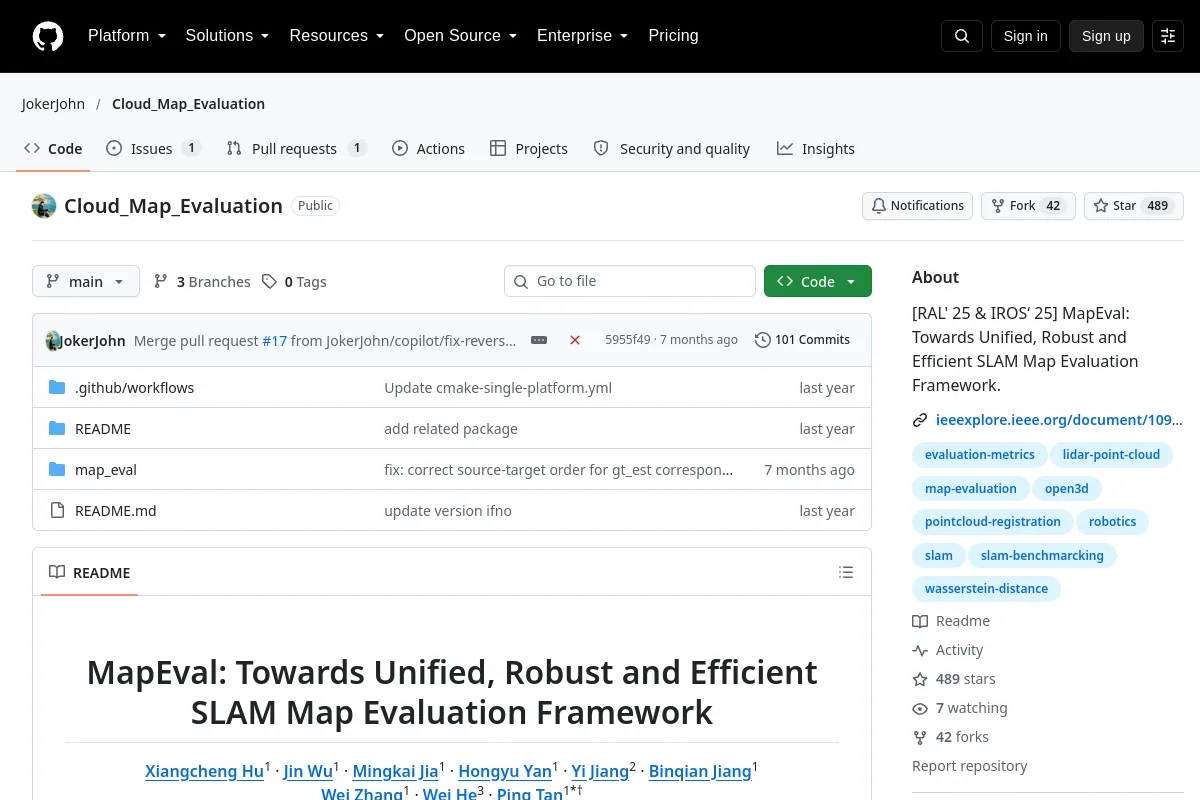
MapEval: Mot ett enhetligt, robust och effektivt SLAM Map Evaluation Framework.
Förlagets syfte: [RAL' 25 & IROS‘ 25] MapEval: Mot ett enhetligt, robust och effektivt SLAM-kartutvärderingsramverk.
Jämför uppgifter, protokoll, datauppsättnings-/miljöversioner och hårdvara innan du tolkar rapporterade resultat. Ett benchmark-förråd är inte en certifiering av ett robotsystem.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
3D-databearbetningsverktyg för punktmoln och geometrisk perception.
Perception & geometri