 Bewaarplaats
 Onderzoek
Open3D
3D-gegevensverwerkingstools voor puntenwolken en geometrische perceptie.
Waarneming & geometrie
Benchmarks / Onderzoek
MapEval: op weg naar een uniform, robuust en efficiënt SLAM Map Evaluation Framework.
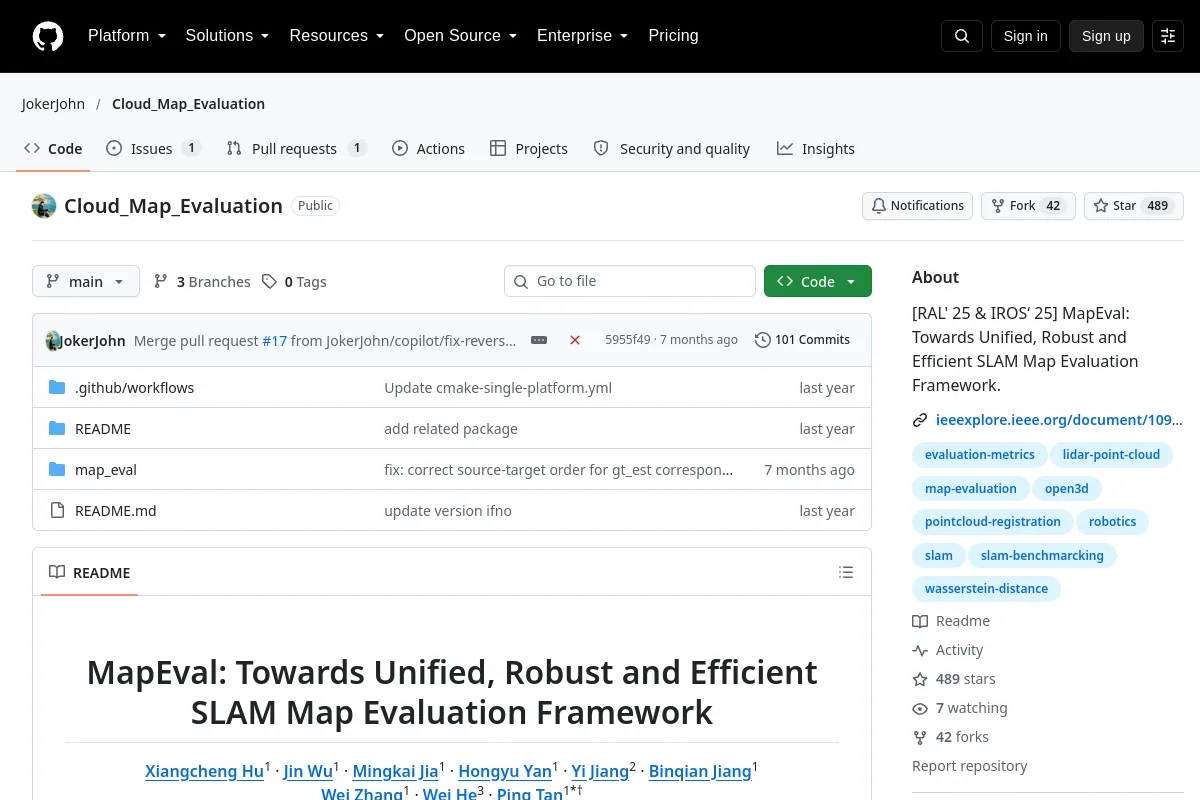
MapEval: op weg naar een uniform, robuust en efficiënt SLAM Map Evaluation Framework.
Doel van de uitgever: [RAL' 25 & IROS' 25] MapEval: Op weg naar een uniform, robuust en efficiënt SLAM Map Evaluation Framework.
Vergelijk taken, protocollen, dataset-/omgevingsversies en hardware voordat u de gerapporteerde resultaten interpreteert. Een benchmarkrepository is geen certificering van een robotsysteem.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
3D-gegevensverwerkingstools voor puntenwolken en geometrische perceptie.
Waarneming & geometrie