 Repositório
Hardware / Pesquisa
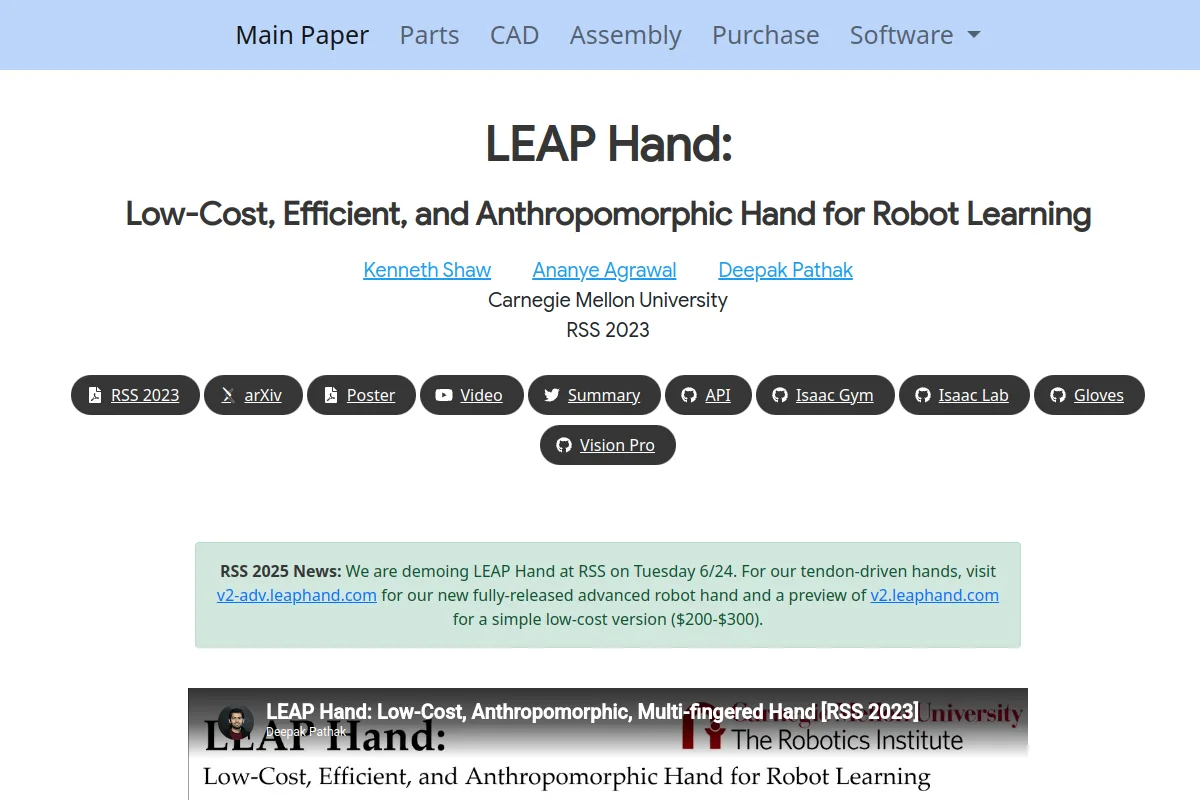
LEAP Hand
Um projeto de mão hábil para pesquisa de manipulação robótica.
Visão geral
Um projeto de mão hábil para pesquisa de manipulação robótica.
Compare espaço de trabalho, carga útil, detecção, interfaces de controle e requisitos de montagem. A disponibilidade de hardware e a abertura de software são propriedades separadas; confirme cada um com o editor.
Navegue pelas categorias deste recurso
Áreas de aplicação
Educação e pesquisa ↗Explore coleções relacionadas
Garras e mãos robóticas ↗Mais em Hardware
Repositório

 Repositório
 Código aberto
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Uma estrutura de robô quadrúpede de código aberto baseada em ESP32 para o desenvolvimento de robôs de quatro patas no estilo Boston Dynamics que são perfeitos para STEM, educação em codificação e robótica, aplicações de robótica IoT…
Hardware DIY e educacional Repositório
 Código aberto
OpenCat-Quadruped-Robot · PetoiCamp
Uma estrutura de robô quadrúpede de código aberto para o desenvolvimento de robôs de quatro patas no estilo Boston Dynamics que são perfeitos para STEM, educação em codificação e robótica, aplicações de robótica IoT, IA aprimorada…
Hardware DIY e educacional Repositório
 Código aberto
popi_project · popi-mkx3
Aqui está tudo o que você precisa saber sobre o POPI, nosso robô quadrúpede de código aberto. Se quiser conferir os vídeos que lançaremos sobre o assunto, você pode dar uma olhada em nosso canal no YouTube.
Hardware DIY e educacional Repositório
 Pesquisa
OpenCat-Old · PetoiCamp
Referência histórica: Um gato robótico programável e altamente manobrável para educação STEM e serviços aprimorados por IA.
Hardware DIY e educacional Repositório
 Pesquisa
open quadruped · adham-elarabawy
open-quadruped é um projeto de robô quadrúpede impresso em 3D com geração de marcha e controle de postura corporal.
Hardware DIY e educacional