 Förvar
 Öppen källkod
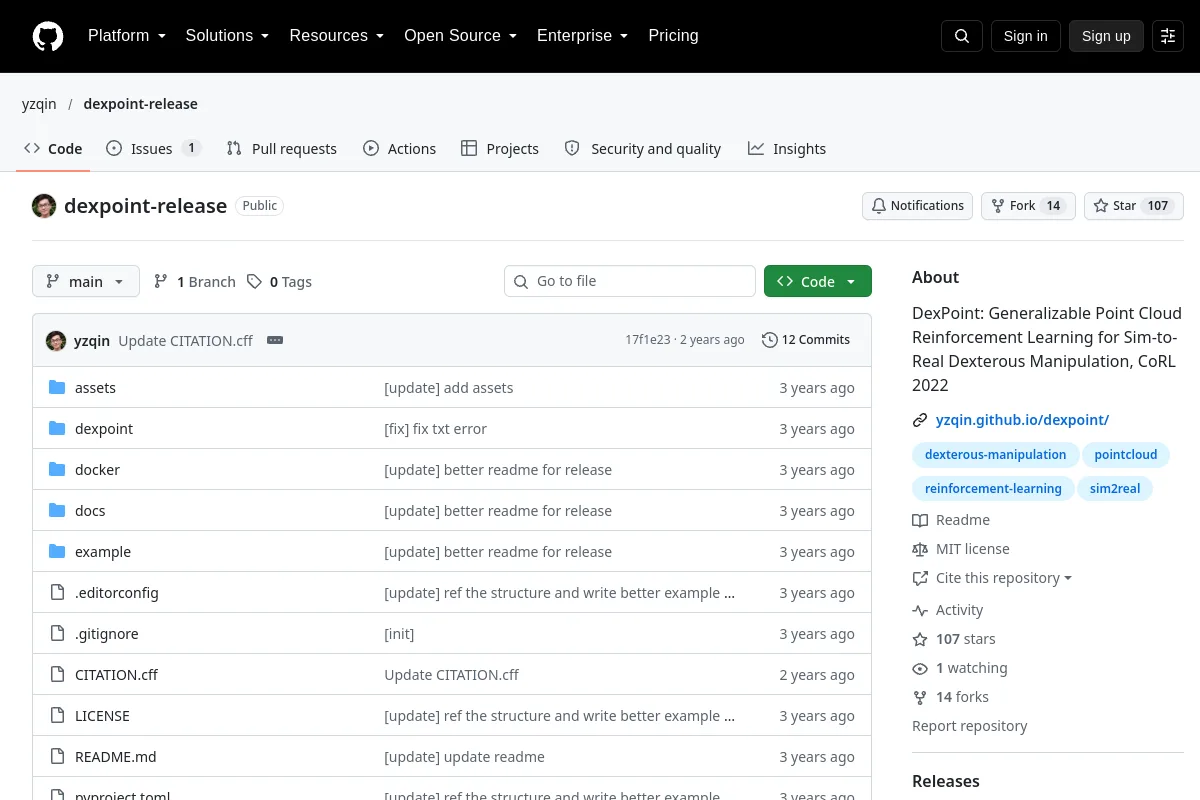
dexpoint-release · yzqin
DexPoint: Generaliserbar Point Cloud Reinforcement Learning för Sim-to-Real Dexterous Manipulation, CoRL 2022
Perception & geometri
Programvara / Öppen källkod
Från en hand till flera händer: Imitationsinlärning för fingerfärdig manipulation från enkelkamera teleoperation, RA-L IROS 2022

Från en hand till flera händer: Imitationsinlärning för fingerfärdig manipulation från enkelkamera teleoperation, RA-L IROS 2022
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
DexPoint: Generaliserbar Point Cloud Reinforcement Learning för Sim-to-Real Dexterous Manipulation, CoRL 2022
Perception & geometri