 Repository

Software / Forschung
andino · Ekumen-OS
Roboterprojekt mit Differenzialantrieb mit ROS 2-Paketen und Montageressourcen.

Übersicht
Roboterprojekt mit Differenzialantrieb mit ROS 2-Paketen und Montageressourcen.
Zusammenfassung des Herausgebers: „Kompatibel mit Open-Source-Diff-Drive-Roboter ROS 2“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Projektinformationen
- Betreuer
- Ekumen-OS
- Primärsprache
- C++
- Repository-Code-Lizenz
- Nicht angegeben
- Modellgewichtslizenz
- Nicht aufgezeichnet
- Datensatzlizenz
- Nicht aufgezeichnet
- Hardware-Design-Lizenz
- Nicht aufgezeichnet
- Wartung
- Nicht in den zuletzt erfassten Metadaten archiviert
- Letzter beobachteter Repository-Push
- 2026-10-04
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Dokumentationsabschnitte
- :books: Package Summary
- :paperclips: Related projects
- :bustsinsilhouette: Community
- :pick: Robot Assembly
- :mechanicalarm: Installation
- Platforms
Durchsuchen Sie die Kategorien dieser Ressource
Entdecken Sie verwandte Sammlungen
Durchsuchen Software →Mehr drin Software
Repository

 Repository
 Forschung
Linorobot
Entwicklungsressourcen für mobile Roboter für ROS 2-basierte Plattformen.
Mobile Roboter und Rover Repository
 Open Source
diffbot · ros-mobile-robots
DiffBot ist ein autonomer 2WD-Roboter mit Differenzialantrieb, der ROS Noetic auf einem Raspberry Pi 4 B verwendet. Mit seinem SLAMTEC Lidar und der ROS Control-Hardwareschnittstelle ist er in der Lage, in einem… zu navigieren.
Navigation & SLAM Repository
 Forschung
lichtblick · lichtblick-suite
Lichtblick ist ein integriertes Visualisierungs- und Diagnosetool für die Robotik, verfügbar in Ihrem Browser oder als Desktop-App unter Linux, Windows und macOS.
Visualisierungs- und Datentools Repository
 Forschung
robotics_essentials_ros2 · henki-robotics
Erlernen Sie die Grundlagen der Robotik durch praktische Erfahrungen mit ROS 2 und der Gazebo-Simulation.
Simulation & Physik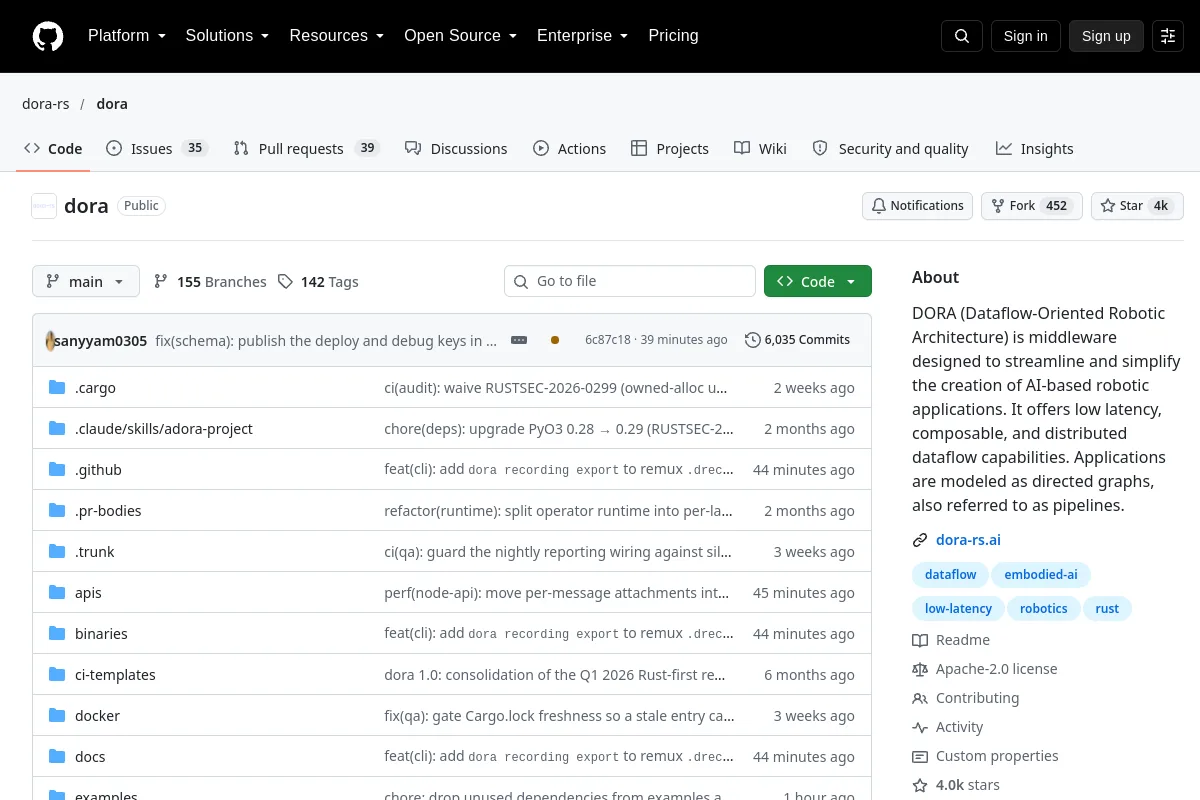 Repository
 Open Source
Dora
Eine Datenflusslaufzeit für robotische Wahrnehmungs- und Steuerungspipelines.
Middleware und Kommunikation