 Deposito
 Fonte aperta
Webots · cyberbotics
Codice sorgente per il simulatore di robot Webots.
Percezione e geometria
Software / Ricerca
Progetto di robot a guida differenziale con pacchetti ROS 2 e risorse di assemblaggio.

Progetto di robot a guida differenziale con pacchetti ROS 2 e risorse di assemblaggio.
Riepilogo editore: "Compatibile con robot differenziale open source ROS 2"
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Codice sorgente per il simulatore di robot Webots.
Percezione e geometria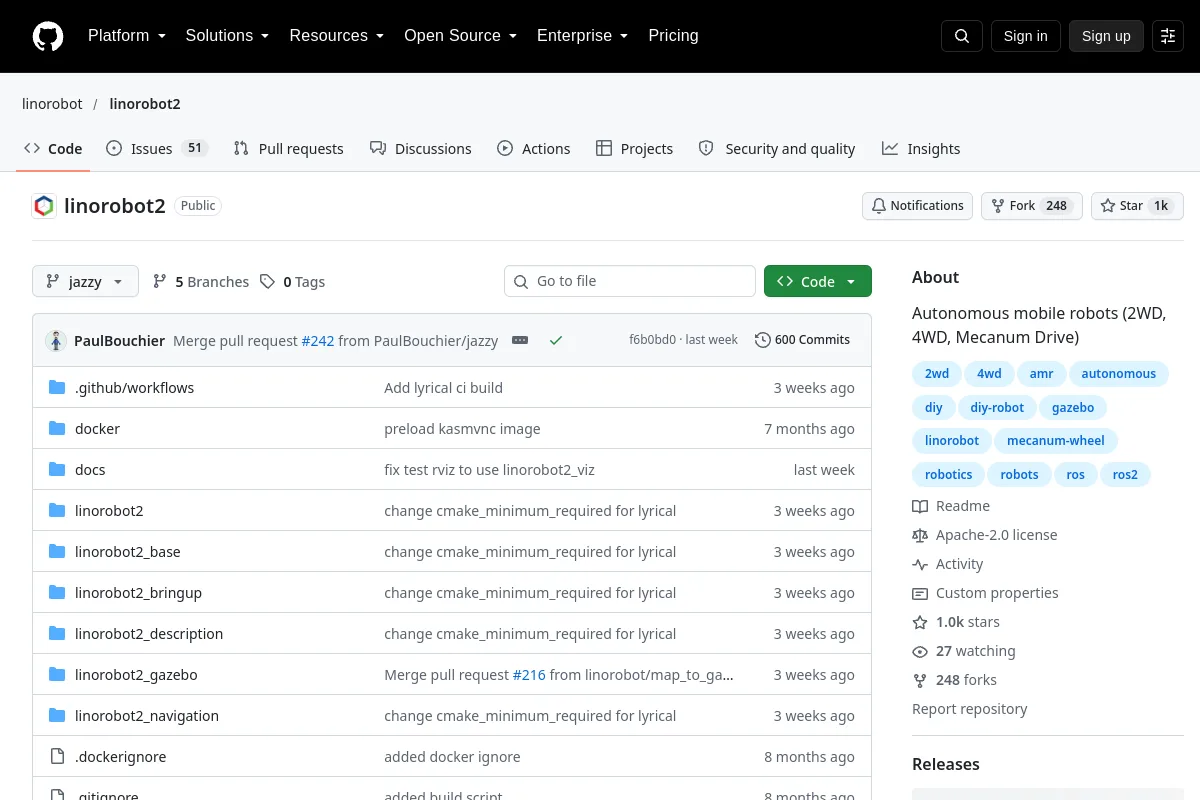 Deposito
 Ricerca
Risorse per lo sviluppo di robot mobili per piattaforme basate su ROS 2.
Robot mobili e rover Deposito
 Fonte aperta
DiffBot è un robot autonomo a guida differenziale 2wd che utilizza ROS Noetic su un Raspberry Pi 4 B. Con il suo SLAMTEC Lidar e l'interfaccia hardware ROS Control è in grado di navigare in un...
Navigazione e SLAM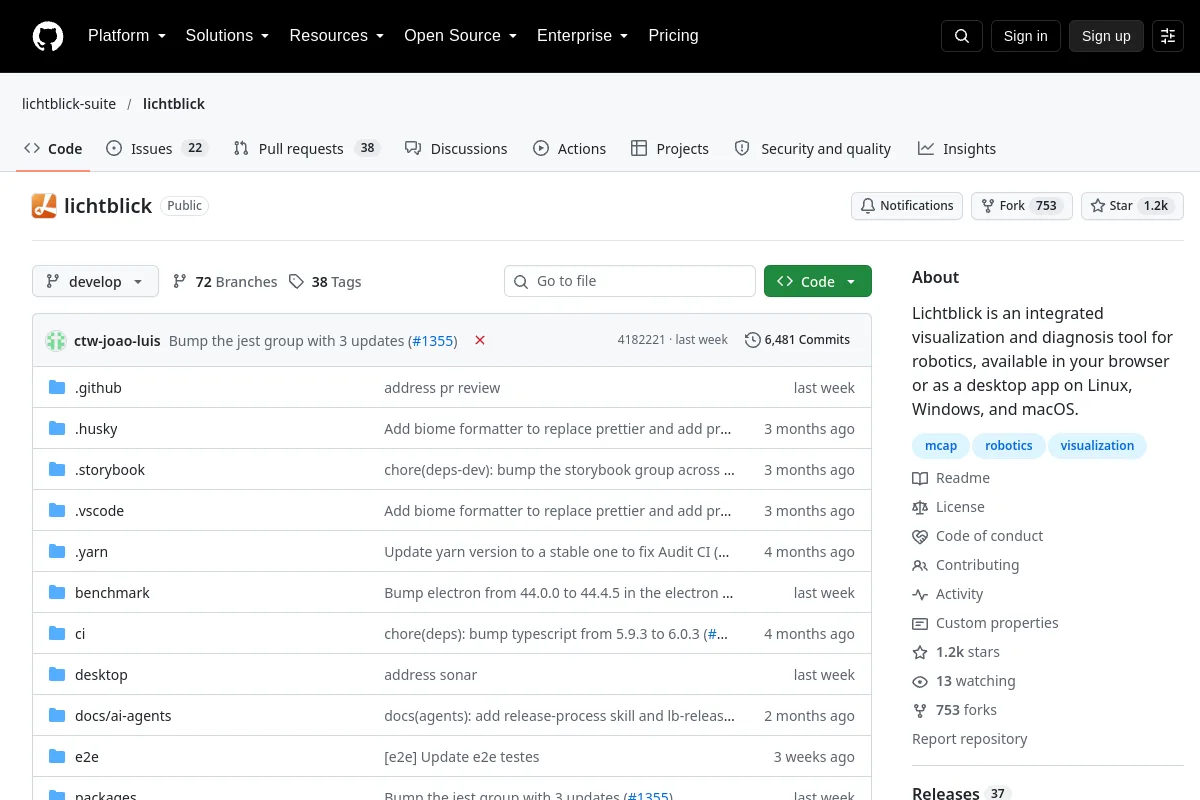 Deposito
 Ricerca
Lichtblick è uno strumento integrato di visualizzazione e diagnosi per la robotica, disponibile nel tuo browser o come app desktop su Linux, Windows e macOS.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Apprendi le basi della robotica attraverso l'esperienza pratica utilizzando ROS 2 e la simulazione Gazebo.
Simulazione e fisica Deposito
 Fonte aperta
Un runtime di flusso di dati per condutture di percezione e controllo robotici.
Middleware e comunicazione