 Repozytorium
 Otwarte źródło
yourdfpy · clemense
Parser Pythona URDF z obsługą wizualizacji.
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Znajdź narzędzia do kinematyki, dynamiki, generowania trajektorii i planowania ruchu.
Repozytorium
Otwarte źródło
Parser Pythona URDF z obsługą wizualizacji.
Planowanie i kontrola ruchu Repozytorium
 Badania
Projekt robota z napędem różnicowym z pakietami ROS 2 i zasobami montażowymi.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Narzędzia do wykorzystania symetrii morfologicznych w robotyce
Planowanie i kontrola ruchu Repozytorium
 Badania
Biblioteka C++ dla algorytmów dynamiki ciała sztywnego.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka Pythona dla kinematyki odwrotnej.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Symulator pojazdu i robota mobilnego z interfejsami API C++ i Python.
Planowanie i kontrola ruchu Repozytorium
 Badania
Środowisko do opracowywania i testowania algorytmów planowania ruchu robotów.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka dynamiki odwrotnej w przestrzeni zadaniowej zbudowana na Pinokio.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka dynamiki wieloczłonowej C++ dla przegubowych układów mechanicznych i biomechanicznych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Model generatywny dla zadań Unified Motion Planning
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Struktura robota na nogach do kontroli predykcyjnej, kontroli całego ciała i szacowania stanu.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Sterownik ODrive dla ros2_control.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Narzędzia do przyspieszonego generowania ruchu do manipulacji robotami.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka do modelowania dynamiki układu ciała sztywnego.
Planowanie i kontrola ruchu Repozytorium
 Badania
Zestaw narzędzi do optymalizacji i symulacji robotów.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
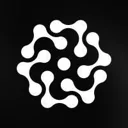
Biblioteka dynamiki wielociałowej dla robotów swobodnie pływających.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
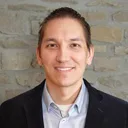
Zestaw narzędzi do planowania lokomocji i manipulacji robota.
Planowanie i kontrola ruchu Repozytorium
 Badania
Oprogramowanie do symulacji dynamiki wieloobiektowej.
Planowanie i kontrola ruchu Repozytorium
 Badania
Implementacje Julii algorytmów dynamiki i kinematyki ciała sztywnego.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Różniczkowe modele manipulatorów robotów do uczenia się dynamiki i sterowania.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Różniczkowy silnik fizyki do robotyki, uczenia się i sterowania.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Kod i dokumentacja dwunożnego robota Spryped.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Oficjalna realizacja „AdaPT: w kierunku profesjonalnych stylów tenisowych dla robotów humanoidalnych z adaptacyjnym planowaniem i śledzeniem ruchu”.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Wdrożenie autonomicznego robota mobilnego z systemami segmentacji semantycznej, detekcji obiektów, planowania ruchu i sterowania
Planowanie i kontrola ruchuUWAGI DO WYBORU
Sprawdź modele robotów, reprezentacje kolizji, interfejsy czasowe i sterujące. Wykonalna ścieżka geometryczna nadal wymaga dynamicznej weryfikacji na poziomie sprzętowym przed wykonaniem.
Znasz zasób, który tu pasuje?