 Référentiel
 Source ouverte
yourdfpy · clemense
Un analyseur Python URDF avec prise en charge de la visualisation.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Retrouvez des outils de cinématique, de dynamique, de génération de trajectoire et de planification de mouvement.
Référentiel
Source ouverte
Un analyseur Python URDF avec prise en charge de la visualisation.
Planification et contrôle des mouvements Référentiel
 Recherche
Projet de robot à entraînement différentiel avec packages ROS 2 et ressources d'assemblage.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Outils pour exploiter les symétries morphologiques en robotique
Planification et contrôle des mouvements Référentiel
 Recherche
Bibliothèque C++ pour les algorithmes de dynamique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque Python pour la cinématique inverse.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Simulateur de véhicules et de robots mobiles avec API C++ et Python.
Planification et contrôle des mouvements Référentiel
 Recherche
Environnement de développement et de test d'algorithmes de planification de mouvements de robots.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque de dynamique inverse de l'espace de tâches construite sur Pinocchio.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque de dynamique multicorps C++ pour systèmes mécaniques et biomécaniques articulés.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Modèle génératif pour les tâches de planification de mouvement unifiée
Planification et contrôle des mouvements Référentiel
 Source ouverte
Cadre de robot à pattes pour le contrôle prédictif, le contrôle de l'ensemble du corps et l'estimation de l'état.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Pilote ODrive pour ros2_control.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Outils de génération de mouvements accélérés pour la manipulation de robots.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque de modélisation de la dynamique des systèmes de corps rigides.
Planification et contrôle des mouvements Référentiel
 Recherche
Une boîte à outils pour l’optimisation et la simulation des robots.
Planification et contrôle des mouvements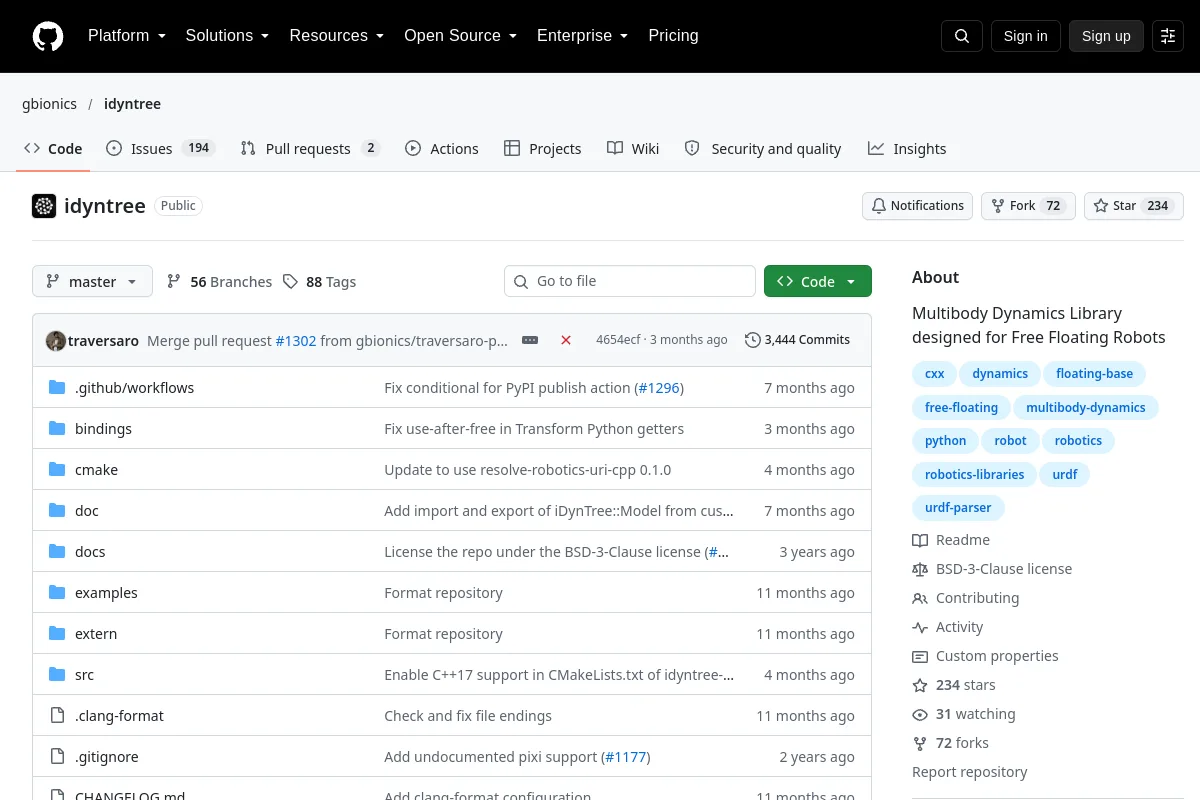 Référentiel
 Source ouverte
Bibliothèque de dynamique multicorps pour robots flottants.
Planification et contrôle des mouvements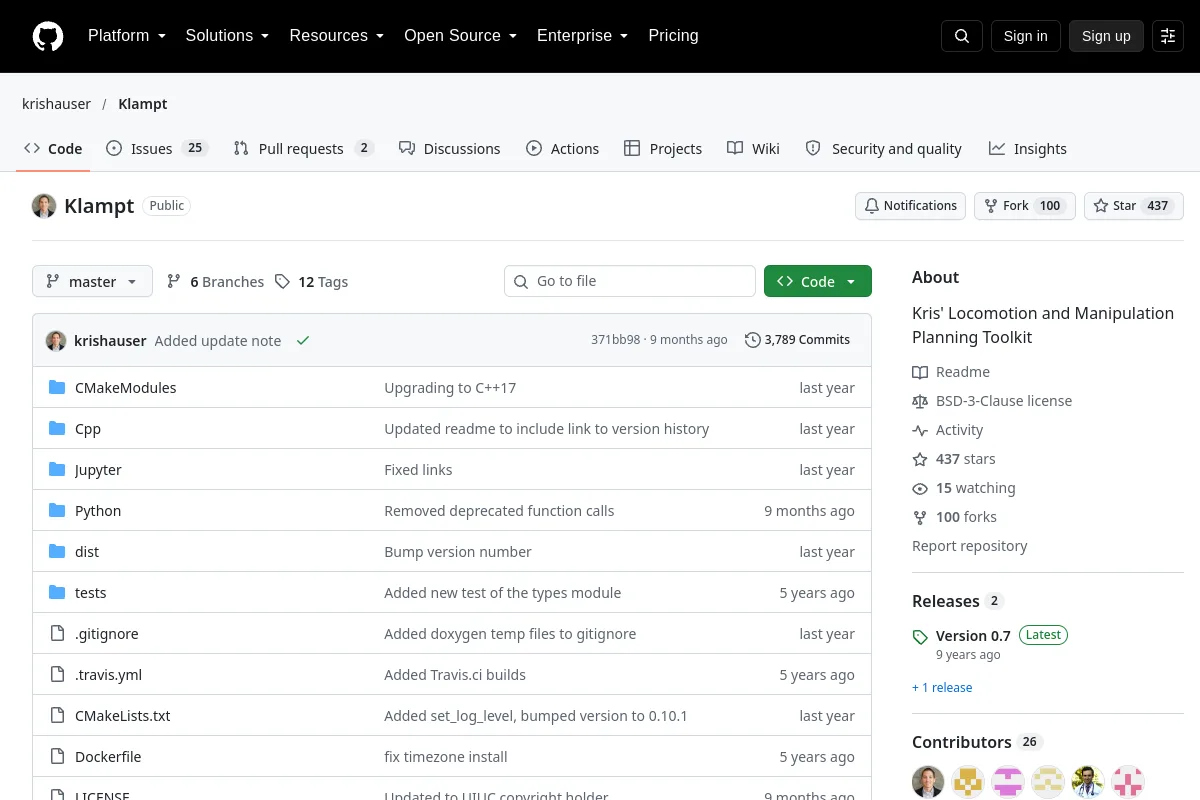 Référentiel
 Source ouverte
Boîte à outils pour la planification de la locomotion et de la manipulation des robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Logiciel de simulation de dynamique multicorps.
Planification et contrôle des mouvements Référentiel
 Recherche
Implémentations Julia d'algorithmes de dynamique et de cinématique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Modèles de robots manipulateurs différenciables pour l'apprentissage de la dynamique et du contrôle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Moteur physique différenciable pour la robotique, l'apprentissage et le contrôle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Code et documentation du robot bipède Spryped.
Planification et contrôle des mouvements Référentiel
 Source ouverte
La mise en œuvre officielle de « AdaPT : vers des styles de tennis professionnels pour les robots humanoïdes avec planification et suivi de mouvements adaptatifs ».
Planification et contrôle des mouvements Référentiel
 Source ouverte
Implémentation d'un robot mobile autonome avec des systèmes de segmentation sémantique, de détection d'objets, de planification de mouvements et de contrôle
Planification et contrôle des mouvementsNOTES DE SÉLECTION
Vérifiez les modèles de robots, les représentations de collisions, les interfaces de synchronisation et de contrôle. Un chemin géométrique réalisable nécessite toujours une validation dynamique et matérielle avant son exécution.
Connaissez-vous une ressource qui a sa place ici ?