 Repositorio
 Código abierto
SimpleNav · OpenBMB
SimpleNav: un marco simple, unificado, reproducible y extensible para la investigación de VLA de navegación.
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
SimpleNav: un marco simple, unificado, reproducible y extensible para la investigación de VLA de navegación.
Navegación y SLAM Repositorio
 Código abierto
Un resumen universal de los simuladores de robótica actuales.
Simulación y física Repositorio
 Código abierto
ROS/ ROS 2 Simulador de cuadricóptero mirador.
Simulación y física Repositorio
 Investigación
 sobre el encadenamiento de habilidades para la manipulación de robots a largo plazo.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Agent Skills para productos NVIDIA: instálelo en Claude Code, Codex y otros agentes de codificación para ejecutar flujos de trabajo de IA física, robótica, simulación, CUDA y RAG de principio a fin.
Simulación y física Repositorio
 Investigación
Código de investigación para el aprendizaje por refuerzo basado en modelos basado en habilidades.
Marcos de aprendizaje de robots Repositorio
 Investigación
La aplicación SLAM recopila recursos de instalación y prueba para sistemas LiDAR y SLAM visual-inercial.
Navegación y SLAM Repositorio
 Repositorio
 Investigación
slamplay es una colección de poderosas herramientas para comenzar a jugar y experimentar con SLAM en C++
Navegación y SLAM Repositorio
 Código abierto
Una biblioteca de máquinas de estado de comportamiento, asincrónicas y controladas por eventos para aplicaciones ROS2 (sistema operativo robótico) escritas en C++
Middleware y comunicación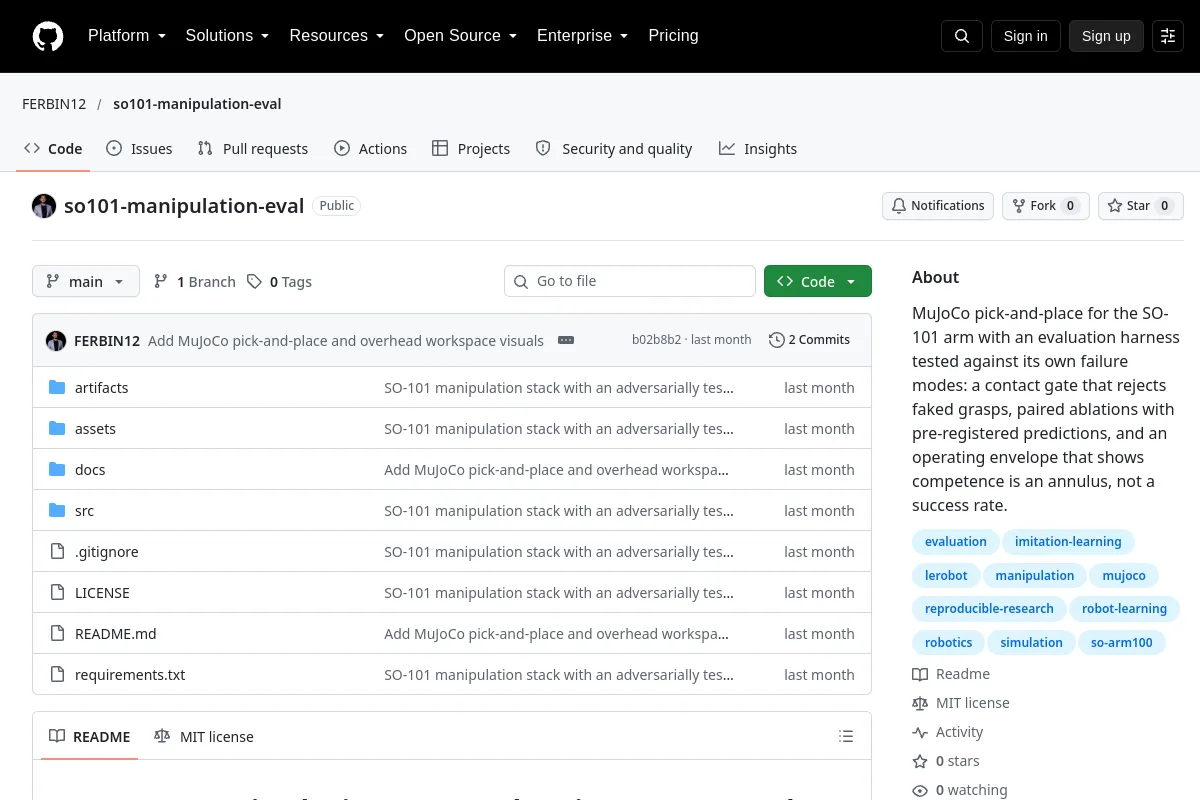 Repositorio
 Código abierto
MuJoCo Arnés de evaluación pick-and-place para el brazo SO-101.
Simulación y física Repositorio
 Investigación
Notas de reproducción de PPO y clonación de comportamiento SO-101 y flujos de trabajo de evaluación.
Simulación y física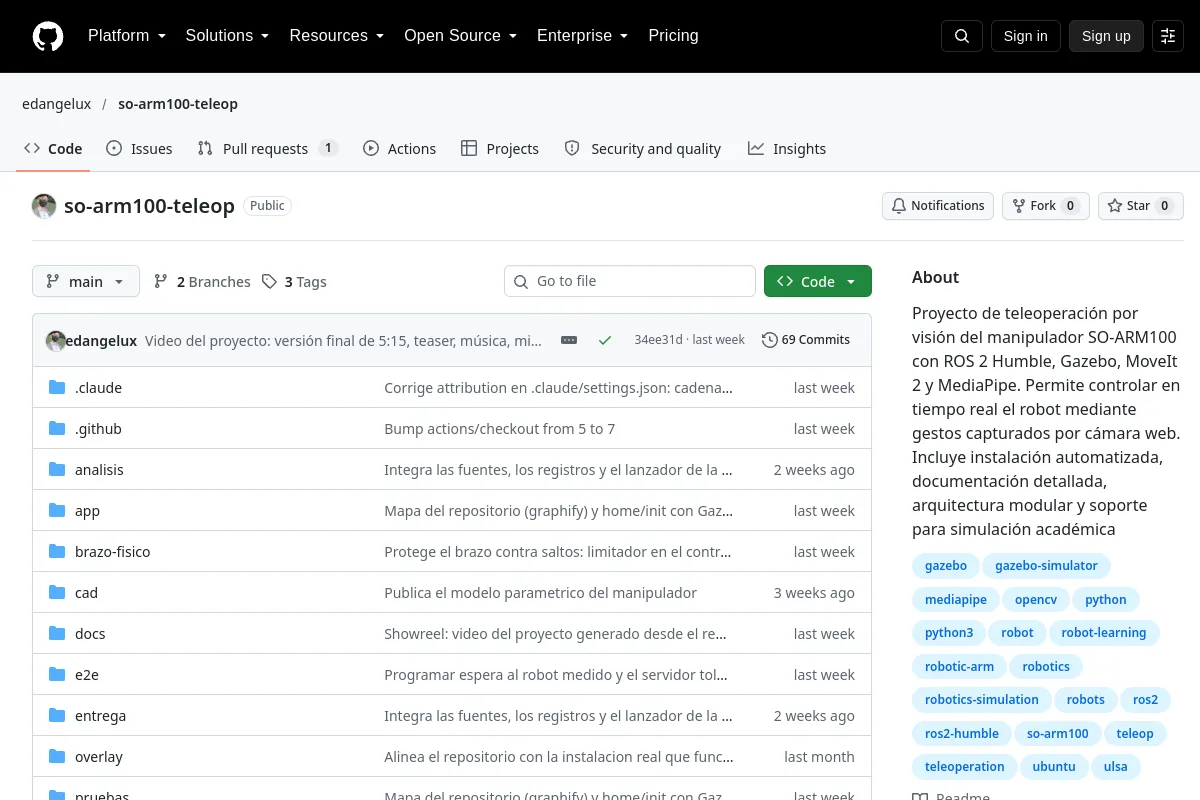 Repositorio
 Código abierto
Proyecto de teleoperación basada en visión para el manipulador SO-ARM100.
Software de teleoperación Repositorio
 Código abierto
Implementación oficial de "SocialNav: Capacitación de un modelo básico inspirado en el ser humano para una navegación incorporada socialmente consciente"
Navegación y SLAM Repositorio
 Investigación
SoRoSim: una caja de herramientas de MATLAB para robots híbridos rígidos y blandos
Simulación y física Repositorio
 Investigación
Modelo de generación de vídeo disperso para navegación incorporada condicionado a una guía de lenguaje flexible, verificación 100% en el mundo real
Navegación y SLAM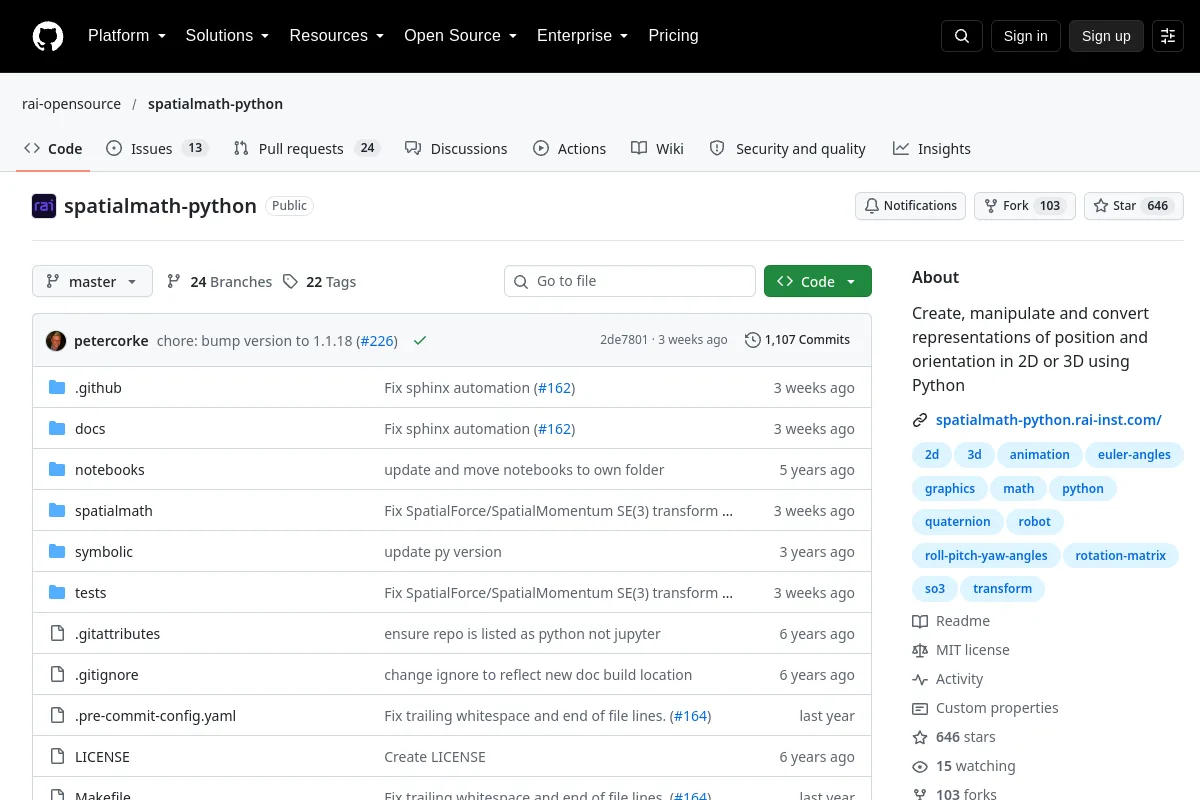 Repositorio
 Código abierto
Herramientas Python para representaciones de posición y orientación 2D y 3D.
Marcos de aprendizaje de robots Repositorio
 Código abierto
SplaTAM: Splat, rastrea y mapea gaussianos 3D para RGB-D SLAM denso (CVPR 2024)
Navegación y SLAM Repositorio
 Investigación
SPOC: imitar los caminos más cortos en la simulación permite una navegación y manipulación efectivas en el mundo real
Navegación y SLAM Repositorio
 Código abierto
Mi opinión sobre el robot cuadrúpedo Spot Micro. Está construido alrededor de un microcontrolador de leva ESP32 y utiliza una aplicación esbelta para controlarlo.
Planificación y control de movimiento Repositorio
 Código abierto
Dinámica y modulación de la marcha aleatoria de dominio con curvas de Bézier para locomoción de piernas de Sim a Real.
Marcos de aprendizaje de robots Repositorio
 Investigación
Marco de SLAM relativo que utiliza ajuste de paquete disperso; Los mantenedores recomiendan MOLA para trabajos más nuevos.
Navegación y SLAM Repositorio
 Código abierto
Solucionador analítico de cinemática inversa para brazos robóticos giratorios de seis y siete ejes.
Planificación y control de movimiento Repositorio
 Investigación
Simule un vehículo de dirección Ackermann simple en Gazebo usando ros_control.
Simulación y física¿Conoce algún recurso que pertenezca aquí?
