Repositorio
awesome robo ttt · asimfish
Awesome Robo TTT recopila artículos, notas y traducciones sobre capacitación en el momento de los exámenes y adaptación a las políticas de robots.
Estándares y colecciones de referenciaEL DIRECTORIO DE IA INCORPORADO
Explore laboratorios de robótica, materiales de aprendizaje, documentación oficial y referencias.
Repositorio
Awesome Robo TTT recopila artículos, notas y traducciones sobre capacitación en el momento de los exámenes y adaptación a las políticas de robots.
Estándares y colecciones de referencia
Repositorio
Una colección de artículos, códigos y charlas de aprendizaje por imitación visual/aprendizaje por imitación a partir de vídeo para robótica.
Estándares y colecciones de referencia
Repositorio
Awesome ROS2 es una colección archivada de recursos de ROS 2.
Estándares y colecciones de referencia
Repositorio
😎 Una lista seleccionada de increíbles recursos de estudio de robots móviles basados en ROS (incluidos SLAM, odometría y navegación, manipulación)
Estándares y colecciones de referencia
Repositorio
Una lista seleccionada de recursos SLAM
Estándares y colecciones de referencia
Repositorio
Una lista seleccionada y fácil de aprender de recursos de investigación de sensores táctiles para la manipulación robótica: artículos, conjuntos de datos, puntos de referencia, plataformas de simulación y marcos, que cubren la integración de...
Estándares y colecciones de referencia
Repositorio
Awesome URDF recopila bibliotecas, herramientas y recursos de formato de descripción de robot unificado.
Estándares y colecciones de referencia
Repositorio
Awesome Vacuum recopila hardware y software para construir y controlar aspiradoras robóticas.
Estándares y colecciones de referencia
Repositorio
Discutir sobre VIO en el grupo PaoPaoRobot
Estándares y colecciones de referencia
Repositorio
Awesome VLA proporciona una guía bilingüe sobre modelos, conjuntos de datos, puntos de referencia y herramientas de VLA.
Estándares y colecciones de referencia
Repositorio
Awesome VLA Data Collection Synthesis Curation recopila métodos y recursos para preparar datos de robots VLA.
Estándares y colecciones de referencia
Repositorio
Awesome VLA RL organiza investigaciones que combinan modelos de visión, lenguaje y acción y aprendizaje por refuerzo.
Estándares y colecciones de referencia
Repositorio
Awesome VLA Study proporciona una ruta de lectura estructurada a través de los fundamentos de VLA, modelos de robots y métodos de capacitación.
Estándares y colecciones de referencia
Repositorio
El impresionante VLA basado en VLM para manipulación robótica recopila modelos VLA creados en grandes modelos de visión y lenguaje.
Estándares y colecciones de referencia
Repositorio
Awesome World Models de DifractAI recopila investigaciones de modelos mundiales para IA incorporada.
Estándares y colecciones de referencia
Repositorio
Impresionante modelo mundial para artículos de robótica
Estándares y colecciones de referencia
Repositorio
Awesome World Models de Knightnemo recopila investigaciones sobre modelado mundial y recursos introductorios.
Estándares y colecciones de referencia
Sitio web
Una comunidad de investigación que abarca IA, aprendizaje robótico y sistemas inteligentes.
laboratorios academicos
Sitio web
Un laboratorio académico que estudia el aprendizaje, la interacción y el control robóticos.
laboratorios academicos
Repositorio
Bumperbot es un robot autónomo impreso en 3D de código abierto impulsado por ROS 2. Su diseño simple y bajo costo la convierten en una excelente plataforma de aprendizaje, presentada en "Self Driving and ROS 2 - Learn…
Cursos y documentación
Repositorio
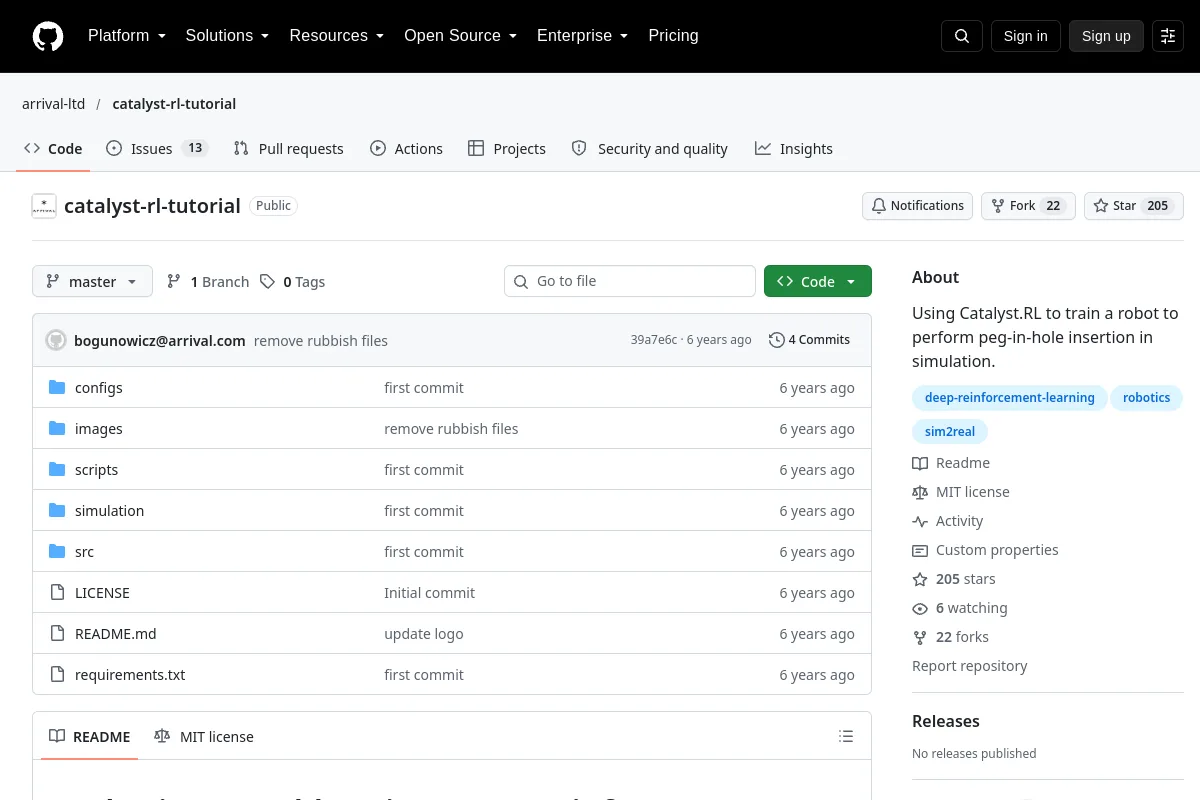
Uso de Catalyst.RL para entrenar a un robot para que realice la inserción de clavijas en el orificio en una simulación.
Cursos y documentación
Sitio web
Un instituto de investigación que cubre la percepción, autonomía y manipulación robótica.
Institutos de investigación
Repositorio
✨ Más de 200 artículos sobre robótica de CoRL 2025, con TLDR, páginas de proyectos, código y más
Cursos y documentación
Repositorio
Este repositorio proporciona tutoriales para el aprendizaje por refuerzo y el aprendizaje por imitación utilizando robots ROBOTIS y admite la funcionalidad Sim2Real para implementar las políticas aprendidas en robots reales.
Cursos y documentación¿Conoce algún recurso que pertenezca aquí?