 Repositorio
 Investigación
GraspVLA · PKU-EPIC
GraspVLA proporciona investigación de modelos de comprensión previamente entrenados con datos de acción sintéticos.
Visión-lenguaje-acción
Investigación y aprendizaje / Investigación
✨ Más de 200 artículos sobre robótica de CoRL 2025, con TLDR, páginas de proyectos, código y más
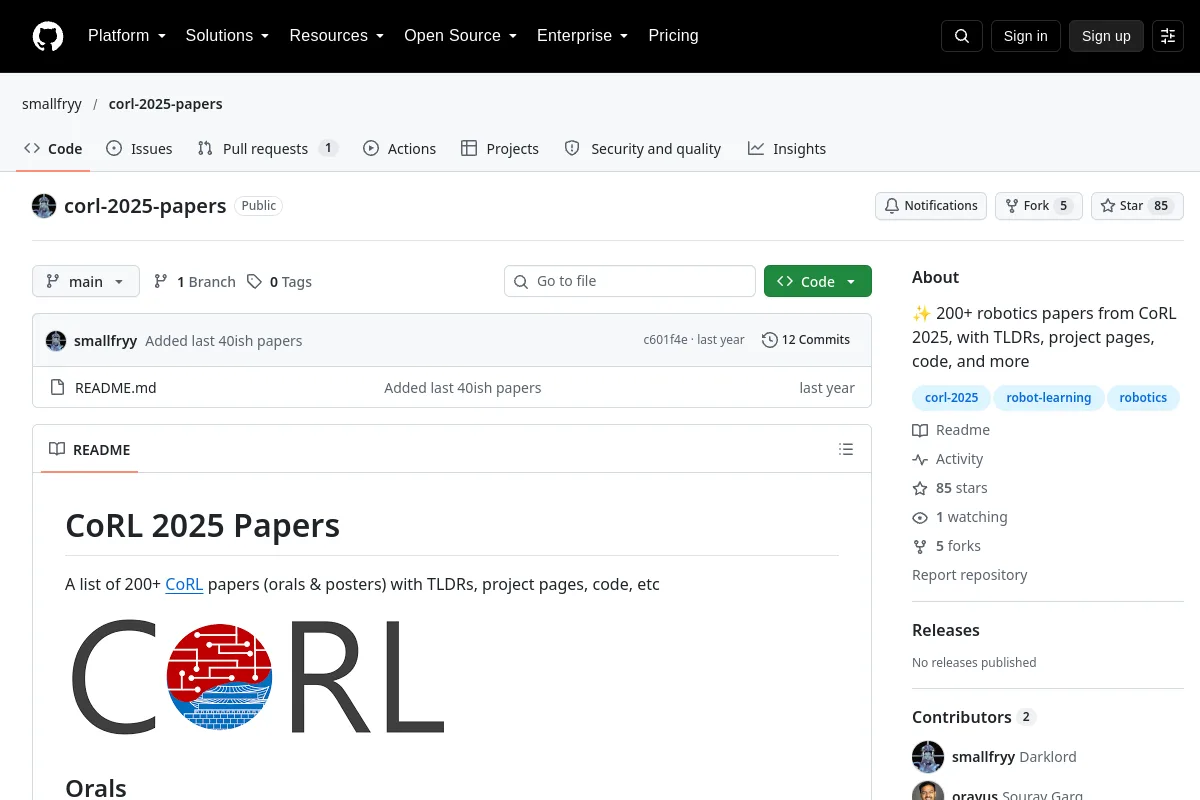
✨ Más de 200 artículos sobre robótica de CoRL 2025, con TLDR, páginas de proyectos, código y más
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
GraspVLA proporciona investigación de modelos de comprensión previamente entrenados con datos de acción sintéticos.
Visión-lenguaje-acción Repositorio
 Código abierto
AutoEval: Evaluación autónoma de políticas generalistas de manipulación de robots en el mundo real | CORL 2025
Marcos de aprendizaje de robots Repositorio
 Código abierto
La imitación visual permite el control humanoide contextual. CoRL 2025, Premio al Mejor Trabajo Estudiantil.
Políticas de robots Repositorio
 Código abierto
Un cuello robótico completo y de código abierto para la percepción activa
Percepción y geometría