 Repository
 Forschung
GraspVLA · PKU-EPIC
GraspVLA bietet Greifmodellforschung, die mit synthetischen Aktionsdaten vorab trainiert wurde.
Vision-Sprache-Aktion
Forschen und Lernen / Forschung
✨ Über 200 Robotikbeiträge von CoRL 2025, mit TLDRs, Projektseiten, Code und mehr
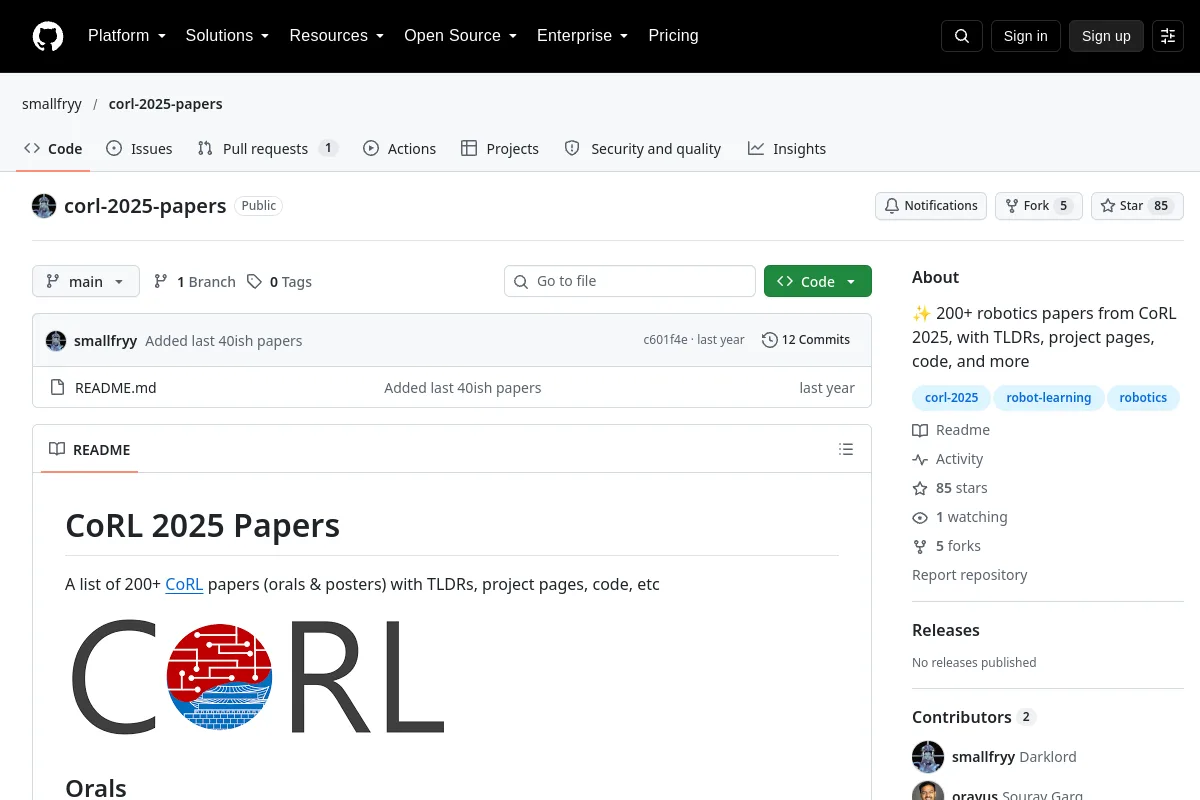
✨ Über 200 Robotikbeiträge von CoRL 2025, mit TLDRs, Projektseiten, Code und mehr
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
GraspVLA bietet Greifmodellforschung, die mit synthetischen Aktionsdaten vorab trainiert wurde.
Vision-Sprache-Aktion Repository
 Open Source
AutoEval: Autonome Bewertung generalistischer Robotermanipulationsrichtlinien in der realen Welt | CoRL 2025
Frameworks für das Lernen von Robotern Repository
 Open Source
Visuelle Nachahmung ermöglicht kontextuelle humanoide Kontrolle. CoRL 2025, Preis für die beste studentische Arbeit.
Roboterrichtlinien Repository
 Open Source
Ein Open-Source-Roboterhals mit vollem Stapel für aktive Wahrnehmung
Wahrnehmung & Geometrie