 Deposito
 Ricerca
GraspVLA · PKU-EPIC
GraspVLA fornisce la ricerca sui modelli di presa preaddestrati con dati di azione sintetica.
Visione-linguaggio-azione
Ricerca e apprendimento / Ricerca
✨ Oltre 200 documenti sulla robotica del CoRL 2025, con TLDR, pagine di progetto, codice e altro
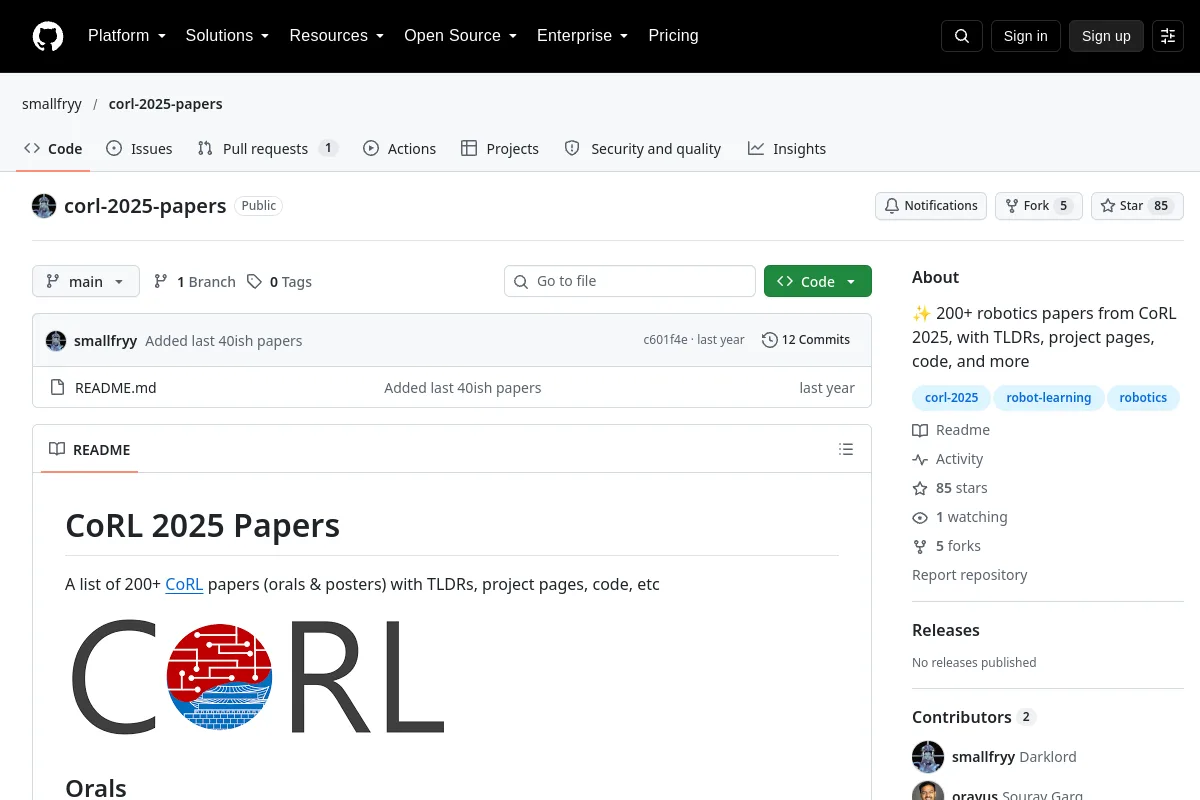
✨ Oltre 200 documenti sulla robotica del CoRL 2025, con TLDR, pagine di progetto, codice e altro
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Ricerca
GraspVLA fornisce la ricerca sui modelli di presa preaddestrati con dati di azione sintetica.
Visione-linguaggio-azione Deposito
 Fonte aperta
AutoEval: valutazione autonoma delle politiche generaliste di manipolazione dei robot nel mondo reale | CoRL 2025
Strutture di apprendimento dei robot Deposito
 Fonte aperta
L'imitazione visiva consente il controllo umanoide contestuale. CoRL 2025, Premio per il miglior articolo per studenti.
Politiche sui robot Deposito
 Fonte aperta
Un collo robotico full-stack open source per la percezione attiva
Percezione e geometria