 Repositório
 Pesquisa
GraspVLA · PKU-EPIC
GraspVLA fornece pesquisa de modelo de apreensão pré-treinada com dados de ação sintéticos.
Visão-linguagem-ação
Pesquisa e aprendizagem / Pesquisa
✨ Mais de 200 artigos sobre robótica do CoRL 2025, com TLDRs, páginas de projeto, código e muito mais
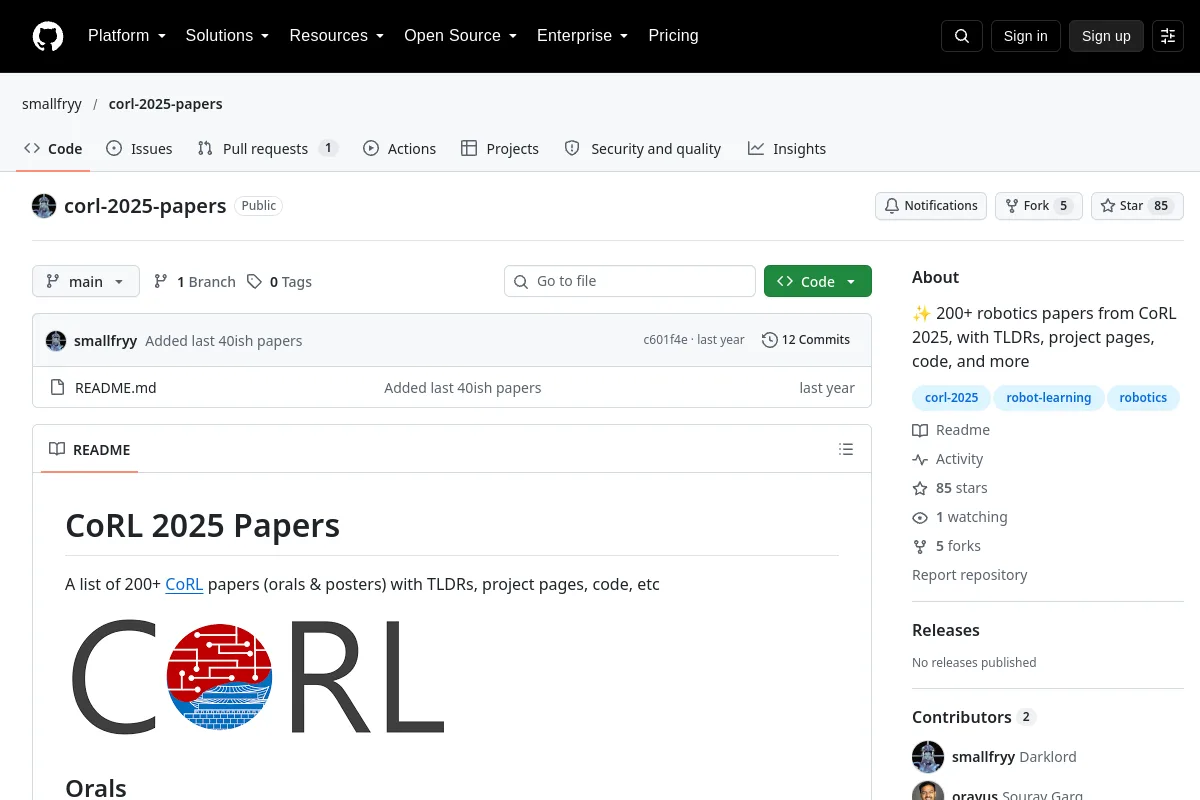
✨ Mais de 200 artigos sobre robótica do CoRL 2025, com TLDRs, páginas de projeto, código e muito mais
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
GraspVLA fornece pesquisa de modelo de apreensão pré-treinada com dados de ação sintéticos.
Visão-linguagem-ação Repositório
 Código aberto
AutoEval: avaliação autônoma de políticas generalistas de manipulação de robôs no mundo real | CoRL 2025
Estruturas de aprendizagem de robôs Repositório
 Código aberto
A imitação visual permite o controle humanóide contextual. CoRL 2025, Prêmio de Melhor Artigo de Estudante.
Políticas de robôs Repositório
 Código aberto
Um pescoço robótico full-stack de código aberto para percepção ativa
Percepção e geometria