 Förvar
 Forskning
GraspVLA · PKU-EPIC
GraspVLA tillhandahåller forskning om greppmodeller förutbildad med syntetiska handlingsdata.
Vision-språk-handling
Forskning & lärande / Forskning
✨ 200+ robotikpapper från CoRL 2025, med TLDR, projektsidor, kod och mer
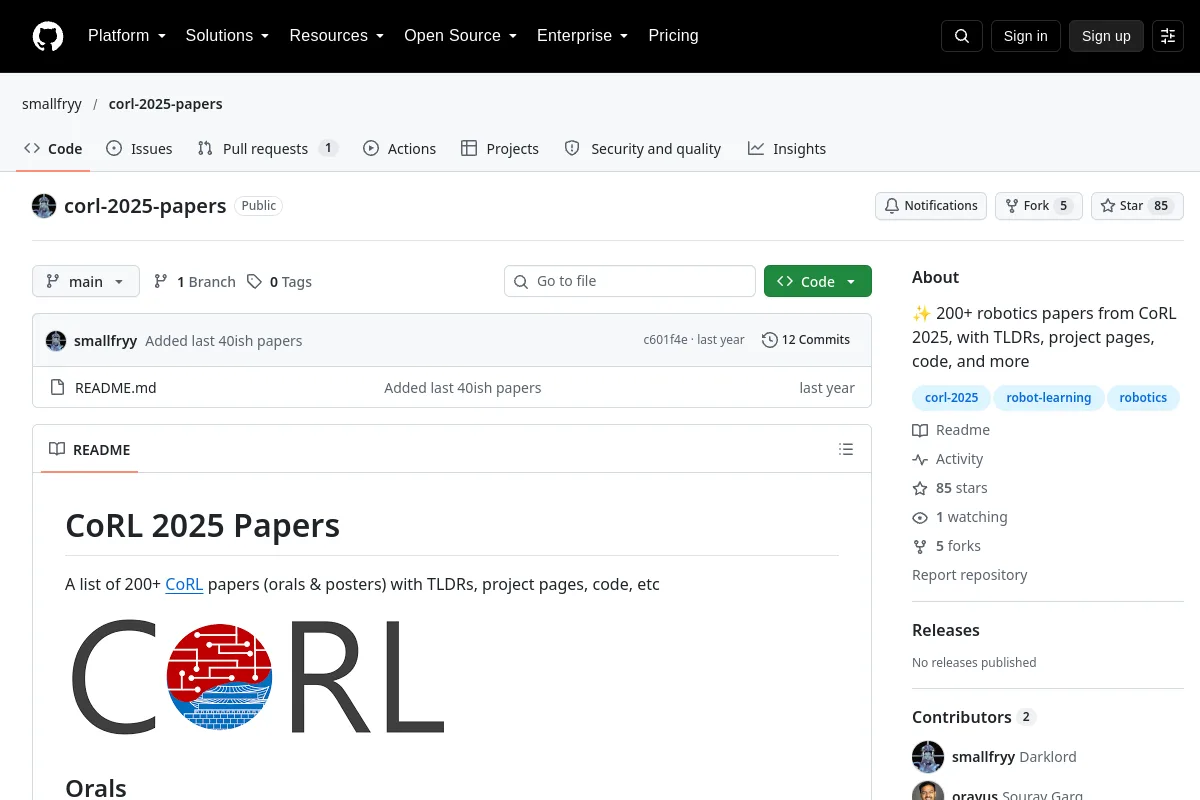
✨ 200+ robotikpapper från CoRL 2025, med TLDR, projektsidor, kod och mer
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
GraspVLA tillhandahåller forskning om greppmodeller förutbildad med syntetiska handlingsdata.
Vision-språk-handling Förvar
 Öppen källkod
AutoEval: Autonom utvärdering av Generalist Robot Manipulation Policies i den verkliga världen | CoRL 2025
Robotinlärningsramar Förvar
 Öppen källkod
Visuell imitation möjliggör kontextuell mänsklig kontroll. CoRL 2025, pris för bästa studentuppsats.
Robotpolitik Förvar
 Öppen källkod
En robothals med öppen källkod i full stack för aktiv perception
Perception & geometri