 Repozytorium
 Badania
GraspVLA · PKU-EPIC
GraspVLA zapewnia badania modeli chwytania, wstępnie przetrenowane na podstawie syntetycznych danych dotyczących działań.
Wizja-język-działanie
Badania i nauka / Badania
✨ Ponad 200 artykułów o robotyce z CoRL 2025, z TLDR, stronami projektów, kodem i nie tylko
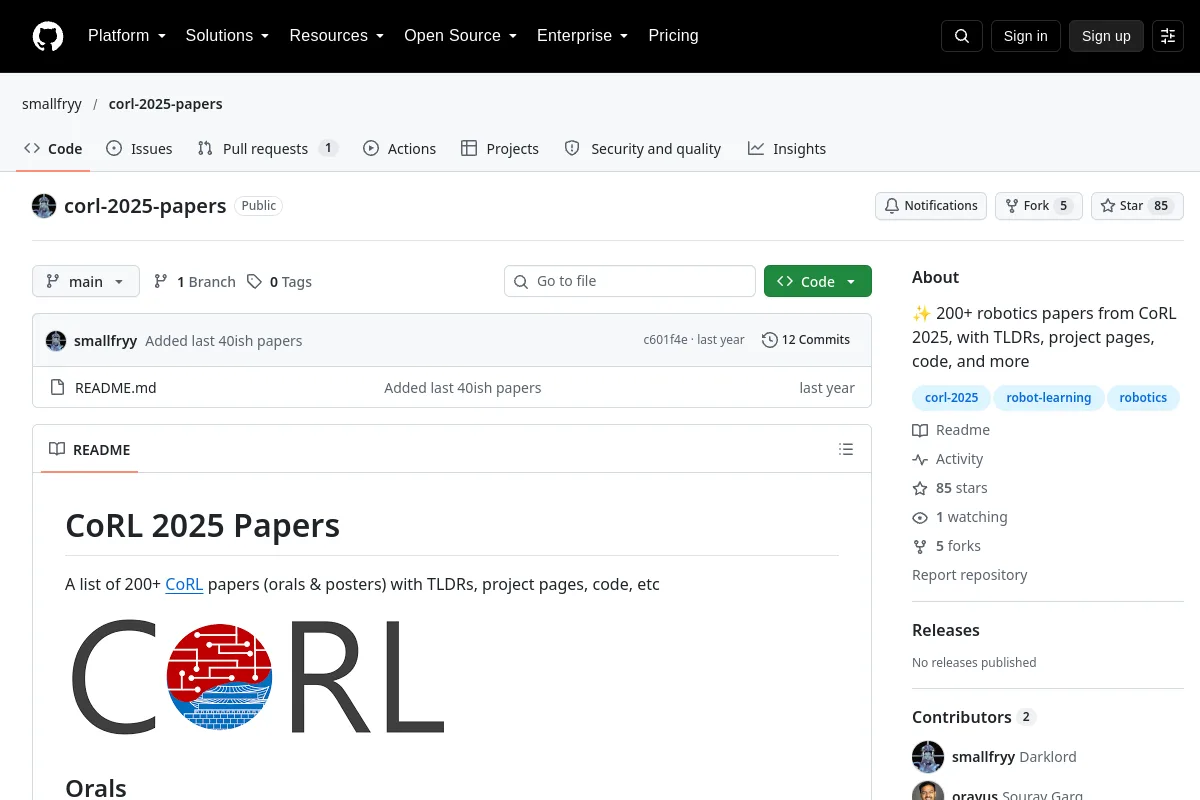
✨ Ponad 200 artykułów o robotyce z CoRL 2025, z TLDR, stronami projektów, kodem i nie tylko
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
GraspVLA zapewnia badania modeli chwytania, wstępnie przetrenowane na podstawie syntetycznych danych dotyczących działań.
Wizja-język-działanie Repozytorium
 Otwarte źródło
AutoEval: Autonomiczna ocena ogólnych zasad manipulacji robotami w świecie rzeczywistym | CoRL 2025
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Imitacja wizualna umożliwia kontekstową kontrolę humanoidalną. CoRL 2025, nagroda za najlepszą pracę studencką.
Zasady robotów Repozytorium
 Otwarte źródło
Robotyczna szyja typu open source z pełnym stosem zapewniająca aktywną percepcję
Percepcja i geometria