 Repository
 Forschung
awesome robo ttt · asimfish
Awesome Robo TTT sammelt Papiere, Notizen und Übersetzungen zum Testzeittraining und zur Anpassung an Roboterrichtlinien.
Normen- und ReferenzsammlungenDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotiklabore, Lernmaterialien, offizielle Dokumentationen und Referenzen.
Repository
Forschung
Awesome Robo TTT sammelt Papiere, Notizen und Übersetzungen zum Testzeittraining und zur Anpassung an Roboterrichtlinien.
Normen- und Referenzsammlungen Repository
 Forschung
Eine Sammlung von Artikeln, Codes und Vorträgen zum visuellen Nachahmungslernen/Nachahmungslernen aus Videos für die Robotik.
Normen- und Referenzsammlungen Repository
 Forschung
Awesome ROS2 ist eine archivierte Sammlung von ROS 2-Ressourcen.
Normen- und Referenzsammlungen Repository
 Forschung
😎 Eine kuratierte Liste fantastischer Lernressourcen für mobile Roboter auf Basis von ROS (einschließlich SLAM, Odometrie und Navigation, Manipulation)
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Liste von SLAM-Ressourcen
Normen- und Referenzsammlungen Repository
 Forschung
Eine kuratierte, lernfreundliche Liste von Forschungsressourcen zur taktilen Sensorik für Robotermanipulation: Artikel, Datensätze, Benchmarks, Simulationsplattformen und Frameworks, die die Integration von… abdecken.
Normen- und Referenzsammlungen Repository
 Forschung
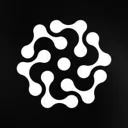
Awesome URDF sammelt Bibliotheken, Tools und Ressourcen im Unified Robot Description Format.
Normen- und Referenzsammlungen Repository
 Forschung
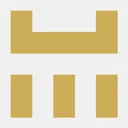
Awesome Vacuum sammelt Hardware und Software zum Bau und zur Steuerung von Roboterstaubsaugern.
Normen- und Referenzsammlungen Repository
 Open Source
Diskutieren Sie über VIO in der PaoPaoRobot-Gruppe
Normen- und Referenzsammlungen Repository
 Forschung
Awesome VLA bietet einen zweisprachigen Leitfaden zu VLA-Modellen, Datensätzen, Benchmarks und Tools.
Normen- und Referenzsammlungen Repository
 Forschung
Awesome VLA Data Collection Synthesis Curation sammelt Methoden und Ressourcen zur Vorbereitung von VLA-Roboterdaten.
Normen- und Referenzsammlungen Repository
 Forschung
Awesome VLA RL organisiert Forschung, die Vision-Sprach-Aktionsmodelle und verstärkendes Lernen kombiniert.
Normen- und Referenzsammlungen Repository
 Forschung
Awesome VLA Study bietet einen strukturierten Lesepfad durch VLA-Grundlagen, Robotermodelle und Trainingsmethoden.
Normen- und Referenzsammlungen Repository
 Forschung
Das fantastische VLM-basierte VLA für Robotermanipulation sammelt VLA-Modelle, die auf großen Vision-Language-Modellen basieren.
Normen- und Referenzsammlungen Repository
 Forschung
Awesome World Models von DifractAI sammelt Weltmodellforschung für verkörperte KI.
Normen- und Referenzsammlungen Repository
 Forschung
Tolles Weltmodell für Robotikpapiere
Normen- und Referenzsammlungen Repository
 Forschung
Awesome World Models von knightnemo sammelt Forschungsergebnisse und Einführungsressourcen zur Weltmodellierung.
Normen- und Referenzsammlungen Website
 Forschung
Eine Forschungsgemeinschaft, die KI, Roboterlernen und intelligente Systeme umfasst.
Akademische Labore Website
 Forschung
Ein akademisches Labor, das sich mit dem Lernen, der Interaktion und der Steuerung von Robotern befasst.
Akademische Labore Repository
 Open Source
Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die im „Selbstfahren und ROS 2 – Lernen…“ vorgestellt wird.
Kurse & Dokumentation Repository
 Open Source
Verwendung von Catalyst.RL zum Trainieren eines Roboters für das Einsetzen von Stiften in Löcher in der Simulation.
Kurse & Dokumentation Website
 Forschung
Ein Forschungsinstitut, das sich mit der Wahrnehmung, Autonomie und Manipulation von Robotern befasst.
Forschungsinstitute Repository
 Forschung
✨ Über 200 Robotikbeiträge von CoRL 2025, mit TLDRs, Projektseiten, Code und mehr
Kurse & Dokumentation Repository
 Open Source
Dieses Repository bietet Tutorials für Reinforcement Learning und Imitation Learning mit ROBOTIS-Robotern und unterstützt die Sim2Real-Funktionalität für die Umsetzung der erlernten Richtlinien auf reale Roboter.
Kurse & DokumentationKennen Sie eine Ressource, die hierher gehört?