 Repository
 Open Source
slam_toolbox
Kartierungs- und Lokalisierungstools für ROS 2-Navigationsworkflows.
Navigation & SLAM
Forschen und Lernen / Open Source
Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die im „Selbstfahren und ROS 2 – Lernen…“ vorgestellt wird.
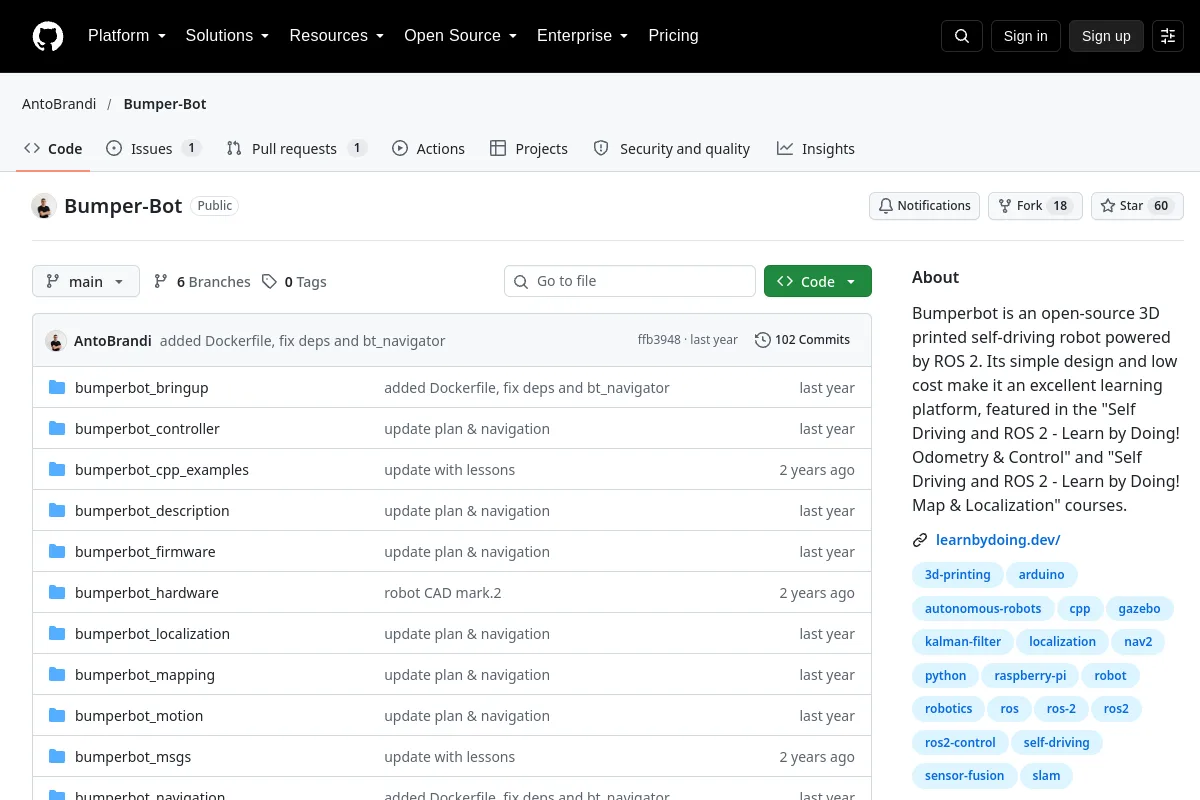
Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die im „Selbstfahren und ROS 2 – Lernen…“ vorgestellt wird.
Zweck des Herausgebers: Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der auf ROS 2 basiert. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die in den Kursen „Selbstfahren und ROS 2 – Learn by Doing! Odometry & Control“ und „Self Driving and ROS 2 – Learn by Doing! Map & Localization“ vorgestellt wird.
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Kartierungs- und Lokalisierungstools für ROS 2-Navigationsworkflows.
Navigation & SLAM