 Repositório
 Código aberto
slam_toolbox
Ferramentas de mapeamento e localização para fluxos de trabalho de navegação ROS 2.
Navegação e SLAM
Pesquisa e aprendizagem / Código aberto
O Bumperbot é um robô autônomo impresso em 3D de código aberto e alimentado por ROS 2. Seu design simples e baixo custo o tornam uma excelente plataforma de aprendizagem, apresentada na seção "Self Driving and ROS 2 - Aprenda…
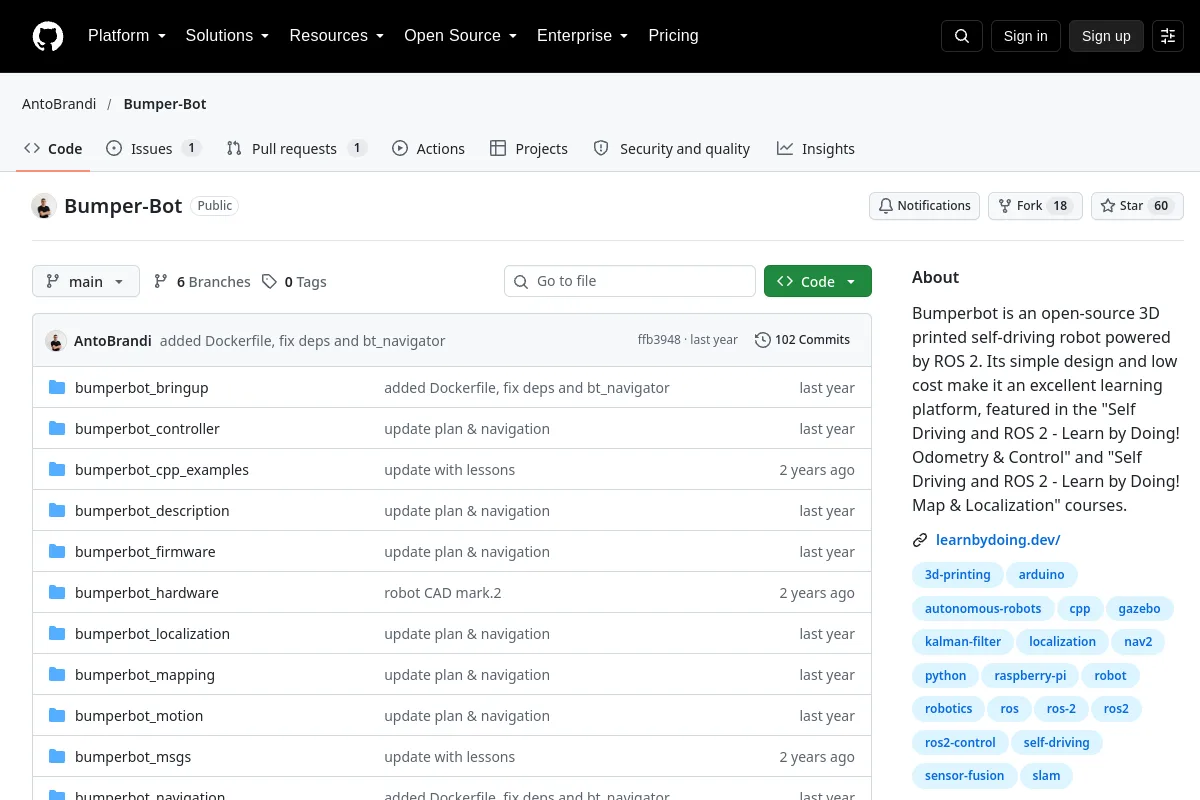
O Bumperbot é um robô autônomo impresso em 3D de código aberto e alimentado por ROS 2. Seu design simples e baixo custo o tornam uma excelente plataforma de aprendizagem, apresentada na seção "Self Driving and ROS 2 - Aprenda…
Objetivo do editor: Bumperbot é um robô autônomo impresso em 3D de código aberto alimentado por ROS 2. Seu design simples e baixo custo o tornam uma excelente plataforma de aprendizagem, apresentada nos cursos "Self Driving and ROS 2 - Learn by Doing! Odometry & Control" e "Self Driving and ROS 2 - Learn by Doing! Map & Localization".
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Ferramentas de mapeamento e localização para fluxos de trabalho de navegação ROS 2.
Navegação e SLAM