 Référentiel
 Source ouverte
slam_toolbox
Outils de cartographie et de localisation pour les flux de travail de navigation ROS 2.
Navigation et SLAM
Recherche et apprentissage / Source ouverte
Bumperbot est un robot autonome imprimé en 3D open source alimenté par ROS 2. Sa conception simple et son faible coût en font une excellente plateforme d'apprentissage, présentée dans le document "Self Driving and ROS 2 - Learn…
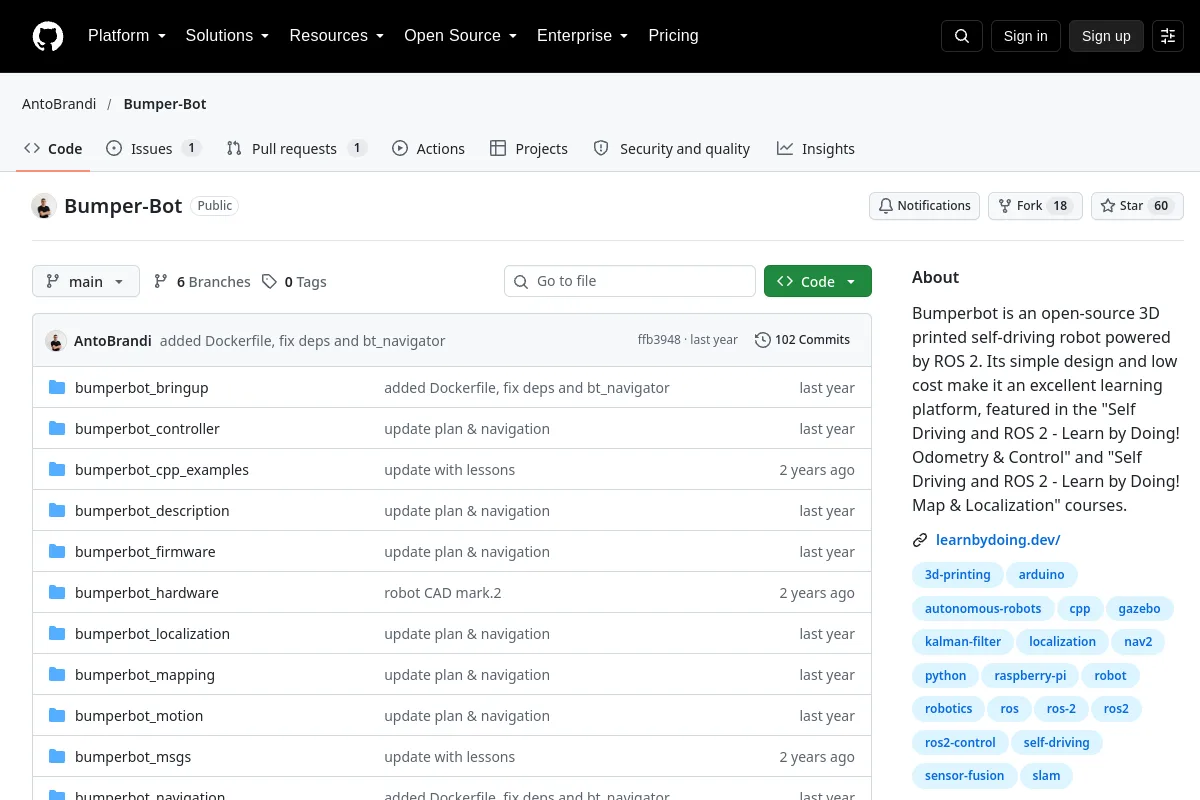
Bumperbot est un robot autonome imprimé en 3D open source alimenté par ROS 2. Sa conception simple et son faible coût en font une excellente plateforme d'apprentissage, présentée dans le document "Self Driving and ROS 2 - Learn…
Objectif de l'éditeur : Bumperbot est un robot autonome imprimé en 3D open source et alimenté par ROS 2. Sa conception simple et son faible coût en font une excellente plateforme d'apprentissage, présentée dans les cours « Conduite autonome et ROS 2 - Apprendre en faisant ! Odométrie et contrôle » et « Conduite autonome et ROS 2 - Apprendre en faisant ! Carte et localisation ».
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Outils de cartographie et de localisation pour les flux de travail de navigation ROS 2.
Navigation et SLAM