 Repozytorium
 Otwarte źródło
slam_toolbox
Narzędzia do mapowania i lokalizacji dla procesów nawigacji ROS 2.
Nawigacja i SLAM
Badania i nauka / Otwarte źródło
Bumperbot to autonomiczny robot wydrukowany w 3D typu open source, zasilany przez ROS 2. Jego prosta konstrukcja i niski koszt sprawiają, że jest to doskonała platforma edukacyjna, opisana w artykule „Self Driving and ROS 2 – Learn…
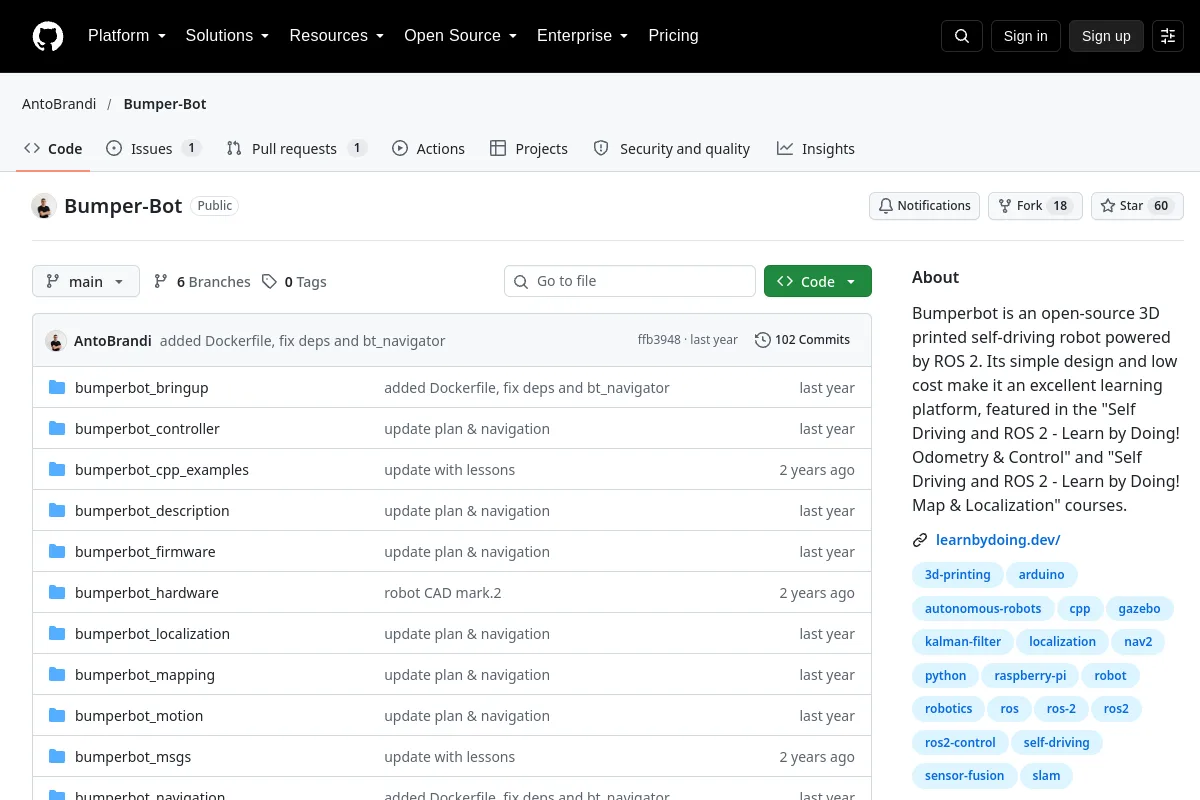
Bumperbot to autonomiczny robot wydrukowany w 3D typu open source, zasilany przez ROS 2. Jego prosta konstrukcja i niski koszt sprawiają, że jest to doskonała platforma edukacyjna, opisana w artykule „Self Driving and ROS 2 – Learn…
Cel wydawcy: Bumperbot to autonomiczny robot wydrukowany w 3D typu open source, zasilany przez ROS 2. Jego prosta konstrukcja i niski koszt sprawiają, że jest to doskonała platforma edukacyjna, prezentowana w kursach „Samodzielna jazda i ROS 2 – nauka przez działanie! Odometria i kontrola” oraz „Samodzielna jazda i ROS 2 – nauka przez działanie! Mapa i lokalizacja”.
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Narzędzia do mapowania i lokalizacji dla procesów nawigacji ROS 2.
Nawigacja i SLAM